

 发布内容


UT Austin研究员入列海军首届计划,其协作式3D打印系统为全球首批可运行
Zhenghui Sha是德克萨斯大学奥斯汀分校机械工程副教授,其实验室开发了全球首批可投入运行的协作式3D打印系统之一,他已入选首届海军研究总长研究员计划。
与他一同入选的还有计算机科学副教授Joydeep Biswas,这使得UT成为全国12名入选者中唯一拥有两名研究员的机构。
这些研究员是从美国约70所学术机构提交的180多份提名中遴选出来的。
在未来一年里,他们将与海军研究办公室(ONR)合作,评审研究提案,为拟议和正在进行的项目提供技术反馈,并提出新的研究课题。
该计划旨在将最新的学术知识引入国防领域,并建立一个专家网络,将海军和海军陆战队最棘手的问题转化为受资助的科学技术项目。
正式的欢迎仪式定于10月在弗吉尼亚州阿灵顿的ONR总部举行。
协同打印的机器人
Sha的研究方向将聚焦于下一代海军平台的设计、制造和保障。
目标之一是建立能够按需在多种不同产品之间切换的工厂,而无需昂贵的换装改造,这种方法可以将柔性生产直接引入船舶维修和现场零件制造。
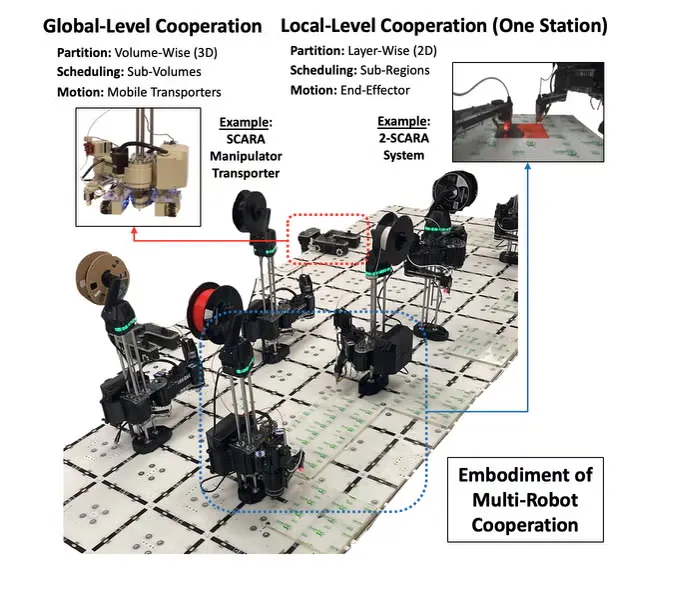
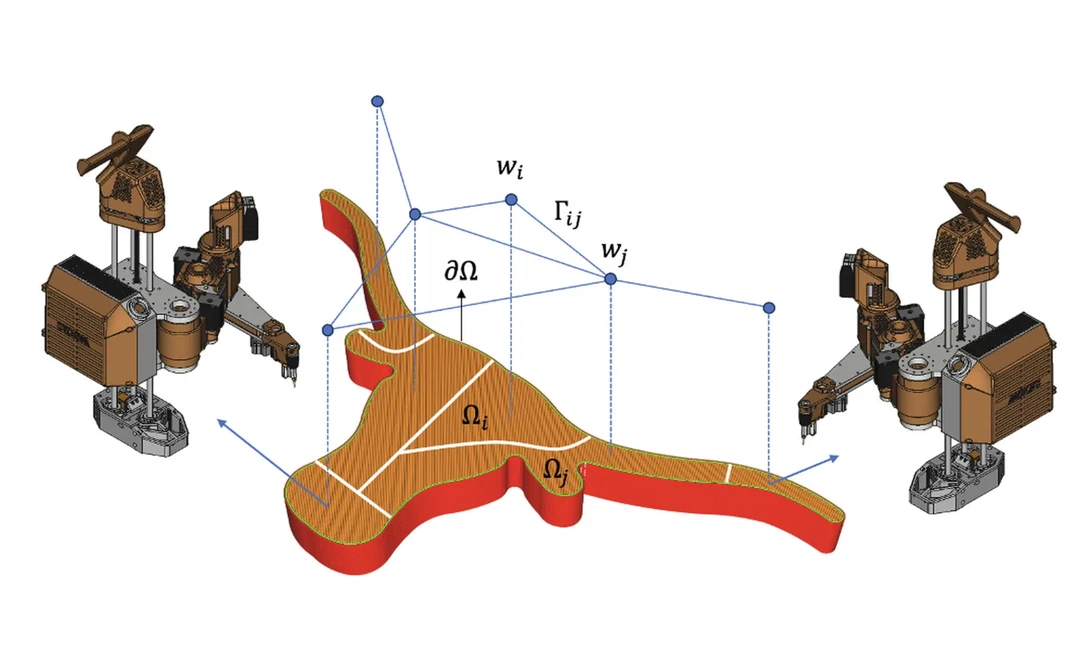
其实验室的系统将灵巧机器人与增材制造相结合,使多台机器能够同时加工单个零件。
传统打印机的成型空间有限、且受单一打印头吞吐量的限制,而协作打印正是为了消除这两项约束而设计的。
UT研究人员正在开发用于大幅面零件的双机器人系统,Sha团队已构建了一个多机器人共享混合制造任务的物理框架。
他还从事工程领域的软件研究。
他的LLM4CAD项目和多智能体优化框架旨在缩短从概念到验证的路径,这与海军利用人工智能解决复杂搜索问题并加速新系统部署的兴趣不谋而合。
Sha是科克雷尔工程学院的教员,同时隶属于UT增材制造与设计创新中心以及奥登计算工程与科学研究所。
二十多年来,他在设计科学与系统科学交叉领域的研究已扩展到群体制造以及交通网络和电网基础设施,并获得了美国国家科学基金会、空军科学研究办公室、陆军作战能力发展司令部(DEVCOM)及行业合作伙伴的资助。
操作员信赖的自主性
Biswas是自然科学学院的教员,在Texas Robotics内领导自主移动机器人实验室。
其实验室研究长期自主性,即在不可预测条件下能够感知、规划、导航并从故障中恢复的机器人。
测试平台包括一台Spot四足机器人,用于开发在人群中、多变地形上和未测绘空间中导航的能力;以及UT AlphaTruck测试车,用于研究车辆在高速越野行驶中如何预测和修正意外地形。
在ONR,他将研究AI和自主系统如何在海军不同作战层级进行评估和采用,包括利益相关者在信任某系统之前所需的证据和验证。
他计划帮助识别有前景的方向,评估过渡计划的可行性,并围绕操作员的实际需求来构建问题框架。
他的国防背景包括领导UT团队参与陆军研究实验室的SARA计划。
该远程越野规划研究开发了通过将相机视图与卫星图像匹配来定位车辆的新方法,并结合了操作员定义的任务约束。
他还参与了亚马逊Astro家用机器人的研发。
Biswas担任人与机器人共同适应中心主任,这是一项由美国国家科学基金会为期五年、3000万美元资助的多机构合作项目。
他曾担任美国人工智能协会(AAAI)执行委员会成员,并在其2026年会议中担任副程序主席,主持了一项围绕保密性、透明性和人工监督构建的AI辅助同行评审试点。
海军希望研究人员更贴近舰队
该研究员计划在资金决策做出之前将学术专业知识引入ONR的规划,UT的两名研究员正好互补了不同的空白。
Sha专注于在不进行昂贵换装的情况下按需生产零件,利用协作机器人在需求点制造和修复部件。
Biswas则聚焦于操作员在信任自主系统之前需要什么。
两者联合起来,应对的是海军挑战的两半,也就是建设新能力并将其部署到舰队中。
Sha的可重构方法的价值在当前海军项目中显而易见。
在美国,密歇根号潜艇(USS Michigan)上腐蚀的配平和排放阀已使用激光粉末床熔融和电弧增材制造技术制作的零件进行了更换,数字文件被保留用于未来维修中的按需打印。
其他项目则展示了Biswas关于验证的研究方向为何重要。
Nikon AM正在与美国海军海事工业基础计划合作,在大型NXG 600E系统上开展材料鉴定和编制技术数据包,这其实就是在海军依赖新生产方法之前对其进行验证的工作。
在2026年环太平洋军演(RIMPAC 2026)的海上金属3D打印试验中,一套集成机加工功能的集装箱化冷喷涂装置在航行中的舰船上生产出了成品零件,这是此类试验首次在海上进行。
随着此类系统自动化程度不断提高,Biswas将为ONR研究的问题,操作员如何评估和信任这些系统,将日益无法回避。
硬件已经走向海上。
Sha和Biswas现在将帮助决定海军下一步建造什么,以及如何学会信任它。
 点赞
 反对
 收藏
 分享


 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉