

 发布内容








3D打印,软体机器人进化之手!Science子刊看不断升级的鳐鱼智能体
本文分享发布在Science子刊通过创新凝胶3D打印让软体机器人成长与再生的创新研究。
注:本文虽包含AM易道原创内容,但主要内容选自学术研究。
AM易道之前分享过关于MIT魔鬼鱼过滤机制的研究,而今天来看看3D打印鳐鱼微型机器人的Science子刊研究。
在过去的十年里,软体机器人技术取得了突飞猛进的发展,从医疗保健到水下探索,从工业制造到人机交互,这些柔软可变形的机器人展现出了巨大的应用潜力。
然而,随着软体机器人逐渐走向实际应用,一个棘手的问题开始浮出水面:这些结合了软材料和电子器件的复杂系统,在维修和升级方面面临着巨大的挑战。
想象一下,一个用于水下探索的软体机器人,在执行任务时需要新增触觉传感功能,或是原有的某个部件出现损坏需要更换。
在传统制造方法下,这往往意味着需要完整拆解设备,重新设计模具,然后经过复杂的组装流程才能完成。
这不仅耗时费力,还可能因为反复拆装而影响设备的整体性能。
新加坡科技设计大学(SUTD)的研究团队最近在《Science Robotics》上发表的研究成果,为这一难题提供了一个令人耳目一新的解决方案。
他们开发出了一种名为"原位自由形态液态3D打印"(in situ free-form liquid three-dimensional printing,简称iFL3DP)的技术。
正如其名称所示,这项技术能够直接在已有的机器人表面进行3D打印,实现功能升级和损坏修复。
AM易道认为,这项技术的突破意义在于,它不仅解决了软体机器人维修升级的技术难题,更为整个行业的可持续发展提供了全新思路。
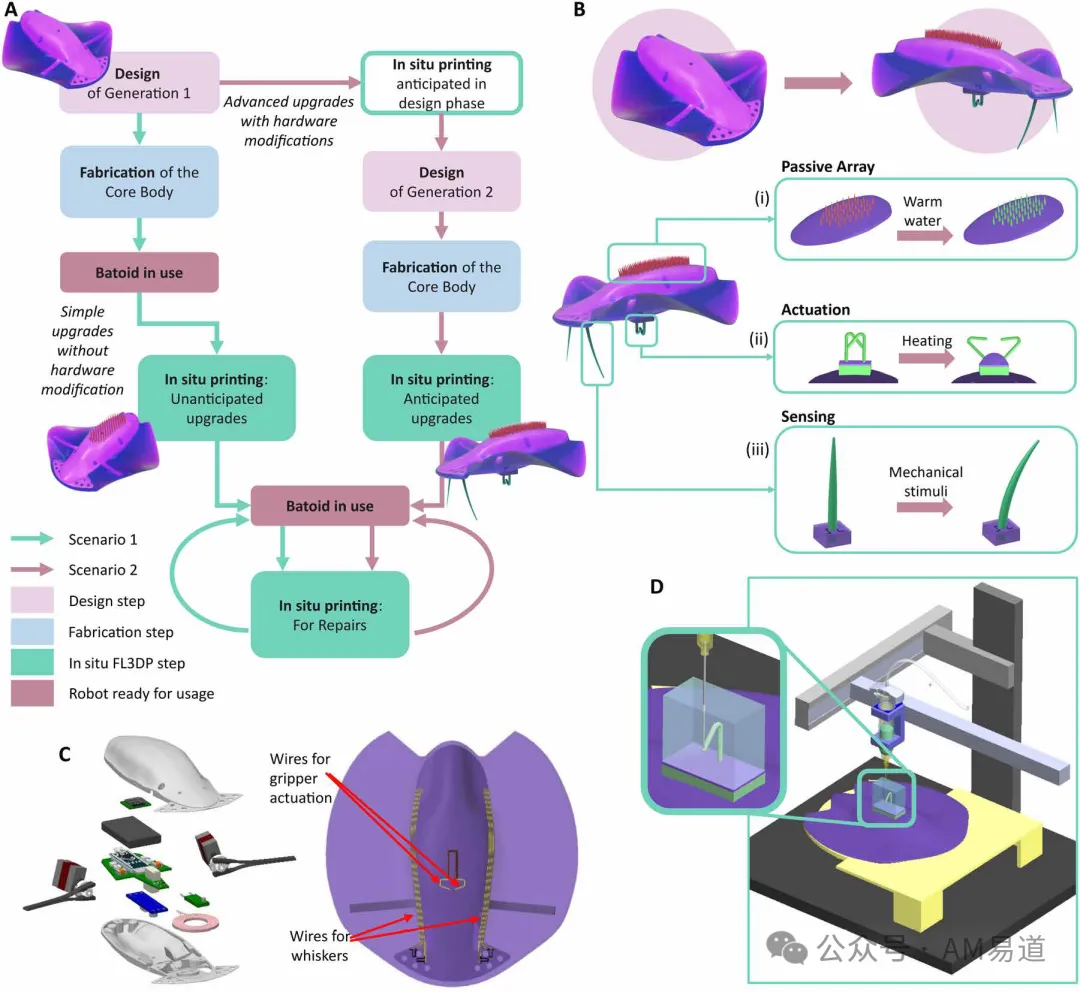
从图1可以直观地看到,研究团队通过iFL3DP技术,成功地在一个已有的鳐鱼形软体机器人上,增加了温度感应、物体抓取和触觉感知等多项新功能。
这些功能的增加过程,就如同在生物体上"长出"新的器官一般自然。
接下来,让我们深入了解这项改变游戏规则的技术背后的原理和具体实现方法...
iFL3DP打印技术的创新突破
在深入理解iFL3DP技术之前,我们先来思考一个有趣的问题:
为什么不能直接用普通的3D打印技术在机器人表面打印新的功能组件?
这是因为传统3D打印面临着几个关键挑战:打印材料的流动性、支撑结构的需求,以及多材料集成的复杂性。
而iFL3DP技术巧妙地解决了这些问题。
iFL3DP的核心秘密在于一种特殊的水凝胶支撑材料。
从图2中我们可以看到,这种支撑凝胶具有独特的屈服应力特性:在静止状态下能保持形状,受力时又可以流动。
研究团队选用了5%浓度的Laponite XLG分散在去离子水中制成的水凝胶,这种材料不仅环保,而且具有理想的流变特性。
这个过程就像是在机器人表面创造出一个"微型游泳池",为后续的功能部件打印提供了理想的环境。
这段精彩的视频完整展示了温度感应胡须阵列的制造全过程。我们可以看到,首先在机器人背部区域打印支撑凝胶,接着在凝胶中精确打印出38根温度感应胡须,最后通过简单的水流冲洗就能去除支撑凝胶,整个过程优雅而高效。
让我们以鳐鱼形机器人的触觉传感胡须打印为例,来详细解释这项技术的工作流程:
基础层打印:首先在机器人表面打印一层薄薄的EF30硅胶作为"粘合层"。这一步确保了新打印组件与原有表面的完美结合。
- 支撑结构构建:接着,将特制的水凝胶精确地打印在目标区域,形成一个临时的"微型打印空间"。
- 功能部件制造:在水凝胶支撑中,使用不同的材料(如SS960刚性硅胶、导电碳浆等)打印出所需的功能结构。
- 后处理:完成打印后,只需用清水简单冲洗,即可去除支撑凝胶,留下完美集成的新功能部件。
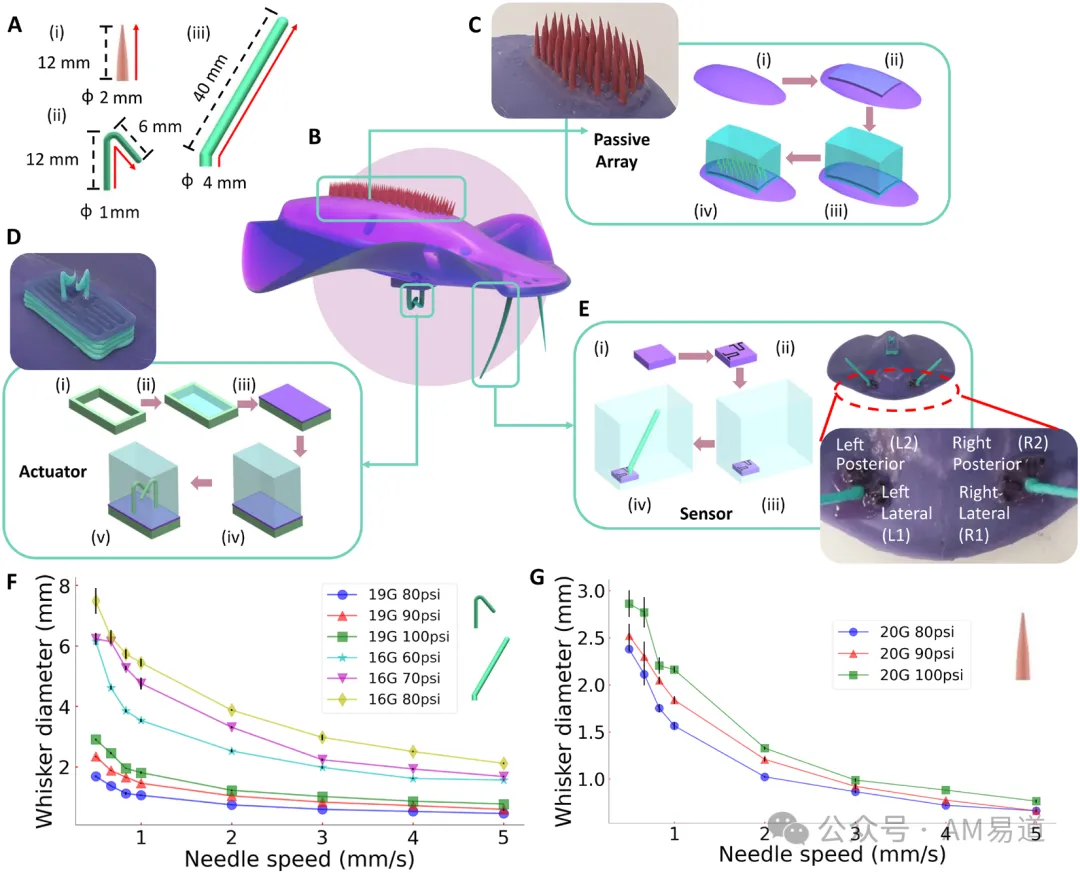
再看看下面工艺流程图中,我们可以看到这项技术在打印不同功能组件时的细微差别。
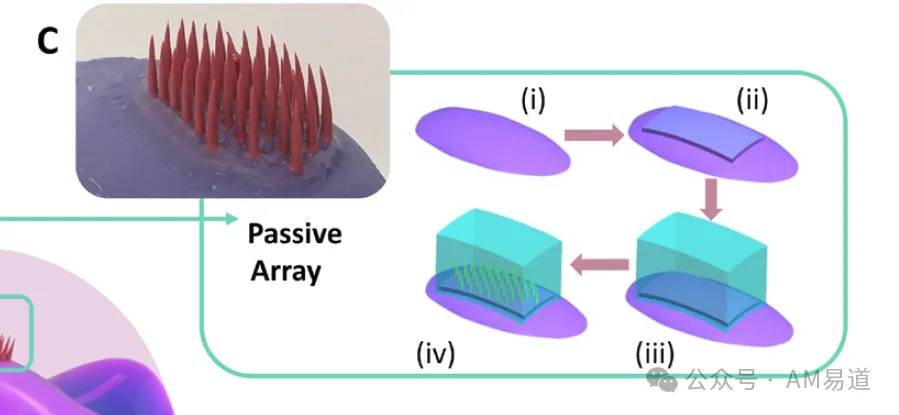
例如,温度感应胡须阵列(图2C)需要使用添加了温度敏感颜料的特殊材料,而触觉传感胡须(图2E)则需要精确地嵌入应变传感器。
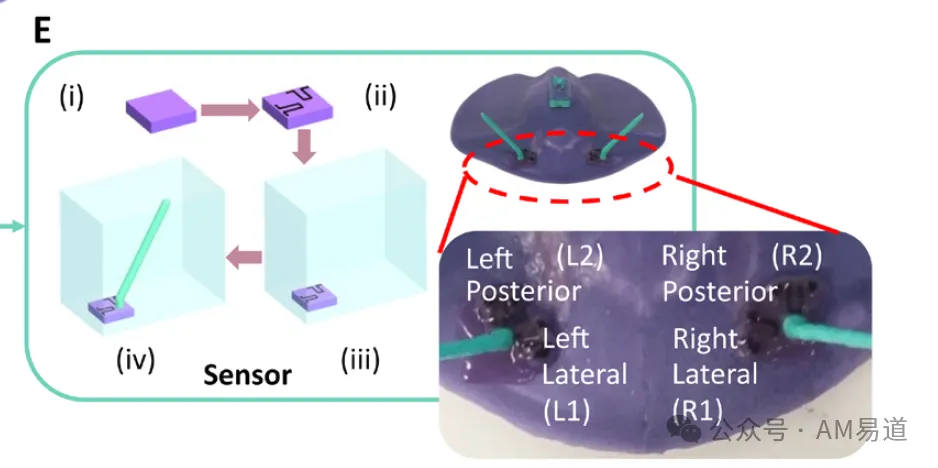
AM易道认为,iFL3DP技术的创新之处不仅在于其独特的打印方法,更在于它实现了真正的"即时制造"。
为机器人的现场维修和升级开辟了新道路,提高了软体机器人的可维护性和可升级性。
特别值得一提的是,研究团队通过严格的工艺参数控制,实现了高精度的打印效果。
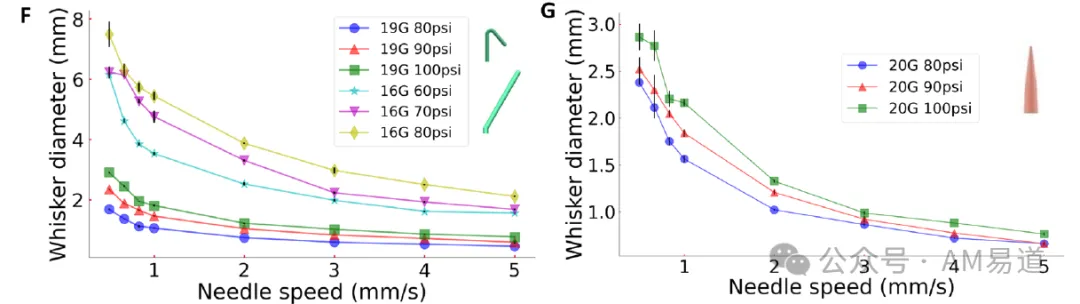
从图2F和2G的参数曲线中我们可以看到,通过调整打印速度和针头尺寸,可以精确控制胡须结构的直径,确保其功能性和可重复性。
软体机器人的功能升级实践
在了解了iFL3DP技术的原理后,让我们一起来看看这项技术是如何为一个普通的水下机器人带来惊人进化。
研究团队选择了一个鳐鱼形软体机器人作为测试平台,这个机器人原本只能进行简单的游动,通过iFL3DP技术的加持,它获得了三项重要的新功能。
智能触觉系统的实现
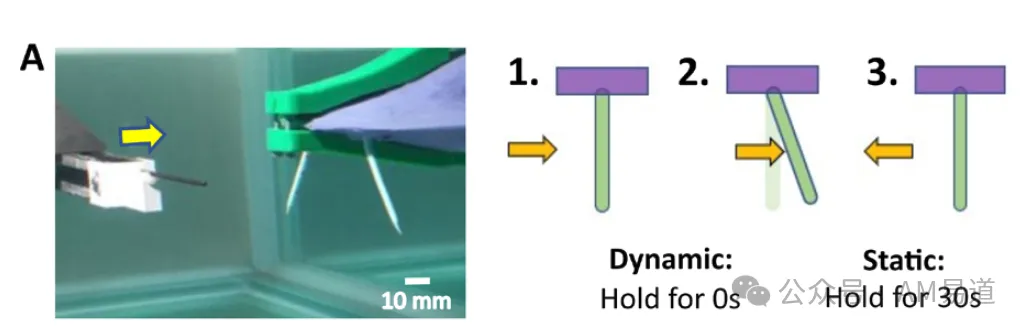
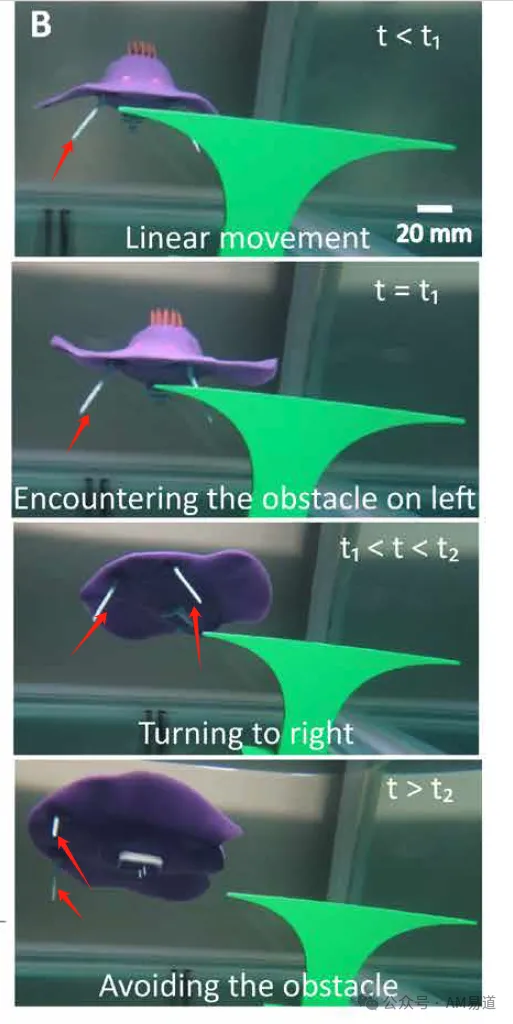
首先让我们关注最引人注目的触觉感知系统。
研究团队在机器人前部安装了一对仿生胡须,灵感来自于鱼类。这对胡须不是普通的触角,而是一个精密的传感系统。
视频展示了机器人如何利用新增的触觉系统探测和避开障碍物。机器人的动作流畅自然,展现出类似生物的智能行为。
每根胡须都配备了两个应变传感器,一个用于侧向感知,另一个用于后向感知。
通过实验测试显示,这个系统能够检测到微小的2毫米障碍物并且能够实时调整游动方向。
更令人惊叹的是,这个触觉系统不仅能探测障碍物,还能进行海床地形分析。
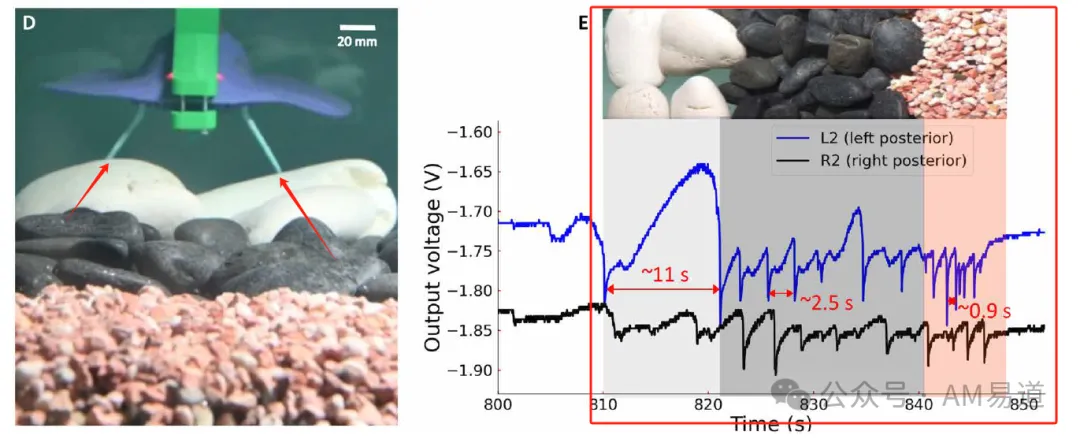
从图4D和4E中我们可以看到,当机器人在不同尺寸的鹅卵石上方游动时,传感器能够准确识别出地形的变化。
智能抓取机构的突破
第二项重要升级是热驱动抓取钩。
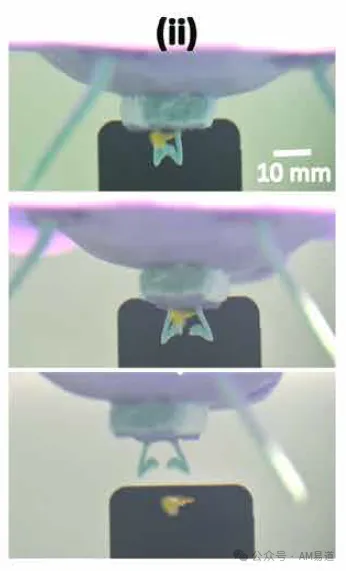
这个看似简单的装置实际上融合了多项创新:
视频展示了机器人如何利用这对钩状结构精确地停靠在指定位置,动作精准而稳定。
这对钩状结构通过一个巧妙的热驱动系统控制,研究人员使用低沸点液体作为驱动介质,通过尼铬丝加热实现可控的开合动作。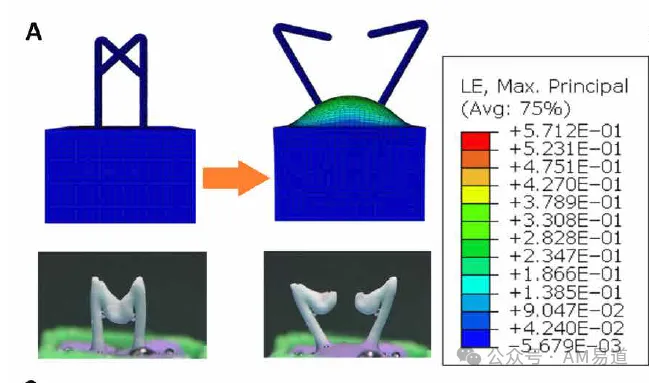
从图5A的有限元分析结果可以看到,这个系统的变形行为被精确地模拟和优化。
视频展示了抓取机构的实用价值。
我们可以看到机器人能够稳定地携带重达2.5克的载荷,并能在指定位置精确投放。这个重量大约相当于机器人自重的2.1%。
这个抓取系统的创新之处不仅在于其巧妙的机械设计,更在于其与整体系统的完美集成。
通过iFL3DP技术,研究人员成功地将加热线圈、液体腔室、软膜结构和钩状器件融为一体,创造出了一个反应灵敏、性能可靠的多功能执行机构。
环境感知能力的提升
第三项升级是被动温度感应阵列,这是一组具有温度变色功能的柔性探针。
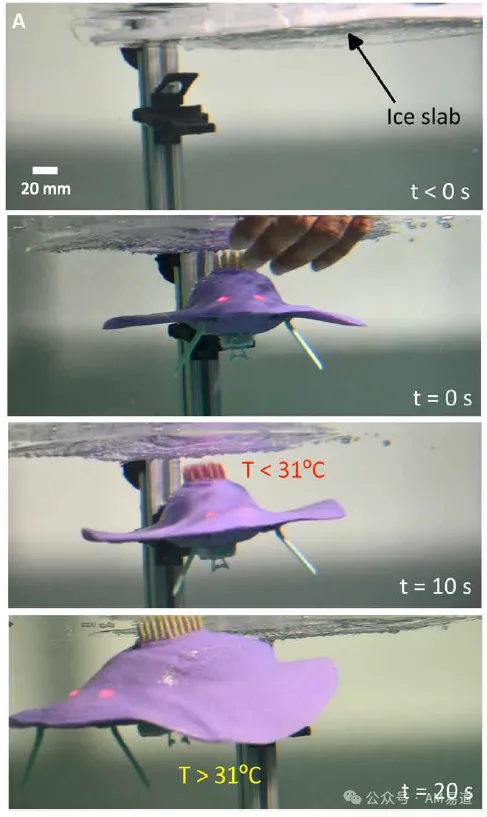
当机器人从冷水区游到温水区时,胡须阵列的颜色从红色变为绿色,直观地显示了温度变化。
这个系统不仅能进行温度监测,还能收集水生植物样本。
视频中可以看到,机器人能够轻松地采集水下植物样本,这对于环境监测和科学研究具有重要意义。
AM易道认为,这三项功能升级的成功实现,不仅展示了iFL3DP技术的强大能力,更重要的是展现了一种全新的机器人进化方法。
通过这种方式,我们可以根据实际需求,不断为机器人添加新的功能,就像为生物体"装配"新的器官一样神奇。
机器人维修方案与寿命延长
在实际应用中,软体机器人难免会遇到各种损坏情况。
传统的维修方式往往需要更换整个部件,不仅成本高昂,还可能影响设备的整体性能。iFL3DP技术为这个问题提供了一个优雅的解决方案。
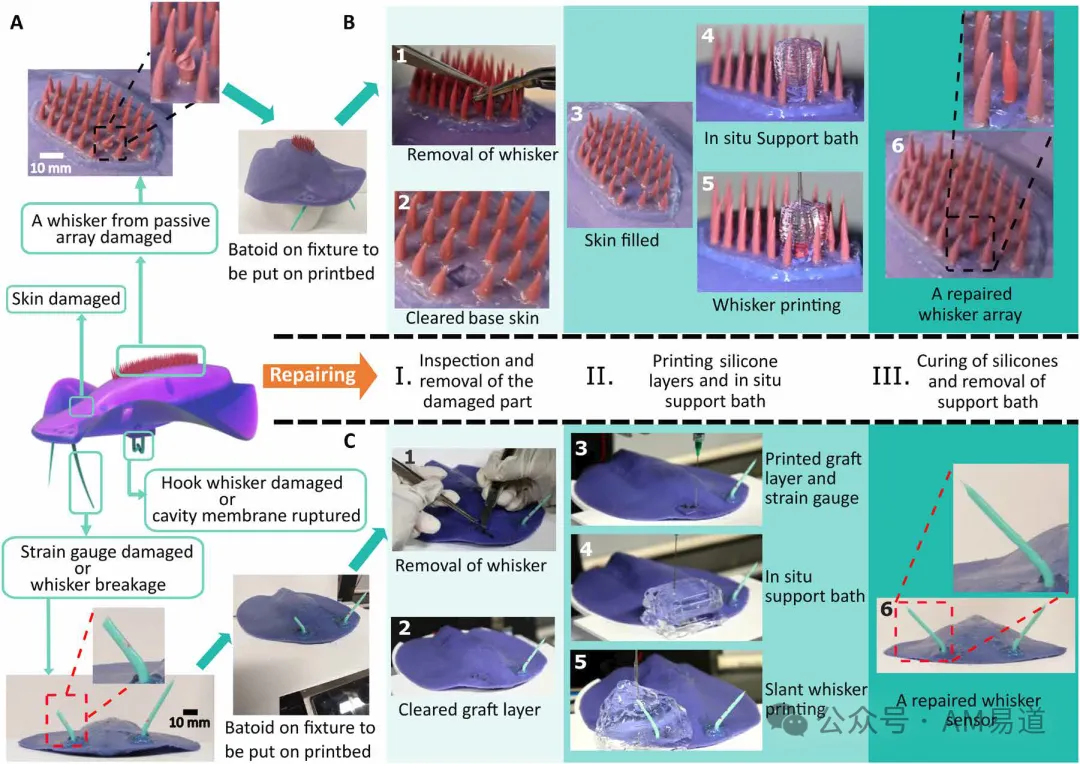
让我们来看看这项技术是如何应对不同类型的损坏情况:
"手术式"精准维修
研究团队展示了两个维修案例:
第一个案例是修复损坏的温度感应胡须。从下图中我们可以看到完整的修复流程:
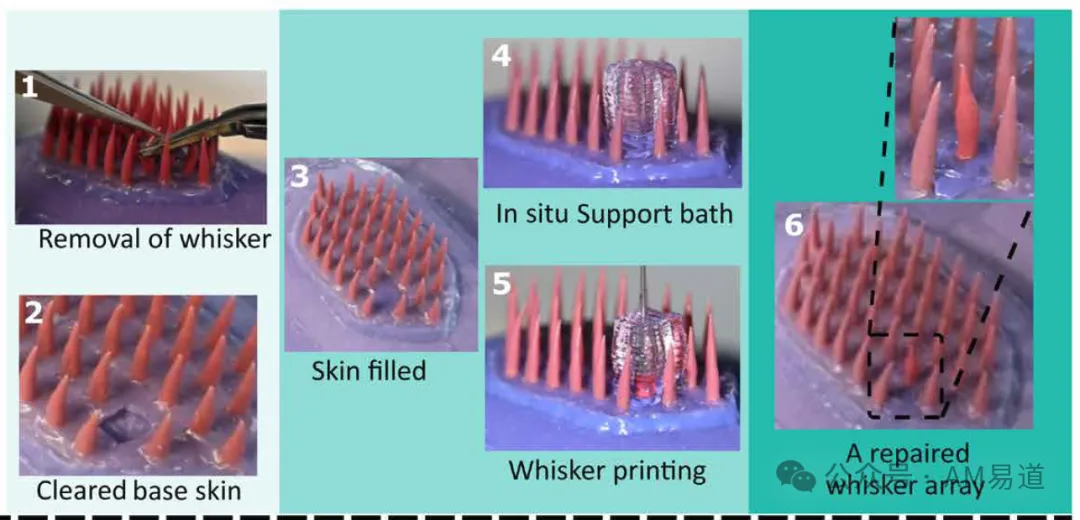
首先小心移除损坏的胡须,留下一个约4mm×4mm的修复区域
在该区域打印新的基础层
添加支撑凝胶后,精确打印新的温度感应胡须
最后进行简单的清洗,新的胡须就完美集成到原有系统中
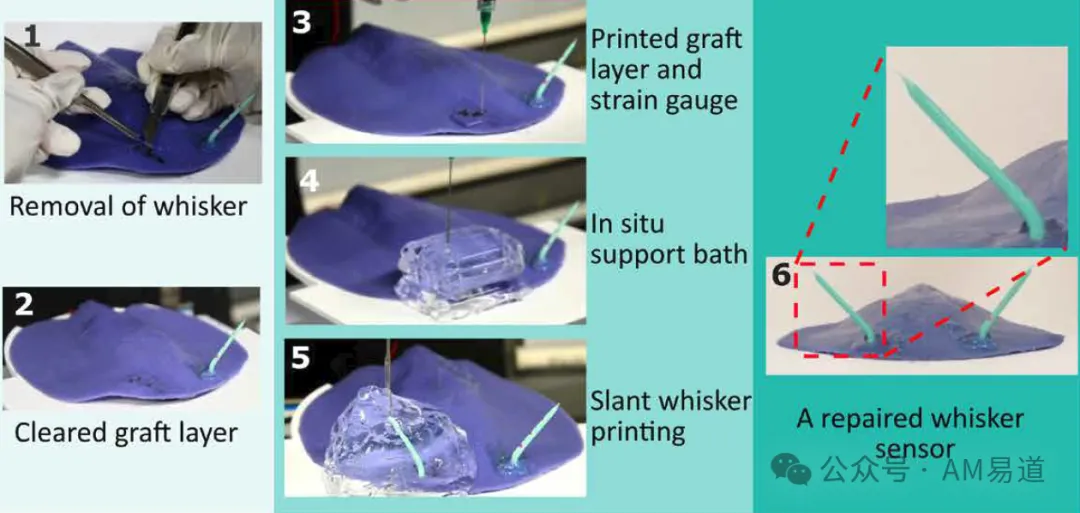
第二个更具挑战性的案例是触觉传感器(胡须)的修复。这个过程需要处理更复杂的电子元件:
更广泛的应用探索
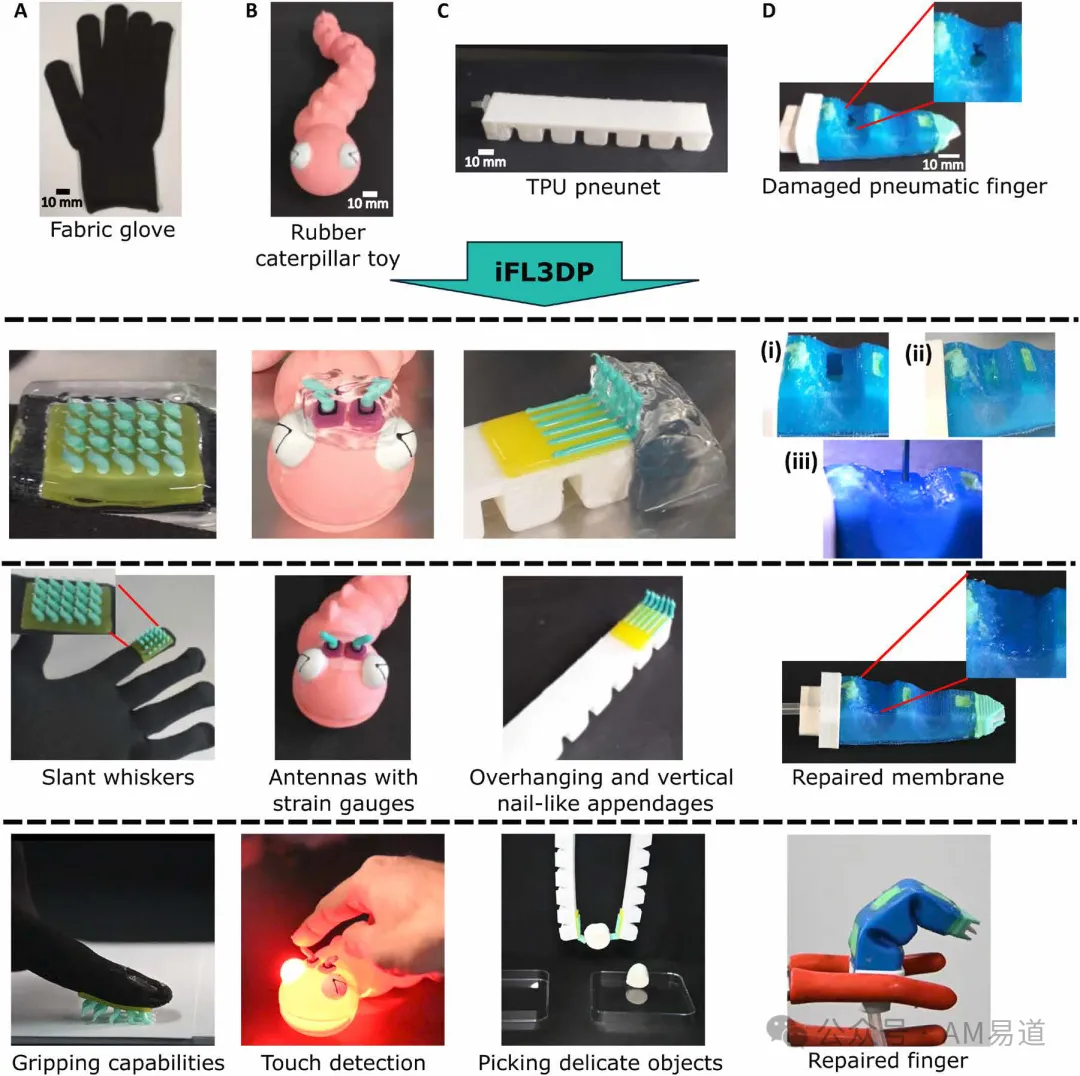
研究团队还展示了这项技术在其他类型软体机器人上的应用潜力:
视频展示了iFL3DP技术在不同材料和结构上的应用,包括织物手套、橡胶爬行器和气动机构等。
软体机器人的自我升级
AM易道认为,这个研究案例脱离了传统3D打印制造零件的思维,而是类似于“原位打印”概念的“生长式制造”。
从鳐鱼软体机器人到一个普通的织物手套,通过精准的原位打印就能获得触觉感知能力。
这种思维不仅影响软体机器人发展,还拓宽了3D打印的应用思路。
传统的机器人需要在设计阶段就确定所有功能,而通过本文的3D打印技术,我们可以根据实际需求随时为机器人添加新功能。
就像生物进化一样,机器人的能力可以随着应用场景的变化而不断提升。
当然,要实现这种革新,打印技术本身还需要突破。目前的100微米分辨率和有限的材料选择还不能满足所有应用场景的需求。
研究团队提到,未来将引入计算机视觉和激光扫描等技术,来实现更智能的打印过程控制。
AM易道再次强调,这项技术正在改变3D打印在机器人领域的应用模式,从单纯的零件制造转向了功能集成和设备升级,是一种该领域的全新思维。
AM易道最后聊两句
当我们回顾这项开创性研究时,不禁想到自然界中生物的进化与再生能力。
本文中,3D打印让机器人首次拥有了类似的"生命特质"—它们可以在使用过程中不断升级,受损后能够自我修复,甚至可以根据环境需求获得全新功能。
这不仅仅是一项制造技术的突破,更像是为机器人植入了"进化的基因"。
从一条简单的机器鳐鱼,通过不断的功能叠加,最终成长为一个能感知环境、采集样本、与周围环境互动的智能机器人。
这种渐进式的能力提升,让我们得以一窥未来机器人发展的无限可能。
AM易道认为,这项技术的意义远超其表面的创新性。
它向我们展示了一个机器人可以像生命体一样,在使用过程中通过3D打印不断进化和完善。
这或许就是通向真正智能机器人的一把钥匙—不是通过一蹴而就的设计,而是通过持续的进化和适应。
AM易道判断,未来已来,进化的基因如果是AI,进化的手段则会是3D打印。
本文仅对这项研究做了框架性介绍。
论文还包含了更多技术细节。
感兴趣的读者请根据查阅原文,深入了解精彩技术创新细节。
DOI: 10.1126/scirobotics.adn4542
 点赞
 反对
 收藏
 分享

AM易道
读懂3D打印卓越与演变之道
 标签
 近期热门




 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉