

 发布内容








会爬、会滚、会游泳! 清华团队打造多材料3D打印磁控软体机器蜘蛛
从科幻走进现实的 #微型机器人
本文要介绍的,是一只八爪形的微型机器人。
能在你的胃部内壁自如爬行,灵活翻越消化道的褶皱,还能在体液中优雅游动,同时携带药物或微型摄像头,为医生提供前所未有的诊断视角。
这个科幻产物是清华大学机械工程团队的最新科研成果。
研究团队开发出了一种增强型数字光处理#DLP3D打印 技术,一次成型打印出具有多种材料、多重功能的#磁控软体机器人,实现了在单一磁场驱动下的爬行、翻滚和游泳三种运动模式。
这项研究成果已发表于《Cyborg and Bionic Systems》期刊,为微创医疗器械、药物递送系统等领域开辟了新的可能性。
这篇文章创新不仅仅是在磁控机器人层面,更重要的是采用了一种多材料光固化的成型方法,值得收藏阅读。
传统技术的局限性与突破
在微型软体机器人领域,磁场驱动因其无线、响应迅速、生物相容性好等特点,一直备受关注。
「传统的内窥镜等医疗设备虽然功能齐全,但往往会给患者带来极大不适。相比之下,单一材料的磁驱动软体结构功能有限,难以完全替代传统医疗设备。因此,向磁驱动软体结构中引入新材料,创建具有复合结构的软体机器人,从而拓展应用范围,代表了软体机器人未来发展的关键方向,」
研究团队在论文中如此阐述。
然而,传统的磁控软体结构制造技术如模具成型在材料选择和结构复杂性上存在诸多限制。
特别是当需要将不同功能的材料组合到一个结构中时,传统工艺几乎束手无策。
研究团队的创新之处在于开发了一种全新的打印技术—增强型DLP3D打印技术。
这种技术能够在一次打印过程中,通过切换不同的树脂槽,实现多种材料的一体化打印,从而赋予软体机器人多重功能。
增强型DLP:#多材料3D打印 一步成型的秘密
这项研究的核心在于开发了一种能够在单次打印过程中集成不同材料的方法。
如图1所示,整个打印系统由打印平台、树脂槽、ACF膜(高级复合膜)和UV投影仪组成。
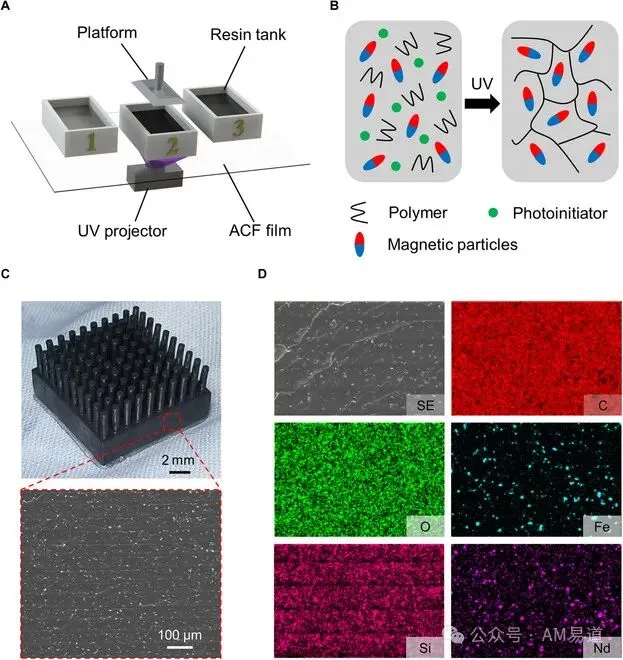
图1:多材料打印工艺示意图,展示了3D打印机结构、树脂槽切换系统、磁性颗粒在树脂中的固化过程,以及打印样品的显微结构分析。
研究团队对3D打印机进行了关键改造。
他们使用了先进复合膜(ACF)替代了树脂槽底部的传统释放膜。这种ACF膜具有更低的粘附力,是打印高浓度磁性材料结构的关键。
在打印过程中,常规的释放膜会导致高浓度磁性颗粒的打印物粘附在膜上,无法顺利剥离,而ACF膜解决了这一难题。
其次,研究团队精确调整了UV曝光时间参数。
对于含NdFeB的树脂,基础层曝光时间设置为40秒,标准层为30秒;对于含Fe₃O₄的树脂,基础层曝光时间延长至45秒,标准层为35秒。
这些参数调整确保了不同磁性材料在打印过程中能够稳定固化,同时又不会过度粘连在释放膜上。
多材料集成的关键在于打印过程的可控暂停和树脂槽切换机制。
具体来说,打印机被编程为能够在特定层完成后自动暂停,此时打印平台保持在升起状态,操作者可以手动更换下方的树脂槽,切换到另一种材料。
随后,打印过程继续进行,新材料便能与之前打印的结构无缝连接。
为了保证多材料之间的良好连接,研究团队还采取了一系列措施:
每次切换材料前,会对打印物表面多余的未固化树脂进行擦拭,防止不同树脂槽之间的交叉污染。
打印机的控制程序被修改,可为每一层设置不同的打印参数,确保各种材料都能获得稳定的打印效果。
考虑到磁性树脂的粘度增加,每次打印完成后平台的提升高度需超过8厘米,以确保树脂有足够的流动空间。
这种可暂停-切换-继续的打印流程,实现了不同材料在垂直方向上的精确层叠,从而形成了功能各异的复合结构。
值得一提的是,这种打印技术不仅可以实现垂直方向的多材料集成,还能在同一水平层内打印不同比例的磁性材料,创造出磁性梯度结构,进一步拓展了软体机器人的功能多样性和应用可能性。
3D打印结构的表征与验证
为了验证增强型DLP打印技术的精确度和多材料打印能力,研究团队进行了一系列表征实验。如图2所示,研究人员使用不同材料打印了各种测试样品,全面验证了该技术的可行性。
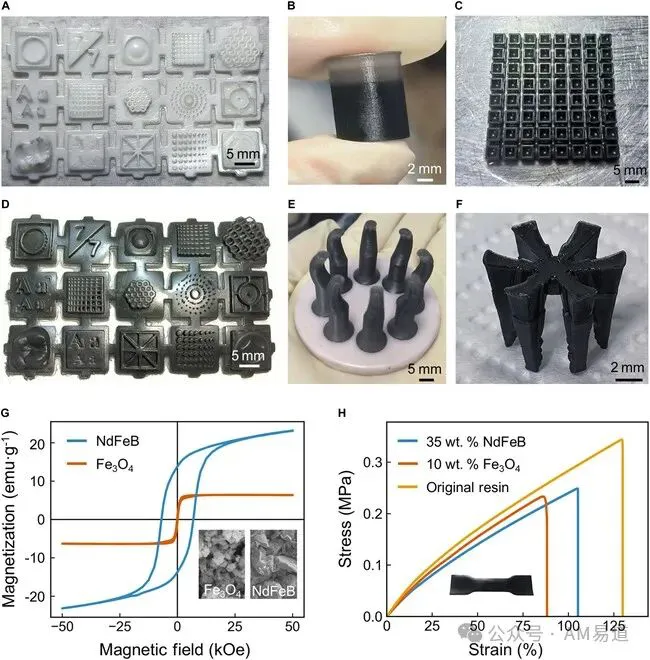
图2:3D打印样品展示,包括标准树脂和磁性树脂打印的测试模型、多浓度磁性材料梯度圆柱体、薄壁结构阵列、软硬复合抓取装置以及磁性材料性能测试结果。
这些测试结果表明,该技术能够实现:
一是在同一结构中打印不同浓度的磁性材料,创造磁性梯度;
二是高精度打印复杂薄壁结构;
三是刚性基座与软性结构的一体化打印,增强了连接精度和强度;
四是硬磁材料与超顺磁材料的复合结构一步打印,为多功能软体机器人奠定了基础。
磁滞回线测试证实,打印后的结构完好保留了NdFeB的高剩磁特性和Fe₃O₄的超顺磁特性,为磁场控制和热效应功能提供了物理基础。
多功能磁控软体机器人:设计与特性
基于前面说的磁控材料集成技术,研究团队设计并制造了一款具有多种功能的磁控软体机器人。
如图3所示,这款机器人采用了中心对称设计,拥有6个软体机械臂,其结构从上至下分为四层:最上层和最下层为不含磁性颗粒的透明软树脂,中间两层分别为含有硬磁材料和超顺磁材料的树脂层,每层厚度为500微米。
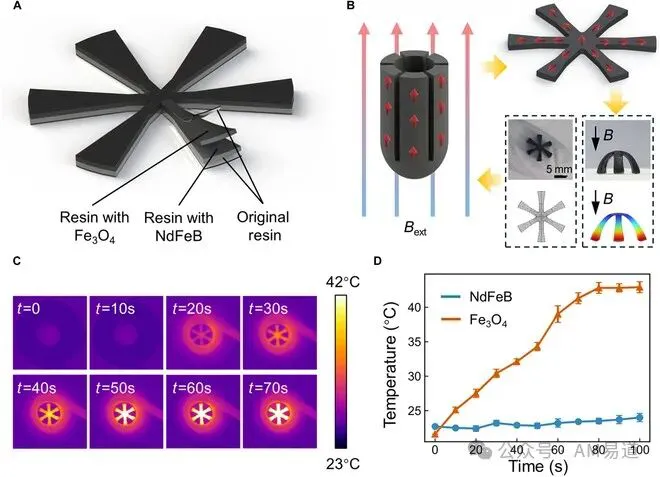
图3:四层复合软体机器人结构展示,包括其磁化过程、磁域分布、变形效果与模拟比较,以及Fe₃O₄超顺磁材料在高频磁场下产生的热效应(42°C)测试。
这款机器人的设计展现了两个重要特性:
可编程磁畴分布:通过外部磁场可以重新编辑硬磁材料层的磁畴分布,从而精确控制机器人在磁场中的变形和运动方式。
磁热效应:含有超顺磁材料的层在高频磁场作用下能产生热效应,70秒内温度可从室温升至42°C。这一特性为热敏药物释放和肿瘤热疗提供了可能。
三种运动模式:地面爬行、翻滚与液体游泳
这款磁控软体机器人最令人印象深刻的特性是其多样化的运动能力。
如图4和图5所示,通过不同的磁畴分布设计,机器人可实现三种不同的运动模式。
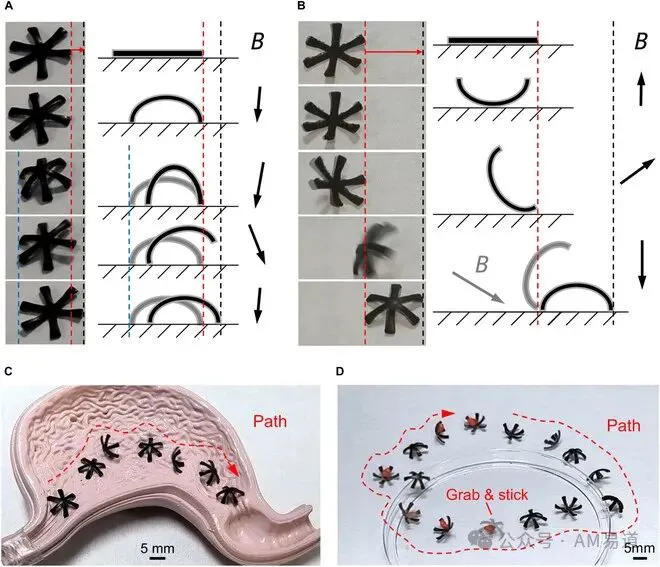
图4:机器人运动能力展示,包括爬行模式(0.31体长/秒)、翻滚模式(1.88体长/秒)、在猪胃模型内的导航能力,以及克服障碍物、抓取和运输物体的综合功能演示。
在1赫兹驱动磁场作用下,机器人展现了三种不同的运动速度:
- 爬行模式:每秒0.31个体长
- 翻滚模式:每秒1.88个体长
- 游泳模式:每秒0.14个体长
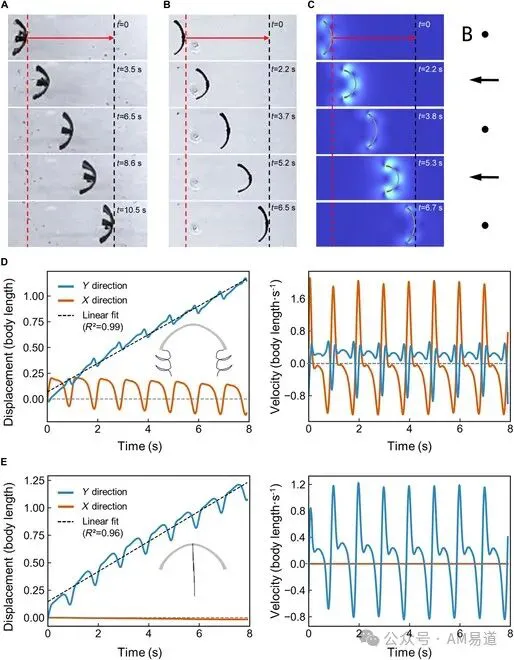
图5:机器人在高粘度液体中的游泳能力(0.14体长/秒)展示,包括完整机器人和简化设计的运动对比,以及多物理场耦合模拟分析与实验结果的验证。
特别值得关注的是,研究团队还开展了一系列功能验证实验:
不规则表面运动:机器人能够在猪胃模型内表面沿预定路径爬行,证明其在生物组织表面的运动能力。
障碍物翻越与物体操作:机器人成功翻越了高出其厚度5倍的容器边缘,抓取并携带了目标物体,展示了其在复杂环境中的多功能操作能力。
高粘度液体中游泳:在甘油等高粘度、低雷诺数流体中,机器人展现出类水母的游泳姿态,并通过多物理场耦合模拟验证了其运动机制。
磁控软体机器人的潜在应用领域
这种多功能磁控软体机器人的出现,为多个领域带来了应用可能:
在#微创医疗 检查方面,传统胃镜和肠镜虽然功能强大,但往往会给患者带来极大不适感。
相比之下,这种磁控软体机器人凭借其柔软体态和精准控制能力,可在体内自如移动而不会造成组织损伤,同时能够从多角度观察组织,提供更全面的诊断信息。
研究团队在猪胃模型中的实验已经初步验证了这一潜力。
结合磁场定位和超顺磁材料的热效应,这款机器人在靶向#药物递送 领域也展现出独特优势。
它可以被精确导航至病变部位,然后通过外部高频磁场激活,使体温升至42°C左右,触发热敏药物释放,避免了药物在体内的非特异性扩散,减少副作用同时提高治疗效率。
这一特性同样使其成为#肿瘤热疗 的理想工具,因为超顺磁材料在高频磁场下产生的局部热效应能够直接作用于肿瘤组织,而不会损伤周围健康细胞。
在微流体和实验室芯片领域,这类磁控软体微型结构的应用前景同样广阔。
它们可以作为无线操控的机械元件,在微流体通道中执行混合、分离、输送等功能,为生物样本分析、药物筛选等提供新的技术手段,大幅提高实验效率和精确度,同时减少人工操作带来的误差和污染风险。
AM易道认为,这种多材料组合的3D打印技术,不仅为软体机器人领域带来了新的设计和制造自由度,也为生物医学工程、微型机器人和智能材料系统开辟了广阔前景。
特别是在需要精确控制、远程操作和多功能集成的应用场景,这一技术的价值将更加凸显。
AM易道结语:3D打印从单一功能到多功能集成的飞跃
清华大学团队在增强型DLP3D打印技术上的改进和突破,让我们看到了软体机器人乃至大量3D打印结构从单一功能向多功能集成迈进的可能性。
不止于软体机器人本身,研究为多材料、多功能结构的一体化制造提供了新思路,可能催生出更多我们尚未想象的创新应用。
从这一意义上说,这只会爬、会滚、会游泳的磁控软体蜘蛛,很可能只是一个开始。
文章信息:
https://doi.org/10.34133/cbsystems.0215
 点赞
 反对
 收藏
 分享

AM易道
读懂3D打印卓越与演变之道
 标签
 近期热门




 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉