

 发布内容








HuggingFace热门开源3D打印机器人:一文掌握项目要点与上手指南
还记得这篇AM易道文章提到的开源机器人项目吗?
重磅!AI巨头HuggingFace收购开源机器人公司核心战略:3D打印自我复制!
TheRobotStudio与Hugging Face联合开发的SO-101开源机器人手臂,正以其低成本高自由度的特性,成为3D打印与AI结合的热门项目。
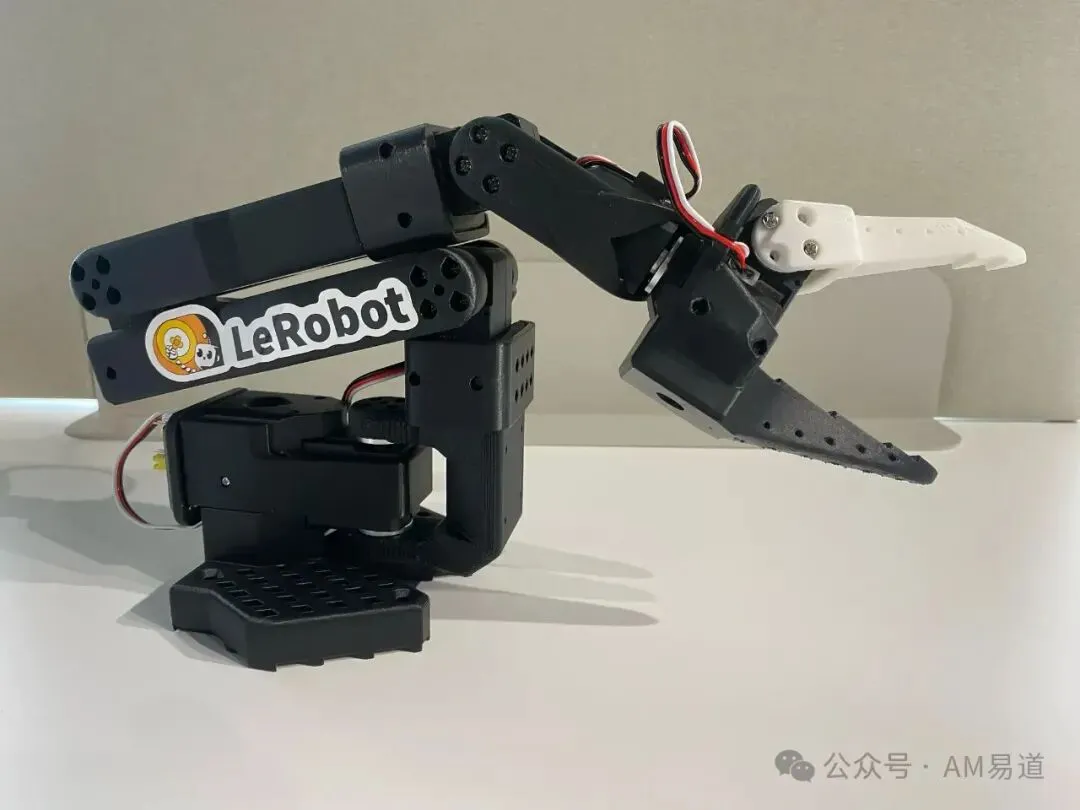
这款售价仅起步于100美元的开源机械臂,如何让你快速上手?
AM易道带你深入解析这个引人注目的GitHub项目。
https://github.com/TheRobotStudio/SO-ARM100
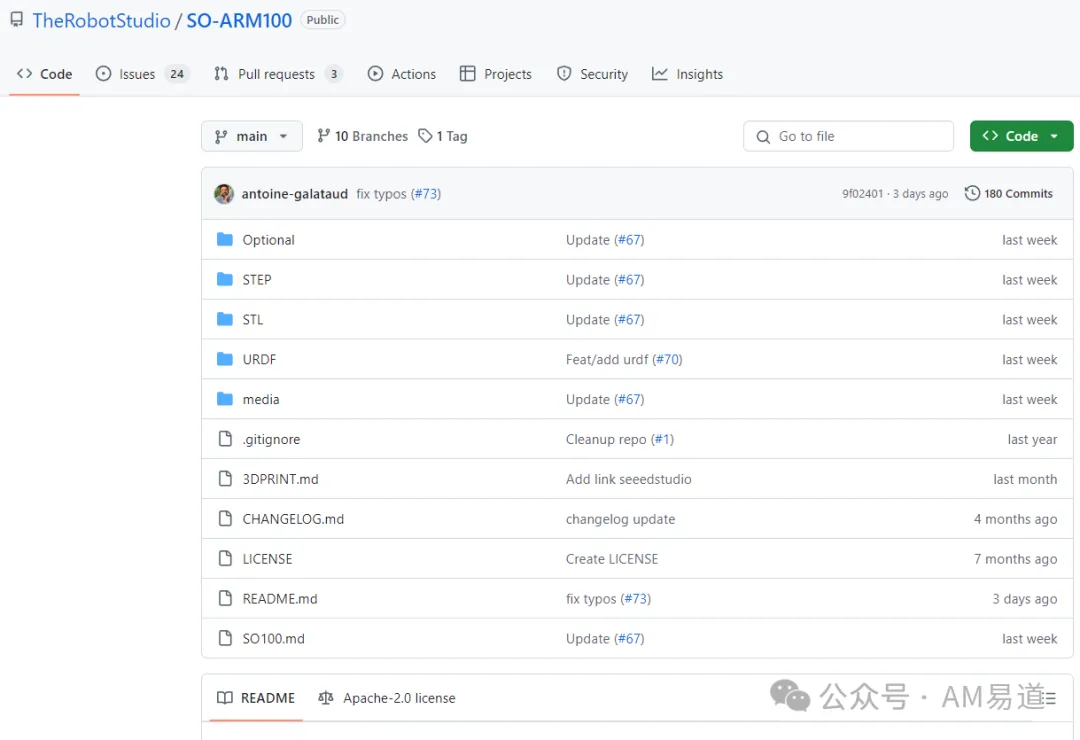
项目概览:SO-101的核心特性
SO-101是SO-100机器人手臂的下一代版本,在GitHub仓库(TheRobotStudio/SO-ARM100)中可以找到完整的开源文件。
相比前代产品,SO-101带来了三大改进:改良的线路布局防止断连、简化的装配流程(无需拆卸齿轮)以及用于领导臂的升级电机。
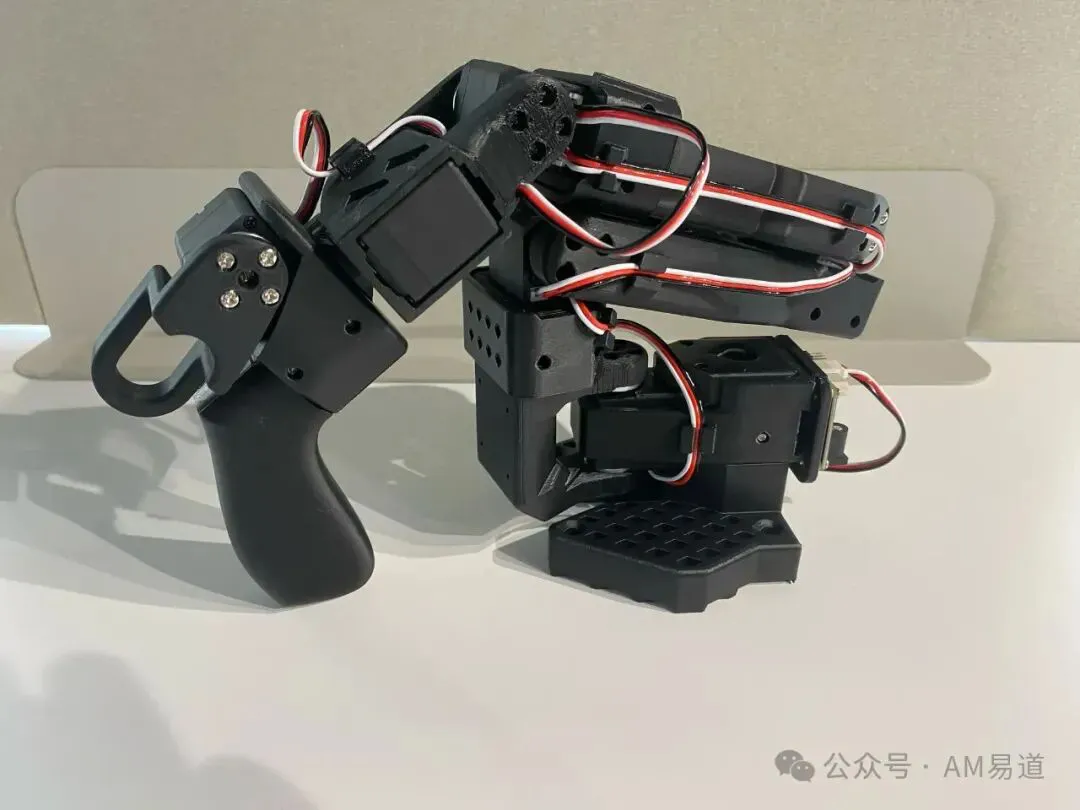
这款机器人采用「领导臂+跟随臂」的双臂设计,配备6个自由度,能够执行基本的抓取和放置任务。
最重要的是,它与Hugging Face的开源LeRobot库完美集成,支持通过AI技术进行操控和学习。
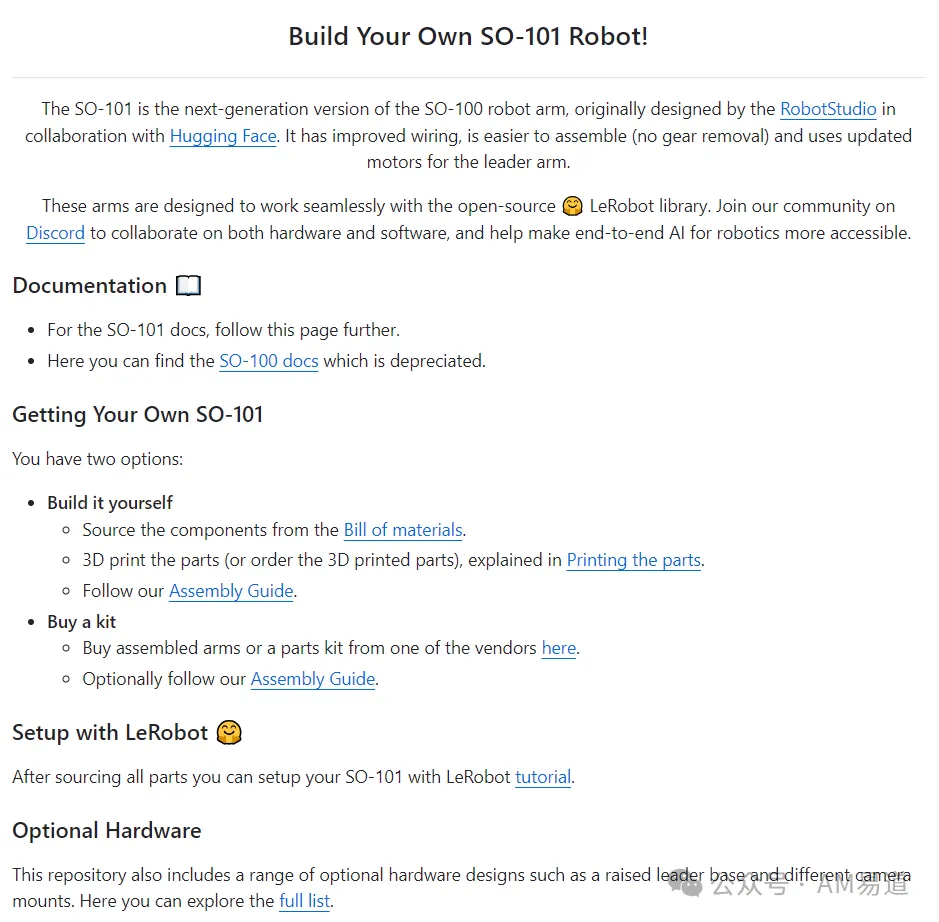
快速上手指南:从零开始构建SO-101
1. 材料准备
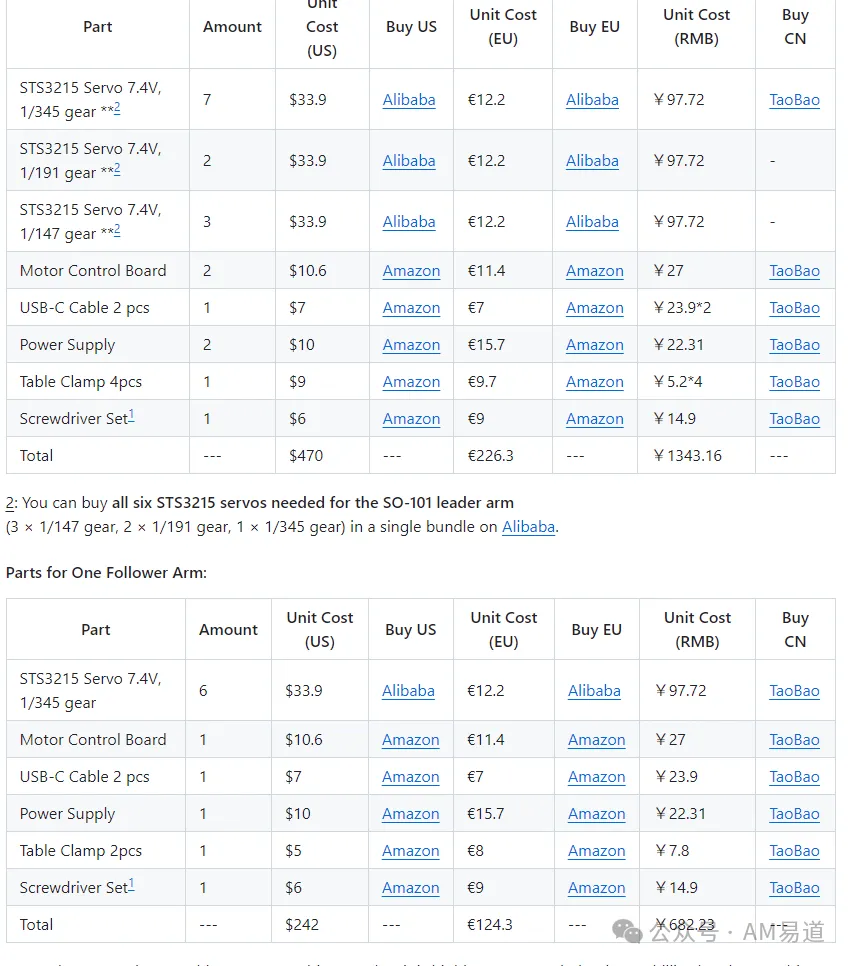
要构建一套完整的SO-101(领导臂+跟随臂),你需要:
- STS3215伺服电机(7.4V):
- 1/345齿轮比:7个
- 1/191齿轮比:2个
- 1/147齿轮比:3个
- 电机控制板:2个
- USB-C线缆:2套
- 电源:2个(5V)
- 桌面夹具:4个
- 螺丝刀套装:1套(主要需要#0和#1十字螺丝刀)
所有材料的采购链接和价格参考可在GitHub仓库的材料清单中找到,适用于美国、欧盟和中国的采购渠道。
2. 3D打印零件
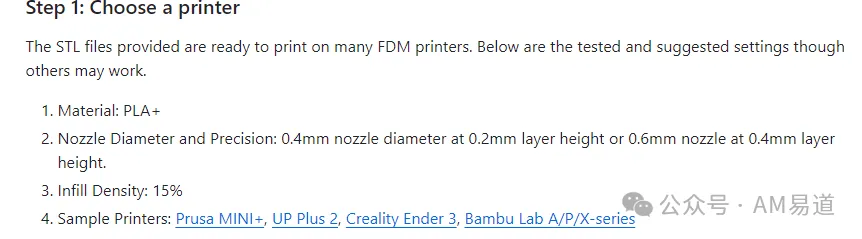
SO-101的大部分结构部件需要通过3D打印获得。推荐打印参数如下:
- 材料:PLA+
- 喷嘴直径:0.4mm(层高0.2mm)或0.6mm(层高0.4mm)
- 填充密度:15%
- 支持设置:需要支撑结构,但45度以上的悬垂可忽略
在GitHub仓库的STL文件夹中,已按打印床大小分类提供了适合不同3D打印机的文件:
如果你没有3D打印机,也可以选择从Seeed Studio等合作厂商直接购买3D打印部件套件,价格约35美元。
3. 电机配置与组装
在组装前,需要先配置电机。
安装LeRobot库后,可以使用其提供的脚本进行电机配置:
# 创建Python 3.10虚拟环境(使用miniconda示例)
conda create -n robot python=3.10
conda activate robot
# 安装LeRobot库
pip install git+https://github.com/huggingface/lerobot.git电机配置完成后,按照GitHub仓库中的组装指南逐步组装领导臂和跟随臂。
关键步骤包括:
- 安装基座和第一关节
- 组装机械臂各段连接部件
- 布线与电机连接
- 控制板安装与接线
4. 校准与测试
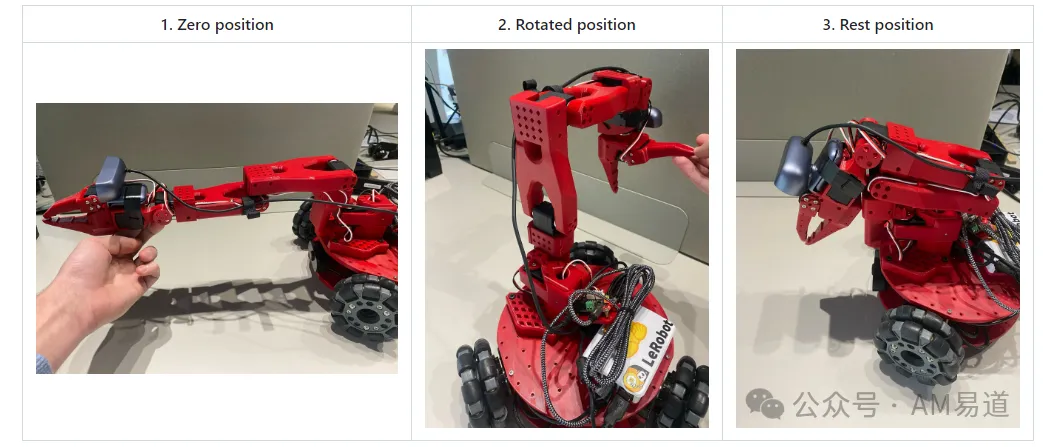
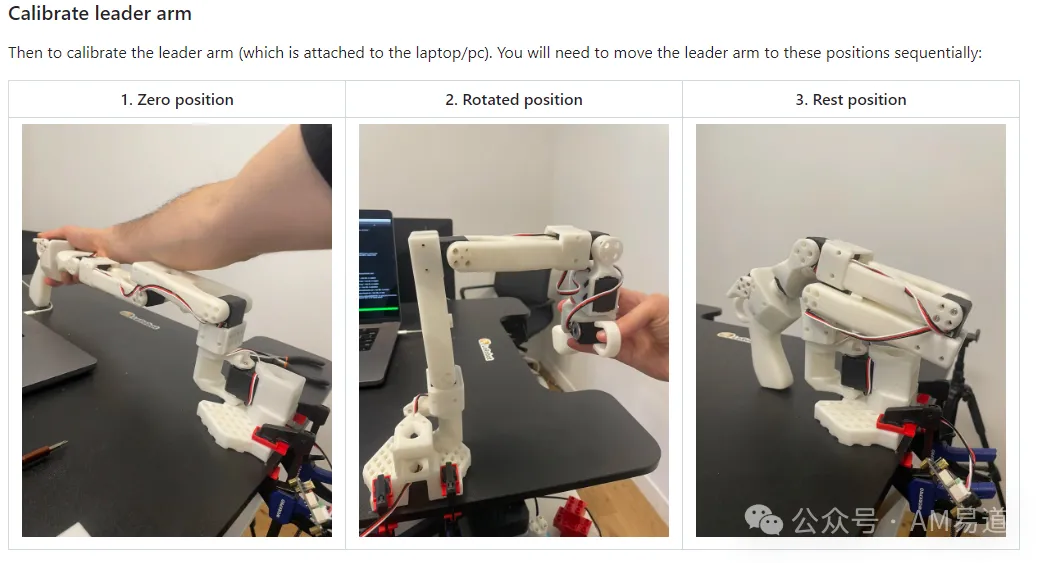
组装完成后,需要对SO-101进行校准,确保领导臂和跟随臂在相同物理位置时具有相同的位置值:
# 校准跟随臂
python lerobot/scripts/control_robot.py --robot.type=so101 --robot.cameras='{}' --control.type=calibrate --control.arms='["main_follower"]'
# 校准领导臂
python lerobot/scripts/control_robot.py --robot.type=so101 --robot.cameras='{}' --control.type=calibrate --control.arms='["main_leader"]'校准过程中,你需要将跟随臂和领导臂按顺序移动到指定位置。校准完成后,机器人即可开始学习任务。
使用LeRobot进行AI训练
SO-101的真正魅力在于其AI集成能力。
技术细节在这里找:
- https://github.com/huggingface/lerobot
- https://github.com/huggingface/lerobot/blob/main/examples/10_use_so100.md
通过LeRobot库,你可以:
- 收集训练数据:通过远程操作(移动领导臂控制跟随臂)
- 收集机器人轨迹训练神经网络:使用收集的轨迹数据训练模型,实现模仿学习
- 部署自主操作:将训练好的模型部署到机器人上,实现自主操作
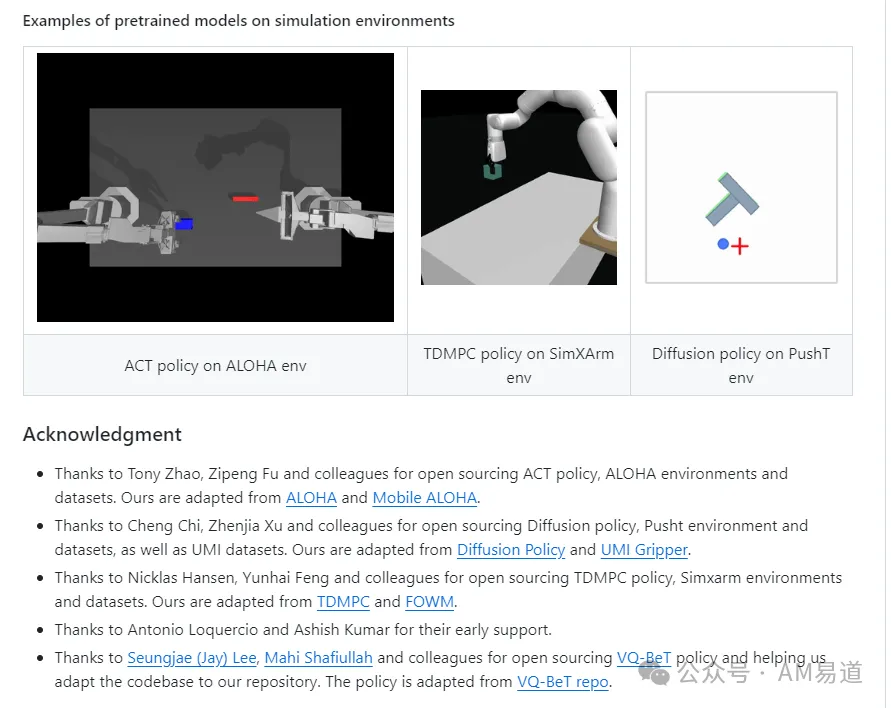
LeRobot库提供了预训练模型和数据集,即使是AI初学者也能快速上手。
SO-101的生态系统正在不断扩展。
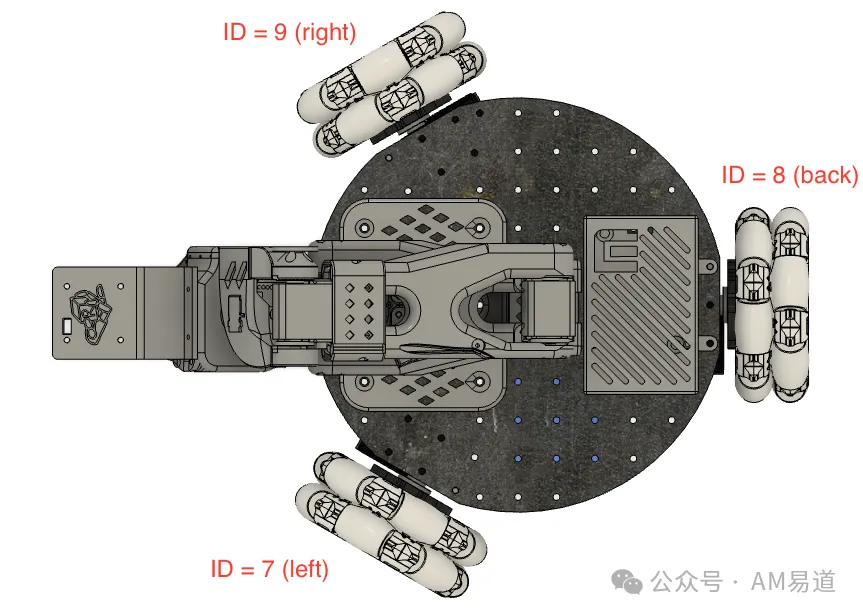
通过搭配LeKiwi底盘,用户可以将SO-101变成一个移动机器人平台。这种组合为AI研究提供了更多可能性,例如自主导航和物体操作的结合研究。
此外,通过与NVIDIA Jetson系列AI模块的集成,SO-101还可以实现更复杂的视觉处理和决策功能。
特别是搭配reComputer J4021迷你PC(配备Jetson Orin NX 16GB)时,可以提供足够的计算能力支持各种AI算法。
AM易道结语
SO-101的出现代表了一种新趋势:AI领域的巨头开始关注实体机器人的开发和推广。
这不仅仅是因为他们意识到AI需要「身体」来与现实世界交互,更是看到了可3D打印的开源硬件模式在加速技术普及方面的巨大潜力。
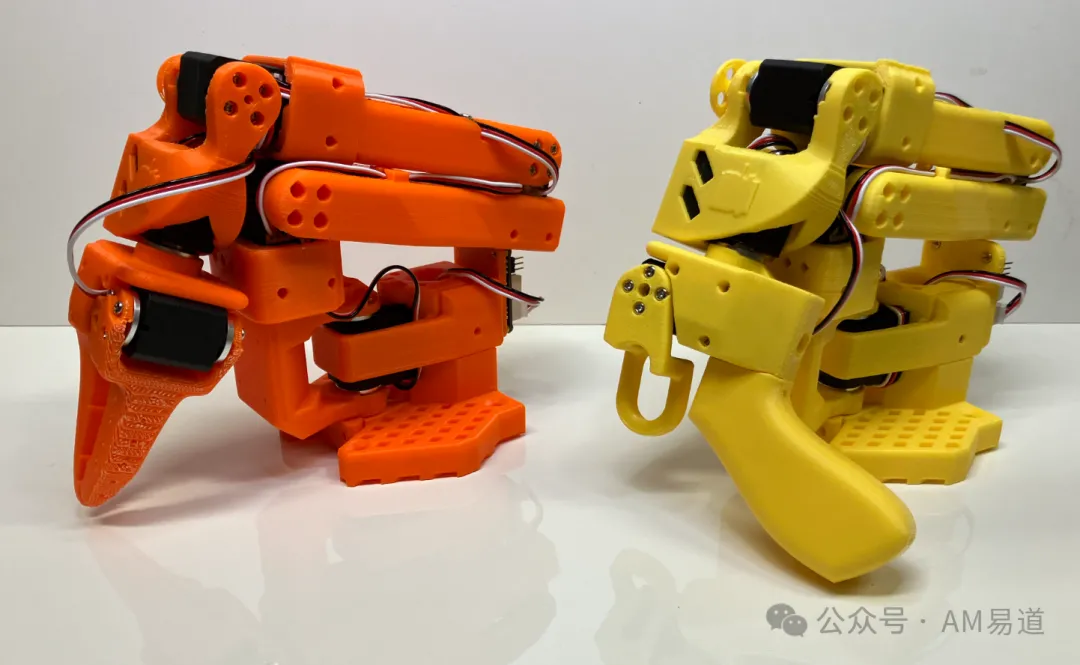
然而,我们也应当看到SO-101的局限性。作为一个入门级产品,它的精度和负载能力无法与工业级机器人相比。
对于需要高精度操作的工业应用,SO-101显然不是合适的选择。
但对于教育、研究和爱好者来说,它提供了一个几乎完美的起点。
当尖端AI技术与亲民的3D打印硬件相结合,创新成为每个人都能参与的盛宴。
对于渴望探索机器人与AI交叉领域的开发者和研究者而言,SO-101无疑是一个值得关注和尝试的项目。
 点赞
 反对
 收藏
 分享

AM易道
读懂3D打印卓越与演变之道
 标签
 近期热门




 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉