
 发布内容






Google Genie 4世界模型发布,3D打印机会到底在哪?
一座白色雕像从空中落下,砸碎了石台上的西瓜。
这是Google DeepMind于2026年10月27日公布的Genie 4演示。
用户给出指令,AI让场景中的事情接着发生。
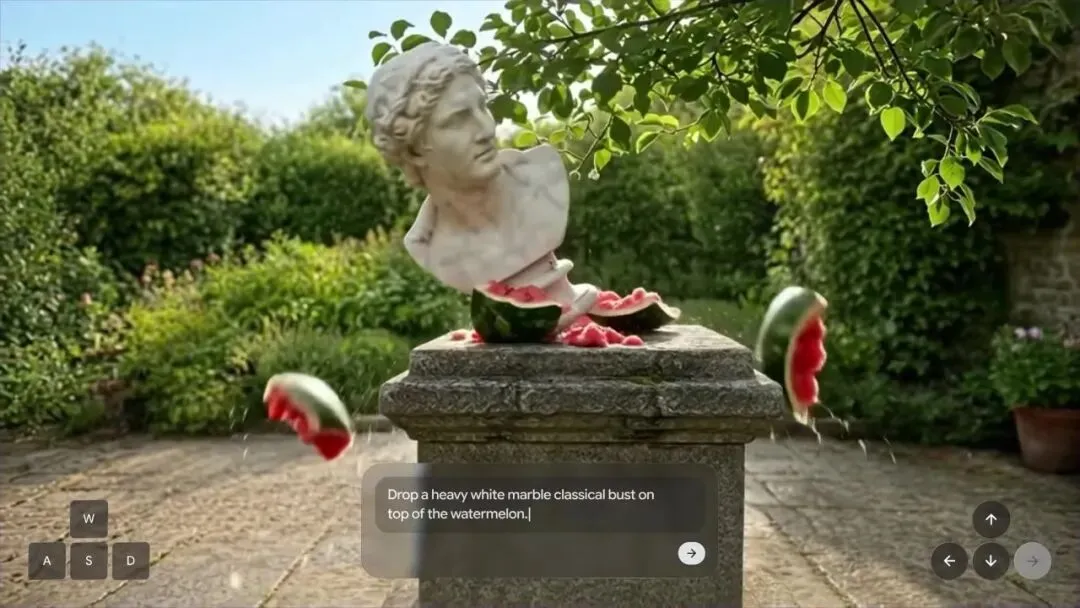
Google DeepMind官方生成演示:雕像落下,西瓜碎裂。
Genie 4是一种世界模型。
可以先把它理解为一个会回应你的虚拟环境:你移动视角、加入物体或改变天气,它持续生成接下来的画面与声音。
它要解决的核心问题是,你采取行动之后,世界会怎样变化。
这件事与3D打印的连接,我们目前看到的,可能是藏在机器人接触物体的地方。
机器人末端抓东西的工具叫夹爪,直接碰到零件的两片手指叫夹指。
AI可以很快生成一次抓取,但工厂换上一种带凸台的异形零件,原来的夹指可能立刻抓不稳。
值得3D打印的,是把不断变化的任务,变成可以快速设计、制造和验证的定制工具。
说下一句话,世界跟着改变
Genie 4这次最直观的变化,是人在场景运行中仍能改变它。
湖上有人吹萨克斯,输入让天气变化的文字,雪开始落下。
镜头还可以继续移动,观察这个新环境。
Google DeepMind官方生成演示:文字引导后,湖面场景开始下雪。
原生音频让这种变化有了声音。
环境声、音乐和对话随世界一起生成,人物运动也更自然。
对于设计讨论,这意味着团队能更快把一个含糊的想法变成大家看得见可以继续修改的情境。
要把一次动作推进成一串动作,还需要规划。
Gemini是Google负责理解和推理的模型家族;在这个组合中,Gemini观察场景、拆分目标,Genie负责生成过程。
官方用Gemini 4 Argon和Genie 4演示了Apollo下西洋跳棋。
Apollo是机器人公司Apptronik的人形机器人,画面展示了从任务描述到连续动作的组织方式。
官方演示左侧为Argon的任务步骤,右侧为Genie 4生成的Apollo棋局。
Genie 4后续才计划向Google AI Ultra用户及部分开发者开放。
它能连续交互几分钟,但目前物体细节、空间关系和复杂交互仍会出错。
画面里的成功,要怎样变成现实工程依据
让AI通过机器人等设备在真实环境中感知和行动,就是这里讨论的物理AI。
假如我们考虑用这类世界模型来让机器人抓东西,至少要连续答对三个关键问题。
物体在哪里,夹指怎样接近,接触以后会发生什么。
前两个问题很依赖视觉;
最后一个问题会追问质量、摩擦、变形与力量。
自动驾驶公司Waymo提供了一个有用的参照。
它在2026年2月公布的World Model基于上一代Genie 3,针对驾驶任务做了适配,接收驾驶动作等条件,并输出摄像头与激光雷达模拟信息。
激光雷达测量的是物体距离;加入这一类信息,是为了让模拟适应自动驾驶系统的实际输入。
Waymo基于Genie 3的演示:从真实事件上下文延续为驾驶模拟,包含摄像头与激光雷达视图。
我们思考的是,到了制造业,要补上的首先是能被测量和计算的几何结构。
另一家世界模型公司World Labs的Marble,可以把生成场景导出为三角网格,也就是用许多小三角面拼出的物体表面。
英伟达的官方教程把它接入Isaac Sim。
这是一套机器人仿真软件,用电脑模拟机器人的运动与交互;开发者还要对齐尺度、设置碰撞,让机器人能在场景中运动。
英伟达教程:为Marble场景配置几何与碰撞后,在Isaac Sim中运行机器人。
这些前沿公司的尝试给出了比较明确的分工。
世界模型帮助丰富情境,工程模型负责把尺寸和物理条件固定下来。
对3D打印而言,显然是关键的物理真实存在的关键接口。
比如可验证的零件设计。
以机器人的一根夹指有多厚、安装孔在哪里、承受多大力,都必须有确定答案。
机械臂夹指,为什么值得单独3D打印
假设一家工厂频繁更换分拣的产品,这批零件侧面多了一个凸台,下一批外壳又更薄。
通用平夹指碰到凸台时,可能只接触到很小一块表面,继续加力,未必抓得更稳,却可能先压坏外壳。
此时,更换接触形状就得再测试。
3D打印适合介入的,是这种数量少、形状常变的夹治具。
这种思路已有实体研究支撑。我们过去分享过了许多这方面应用,可以搜索:
澳大利亚科研机构CSIRO的Rafael Oliveira等人在2026年《npj Robotics》发表的同行评审论文中,介绍了FAST软体夹爪试验平台。
每轮制造一批10种夹爪,测量实际抓取表现,再结合仿真结果选择下一批设计。
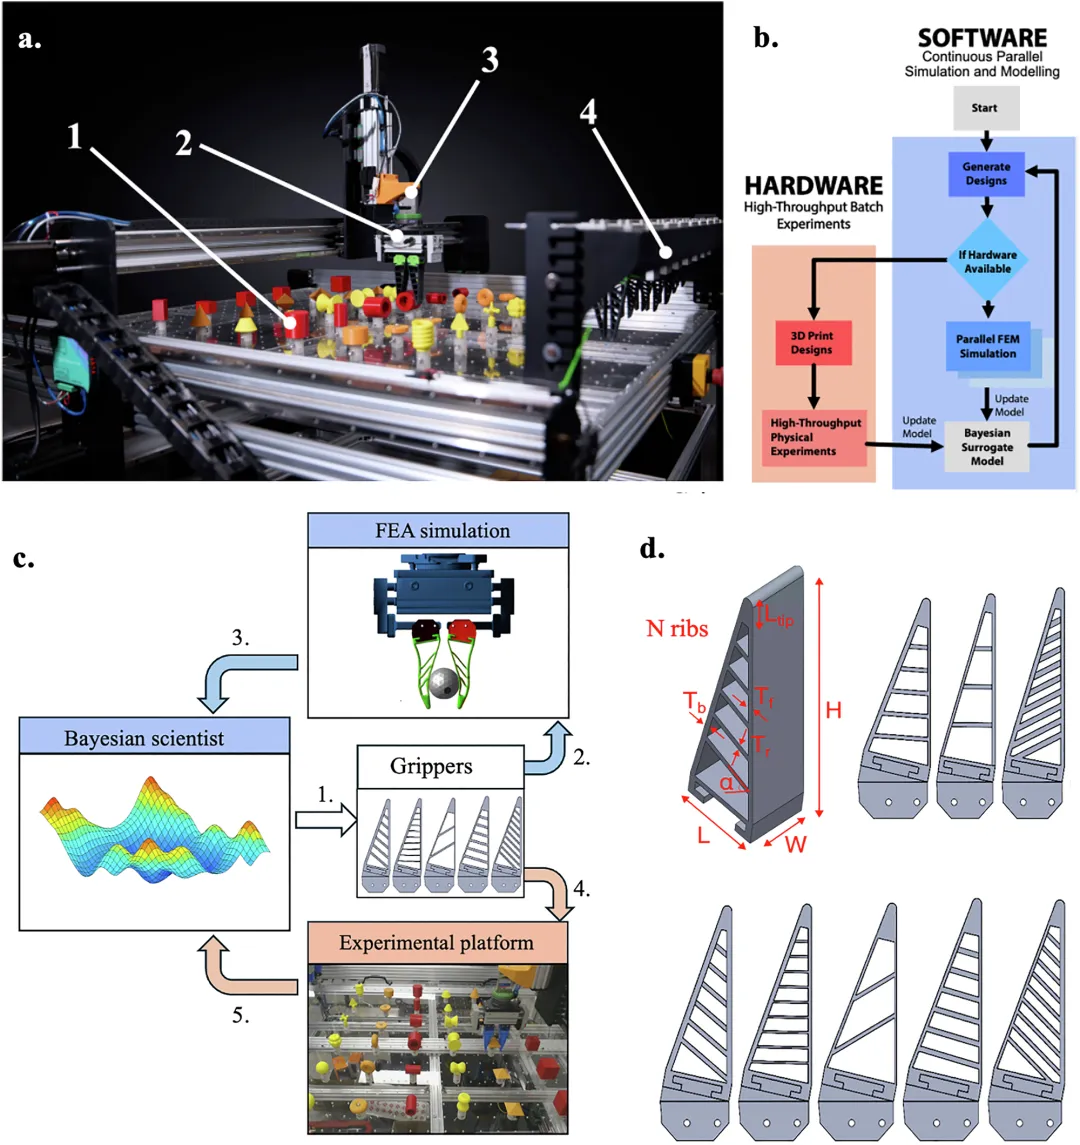
FAST研究图1:平台轮流测试不同夹爪,实测数据参与下一批设计的选择。Oliveira等,2026
它的价值在于,设计是不断被实物试验修正。
沿着这个思路,再看Genie 4这类越来越强的世界模型,就有了更具体的接入法。
先扩展任务,再设计工具,最后让实物筛选答案。
下面以同一件带凸台的异形零件推演这条流程;这是AM易道自己推测的工程分析,Genie 4尚未公开打通其中的制造接口。
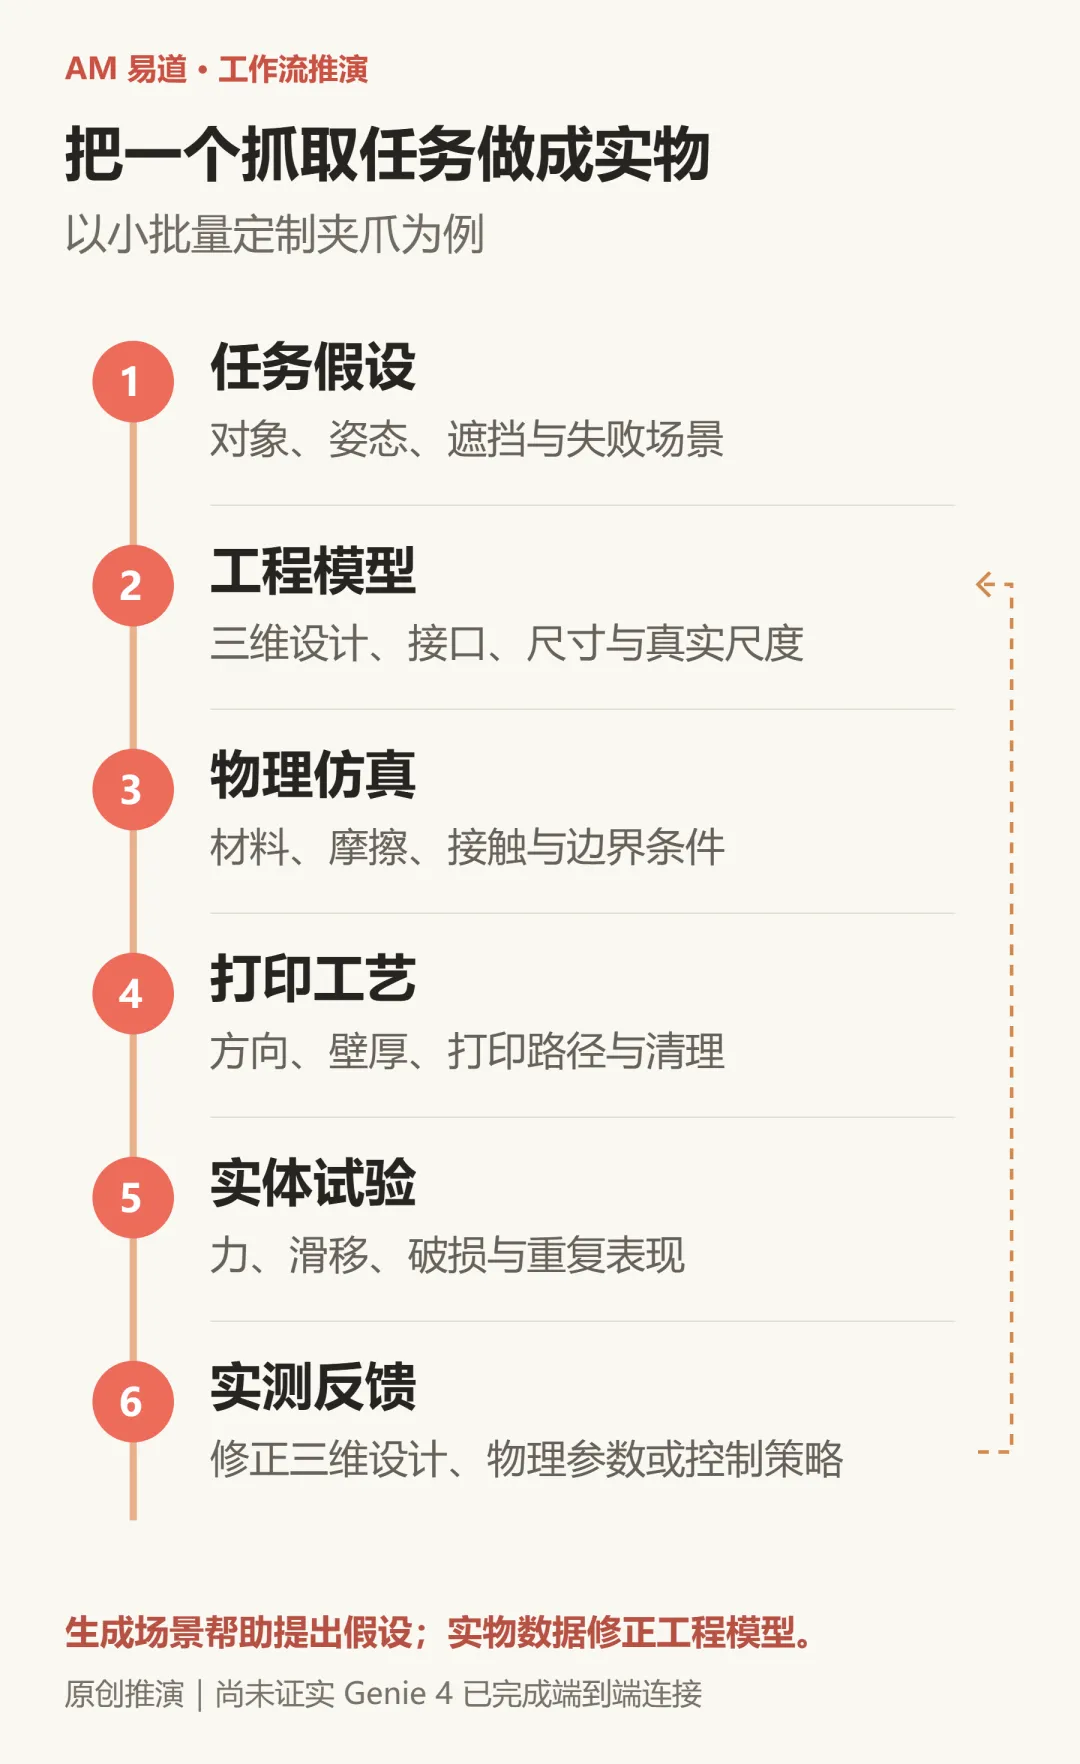
AM易道工作流推演:任务假设经过设计、仿真、打印与实测,反馈回到下一轮修改。
真实世界的应用迭代极其繁琐复杂
世界模型AI再强,真实世界的工况仍然无法被驾驭。
比如我们用世界模型真的连接一个机械手干活是,许多朴素常见的问题包括。
每次都以相同朝向出现吗?凸台会不会被旁边的零件挡住?机器人抓取的位置偏一点,原来的接触面还能贴上吗?这些变化决定了夹指究竟要解决哪个问题。
AM易道示意:同一零件改变朝向、遮挡和抓取位置后,夹指面对的条件也变了
这正是世界模型适合参与讨论的地方。
让团队更容易提出任务变体,找出平常没注意的失败情境。
但场景中的想法,仍要由真实零件尺寸与工位记录来确认。
确认问题出在凸台与接触轮廓后,再进入CAD,再确定真实尺寸、安装孔和结构。
当然这一步AI+MCP会做的越来越好。
但如何优化仍然需要大量工程师经验,比如我们能想到的是通用平指之外,可以设计一个带避让槽、与零件局部外形贴合的候选方案,让凸台进入槽内,周围表面可以更好的接触。
AM易道示意:上方平指遇到凸台,下方候选方案为凸台留出空间。
接下来在现实世界中,仍需要检查夹指闭合时会不会撞到凸台,摆放偏差是否会让槽口卡住,贴合面会不会挤压薄壁。
最终到了快3D打印的时候,导出STL等三角网格文件后,还需检查薄壁、表面是否封闭、尺寸单位与装配间隙。
显然,大概过程我们设想下来,这一些列的工作数据量巨大且每个场景很难通用化拟合。
当然到了3D打印这步之后,反而相对简单,随着设备和工艺的不断成熟,各类AI也会更好的接入或自适应优化。
打印后的再迭代:抓住、拉脱,再修改
打印后的第一关是尺寸与装配。
夹指装得上,闭合不干涉,才能进入抓取试验。
对于异形零件,应在不同朝向与偏差下反复测试,记录抓取成功率、滑移、压痕和动作耗时,这些数据都得让世界模型更好的理解。
前述研究成果提供了一个直观量化参照。
它用实体夹爪抓住对象,再测量把两者拉开的力,这叫拉脱力。
它反映这种夹爪、对象与抓取姿态组合的保持能力,是评价抓稳程度的一项具体指标。
FAST论文补充视频:实体夹爪轮流抓取测试对象。原视频为5倍速
如果打印夹指反复滑落,就需要再次核对接触位置、夹持力和表面状态。
如果根部变形过大,就得回去复查查结构与材料。
数据当然也可以回到仿真。
用实测结果调整模型参数,使计算更接近实体表现,这就是仿真校准。
研究在实验结束后还做了这一步,校准后,模拟与实测力的对应关系更清楚。
3D打印试验留下的数据,由此又成为改进模拟的依据。
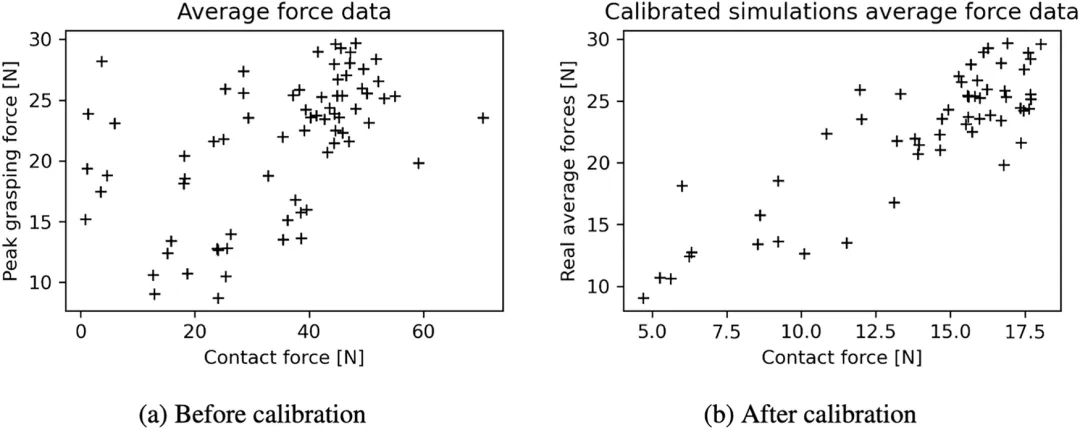
FAST论文图3:左为校准前,右为校准后;横轴是模拟接触力,纵轴是跨对象平均峰值拉脱力。两图横轴范围不同,展示的是对应关系改善。Oliveira等
总之,核心是要把设计版本、材料、打印设置和测试条件关联起来。
这样下一批零件只改了凸台尺寸时,团队能沿用已有数据,集中修改真正变化的部分。
3D打印在这类物理世界的作用既是制造工具本身,也能制造用来纠正设计判断的实验样本。
写在最后
我们长期极端认为,3D打印是AI塑造乃至理解物理世界的唯一制造手段。
核心原因是其强数据驱动带来的灵活性和适应性。
但这些观点并不能给3D打印行业带来直接的订单。
所以更具体的来讲,落地到接入世界模型的机器人手或者机械臂的夹爪夹指应当是重要的第一步。
毕竟在这个领域,产品需要经常变,通用夹爪确实不够用,3D打印件能满足强度、寿命与交期的综合要求。
Genie 4这类优秀世界模型的出现让提出新情境变得更容易,3D打印能让其中一部分设计接受现实检验。
创造无数个美丽新世界固然令人惊叹。
我们所在的唯一世界能够被精准接入、拟合、反馈、塑造则是更为寂静的壮举。
 点赞
 反对
 收藏
 分享

AM易道
读懂3D打印卓越与演变之道
 标签
 近期热门


 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉