

 发布内容








全球首台让软体机器人自主离开打印床的开源3D打印机
全球首台让软体机器人自主离开打印床的开源3D打印机诞生了!
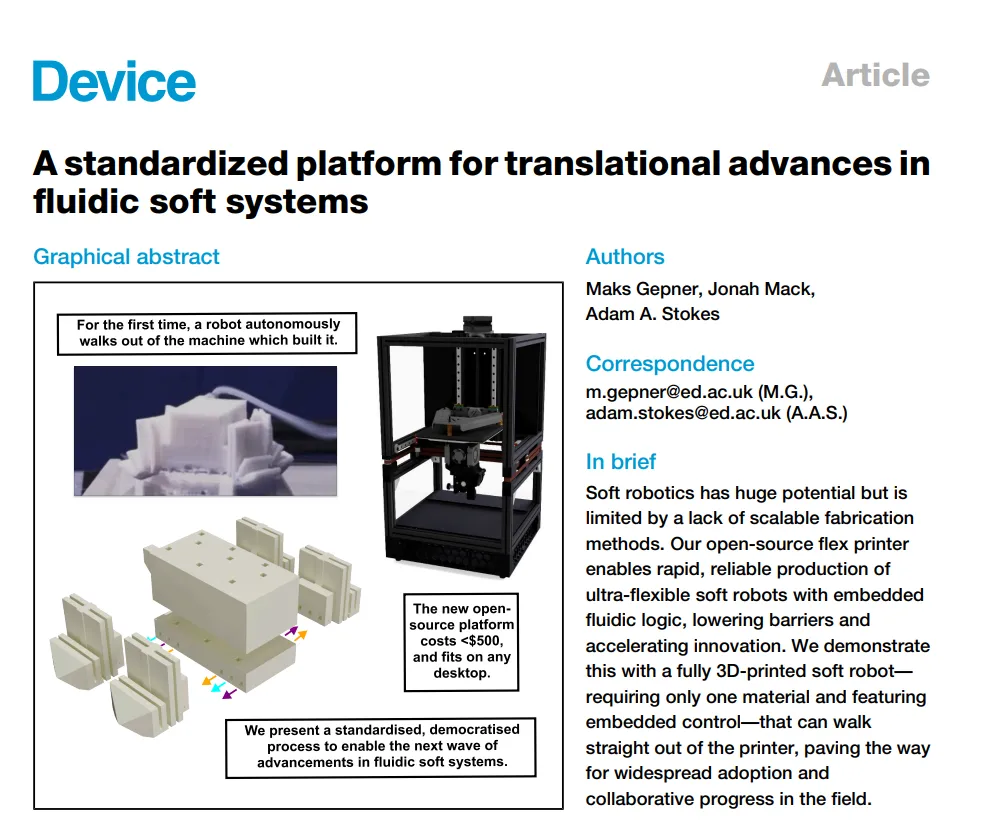
这个项目的学术细节在《Device》期刊上发表,来自爱丁堡大学的研究团队这项成果主要是讲这台成本不到500美元的"flex printer"能够打印出完整的软体机器人。
文章末尾AM易道列出了复刻此开源打印机和此学术成果的全部原始链接。
这个项目不仅仅是学术成果,更是集合了倒置打印、超软TPU材料打印、开源3D打印机设计和500美元低成本制造等的多重工程创新,值得收藏。
当8小时52分钟的打印周期结束后,连接气压源的机器人便开始自主行走,直接从打印床上走向工作岗位。
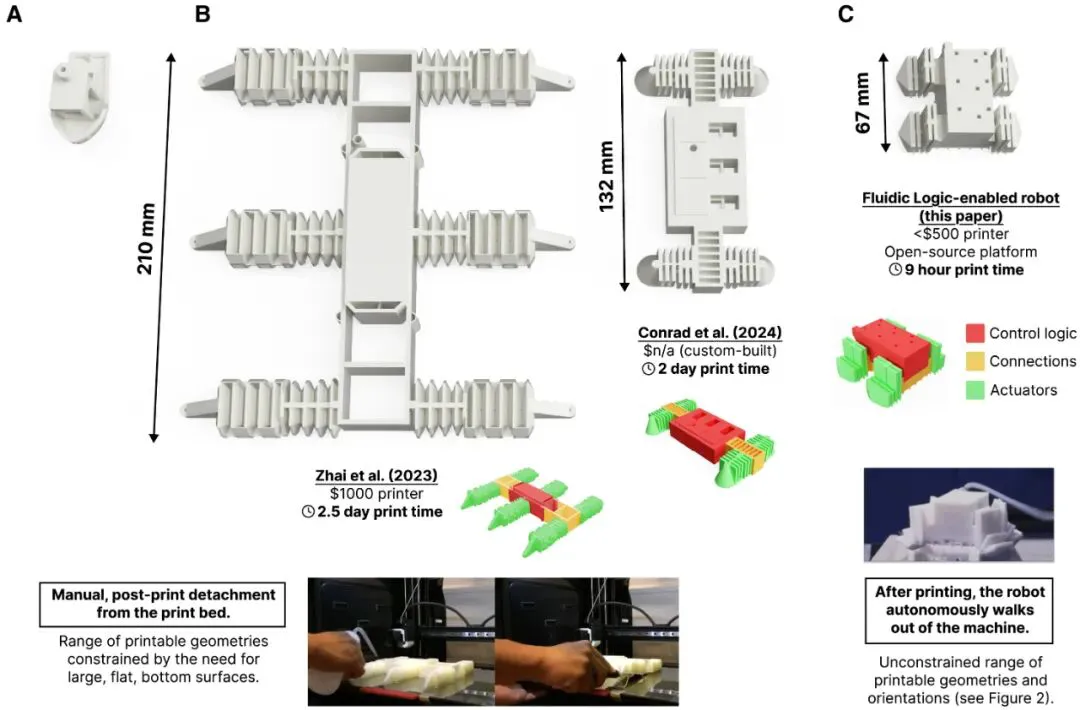
研究团队将所有设计文件开源托管,希望通过社区协作的方式,让软体机器人制造从少数实验室的专利技术,变成人人可及的标准化工具。
延伸阅读:打印,充气,生命苏醒:桌面级3D打印的全地形机器人爬过次元壁!
开源FDM3D打印硬件的完整生态链
这个项目最值得分享地方在于其完整的开源生态构建。
研究团队没有选择传统的学术发表后束之高阁的做法,而是建立了一套完整的社区协作机制。
所有硬件设计文件都托管在GitHub仓库(https://doi.org/10.5281/zenodo.15210419)包含详细的装配指南、材料清单和打印参数。
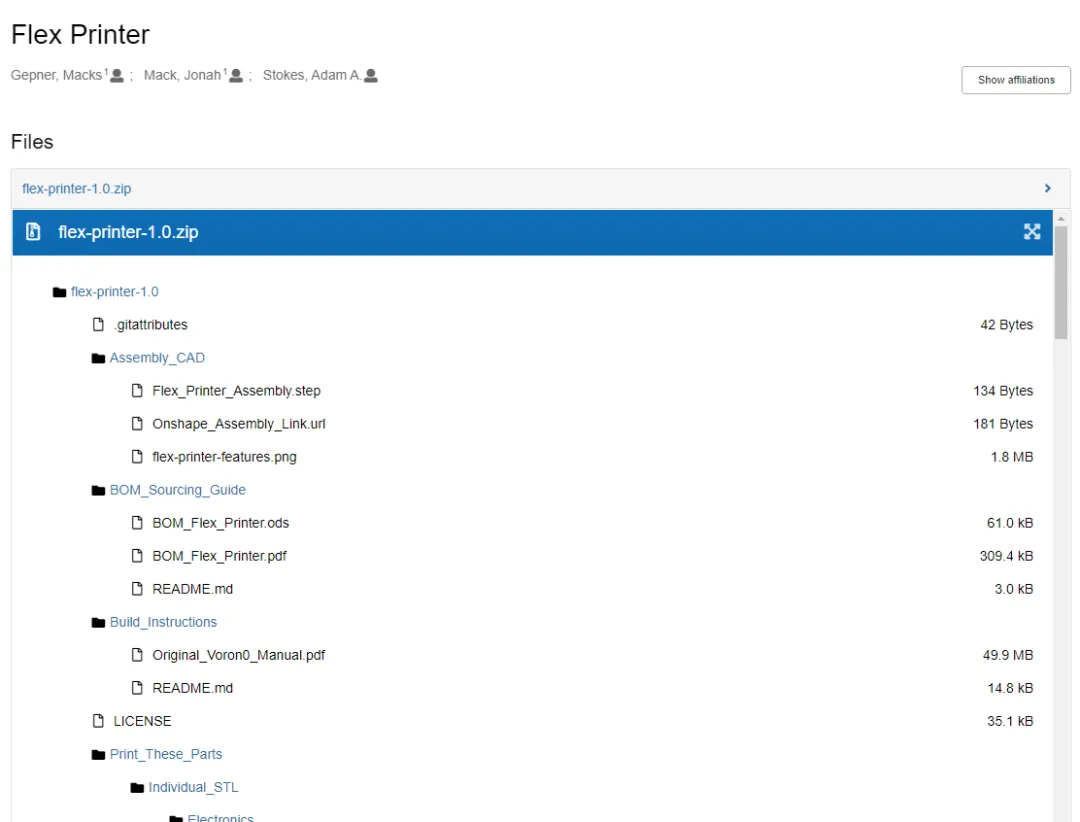
AM易道注意到,他们还在Discord平台建立了专门的技术交流频道,为用户提供实时技术支持。
这种多层次的开源策略覆盖了从硬件设计到软件工具,再到社区支持的完整链条。
研究团队还建立了流体机器动物园资源库:(https://doi.org/10.5281/zenodo.15210463),专门收集可重构的流体系统IP模块。
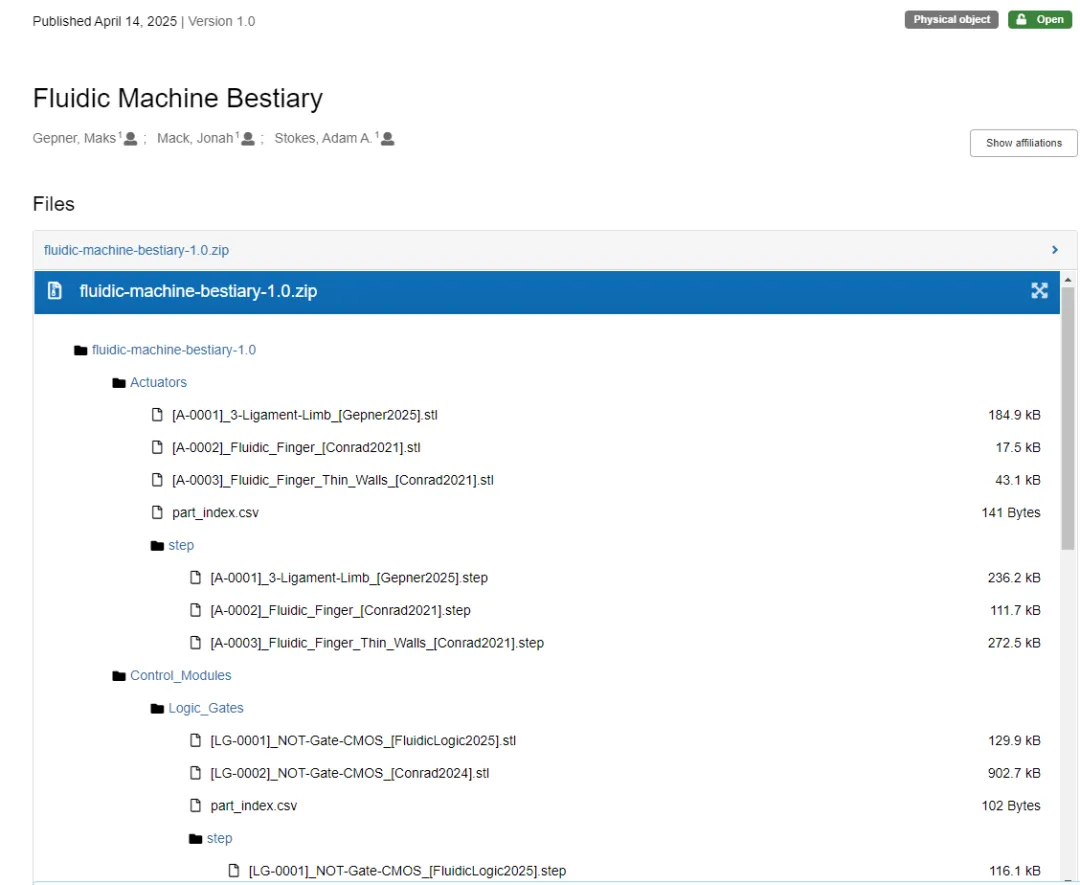
用户可以像搭积木一样组合这些标准化组件,快速构建新的软机器人设计。
硬件架构的精密设计
下图详细展示了flex printer的核心硬件配置。
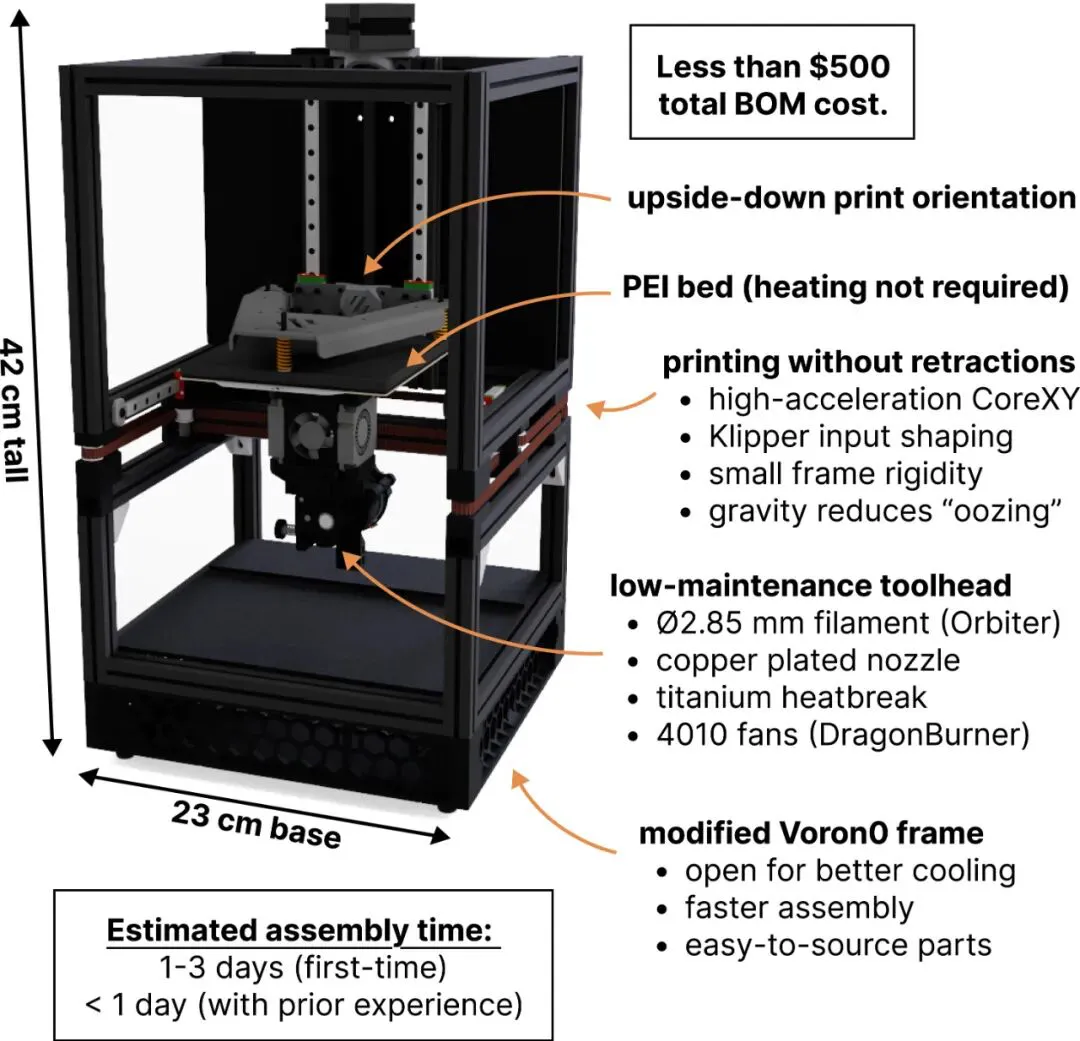
整台设备基于开源Voron0框架改造,但针对软材料打印进行了六大关键改进。
首先是动力系统配置。
设备采用CoreXY运动架构配合Klipper固件的"input shaping"共振补偿技术,实现了超过10,000mm²/s的加速度和500mm/s的移动速度。
这种高速运动能力让打印过程中的材料渗出问题几乎消失,从而完全避免了复杂的回抽参数调试。
挤出系统使用开源的Orbiter F2.85直驱挤出机,专门适配2.85毫米直径丝材。
相比常见的1.75毫米规格,较粗的丝材横截面积更大,根据欧拉屈曲理论计算,抗屈曲能力提升约7倍。
研究团队在12个月的连续测试中验证了这一改进的有效性—使用Recreus FilaFlex 63A(市面上最软的商用丝材)进行24小时不间断打印,仅出现3次挤出机堵塞,且没有一次出现丝材缠绕问题。
热端系统采用DragonBurner工具头配合两个4010风扇,实现强力冷却。
铜镀层喷嘴具备优异的热传导特性,TPU材料不易粘附,大幅降低了堵塞风险。
钛合金热断配件的散热性能优于不锈钢材质,有效防止熔融区外的材料过早受热。
倒置打印的工程奥秘
倒置打印是这台设备最核心的技术创新。
下图展示了这种打印方式带来的三大技术突破,每一项都解决了传统软材料打印的关键难题。
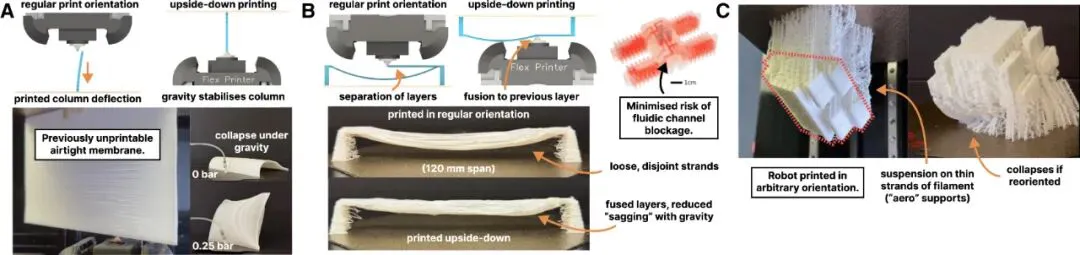
在材料力学层面,倒置打印让薄壁结构承受拉伸载荷而非压缩载荷,重力成为稳定因素而非破坏因素。
这使得设备能够稳定打印高达118毫米的薄壁气密结构,几乎占满整个12×12×12厘米的打印空间。
水平桥接性能的改善更加显著。
传统打印方向下,超柔性材料在无支撑跨越时会严重下垂,导致层间无法良好融合,形成泄漏点。
倒置打印完全消除了这个问题,让流体系统的密封性能达到实用级别。
最巧妙的是支撑结构的设计。这些仅有1-3个喷嘴宽度的细柱主要承受轴向约束,移除时不会损伤主体结构。
AM易道认为,这种支撑方式的创新意义不亚于倒置打印本身,它让几乎任何复杂几何体都能在不依赖传统支撑的情况下成功打印。
材料工程的细致考量
设备对材料系统的优化同样值得关注。
PEI(聚醚酰亚胺)打印平台与TPU材料展现出优异的粘附性能,这种粘附力强到即便在倒置状态下也无需加热床辅助。
这个细节不仅降低了整机成本,还简化了电路设计和散热管理。
机框设计采用开放式结构,没有封闭外壳。
这种设计在改善空气流通的同时,也简化了装配过程。
42×23×23厘米的紧凑尺寸配合刚性框架,确保了高加速度运动下的精度稳定性。
研究团队特别强调,整套硬件的估计装配时间为1-3天(首次装配)或不到1天(有经验用户)。
这种可操作性设计让技术门槛大幅降低。
软件工具链的完整配套
除了硬件开源,软件工具链同样采用开源策略。
设备运行Klipper固件,这是一款专为高性能3D打印优化的开源固件。
前面提到Klipper的"input shaping"功能能够通过算法补偿机械共振,让小型框架在高加速度运动下保持精度。
下图展示了完整的设计流程,从组件库选择到参数化系统级优化。
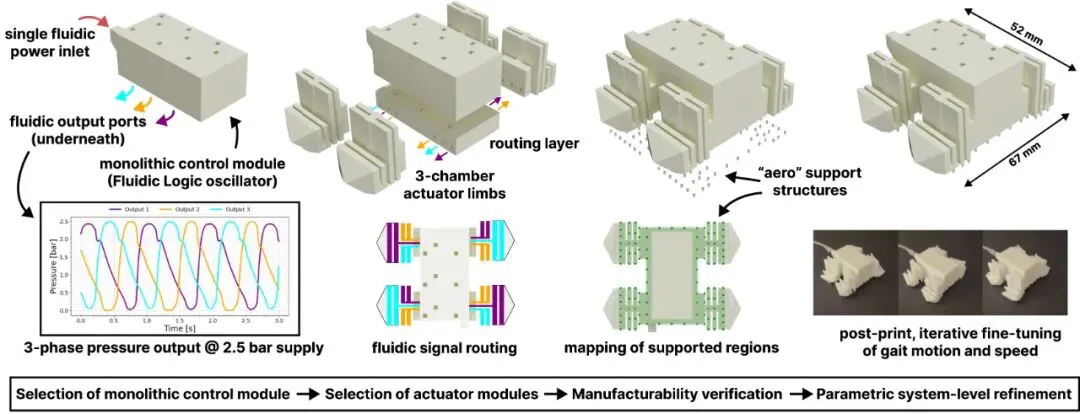
流体逻辑组件的几何形状和路径布线都通过算法自动生成和优化,大幅简化了设计过程。
下图展示了完整机器人的设计与测试过程。
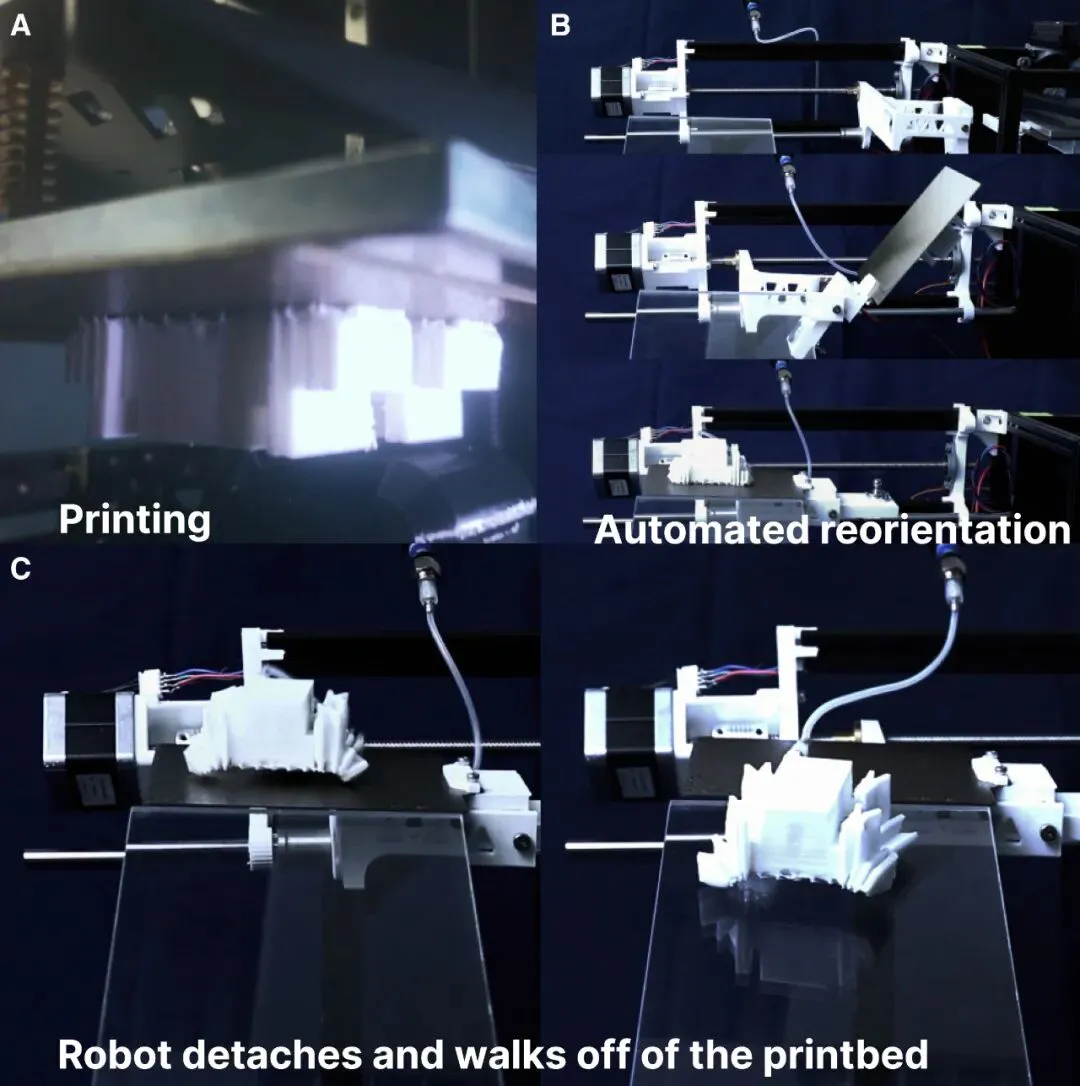
这个67毫米×52毫米的机器人集成了CMOS气动环形振荡器作为控制核心,能够输出稳定的三相振荡压力信号。
机器人采用Conrad等人的步态设计,每条腿配备两个韧带致动器控制横向运动,一个足部致动器负责抬升。
为了确保能够从打印床自主离开,研究团队对尺寸和质量进行了精密优化。
测试过程展现了工程的严谨性:8小时52分钟的单次打印完成后,研究人员小心连接2.25bar的气压源,确保不意外移除支撑结构。
再来看一遍完整视频:
通过预设的自动翻转机构将打印床重新定向,机器人立即开始自主行走并成功离开平台。
产业化前景的理性分析
500美元的制造成本让这项技术具备了实际推广的可能性。
不过,研究团队也坦率地讨论了技术局限性。
在补充材料中,他们详细分析了打印件的耐久性、强度表征、气密性稳定性等实用化考量。这些问题需要在产业化过程中逐步解决。
特别值得关注的是软体机器人的应用场景。之前AM易道分享过大量3D打印软体机器人,他们的应用场景广阔。
软机器人不产生火花,不受电离辐射和强磁场影响,在石油天然气、核设施退役、太空探索和MRI环境医疗设备等特殊领域具有独特价值。
现场打印部署的能力进一步扩展了应用可能性。
AM易道结语:
当那个软体机器人从打印床上站起来走出去的时候,背后其实是四个关键要素的完美结合:
开源设计让技术门槛降到最低,500美元的成本让普通实验室也能承受,2.85毫米超软TPU材料解决了柔性打印的核心难题,倒置打印则彻底改变了支撑和成型逻辑。
现在所有的设计文件都在GitHub上等着你,Discord社区里有人随时解答问题。
AM易道建议,如果你正在做FDM3D打印设备,或者软体机器人相关研究,或者对TPU3D打印成型感兴趣,不妨趁端午节假期尽快动手试试。下面的参考资料列表应该有所有您需要的内容:
- Gepner, M., Mack, J., & Stokes, A.A. (2025). A standardized platform for translational advances in fluidic soft systems. Device,100800. https://doi.org/10.1016/j.device.2025.100800
- Flex Printer GitHub仓库https://doi.org/10.5281/zenodo.15210419
- 流体机器动物园库:包含文章中演示流体逻辑振荡器CAD文件https://doi.org/10.5281/zenodo.15210463
- http://www.softrobotics.forum
- Voron0 开源设计:https://github.com/VoronDesign/Voron-0
- Klipper 3D打印固件:https://github.com/Klipper3d/klipper
- Dragon Burner工具头:https://github.com/chirpy2605/voron/tree/main/V0/Dragon_Burner
- Orbiter F2.85挤出机:https://www.thingiverse.com/thing:4860182
- Recreus FilaFlex 60A丝材:https://recreus.com/en/products/filaflex-60a
-
Positron倒置打印项目:https://github.com/Positron3D/Positron
延伸阅读:
HuggingFace热门开源3D打印机器人:一文掌握项目要点与上手指南
3D打印机“自己收自己的菜”,农场主只负责收钱的开源众筹项目!
剑桥天才少年玩了个大的!全新4轴FDM3D打印设备图纸+代码全开源,打印悬垂角可达90度!
会爬、会滚、会游泳! 清华团队打造多材料3D打印磁控软体机器蜘蛛
3D打印,软体机器人进化之手!Science子刊看不断升级的鳐鱼智能体
磁控软体机器人精准给药+心脏泵血+肠道蠕动:哈工大全新磁场辅助3D打印登陆Nature子刊
 点赞
 反对
 收藏
 分享

AM易道
读懂3D打印卓越与演变之道
 标签
 近期热门




 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉