

 发布内容








3D打印新应用:软透镜让传感器分清转弯方向
一根柔软的机器人手指弯了,怎样知道它往哪边弯?
传统来说传感器只能告诉系统光的强度变化了,但关于转弯的方向信息仍然缺乏。
未来解决这个需求,研究人员在一件Y形软结构里3D打印了一枚透镜。
结构转动时,透镜带着焦点偏向一侧,两条分支收到的光随之改变。
比较两路信号,就能判断运动方向和幅度。
这是个3D打印行业不常见的应用。
这件名为SOLen的传感器,把3D打印用到了软体机器人的感知结构设计上。
透镜与导光结构由同一种树脂打印成形,光源、接收器和电路则在打印后装配。
它验证了一种方向敏感的光学传感原理。
AM易道本文试图简单说清楚原理和应用。
用光感知形变:它怎样分清向哪边弯?
光源、接收器一、接收器二、软透镜:一条分支收到更多光。
结构转动后,透镜朝向改变,焦点移向一侧。比较两路光信号,就能辨别方向。
光往哪走:两条分支,怎样分清方向?
先把Y形结构想成一条分叉的透明通道。
光源在主干的一端,两个接收器各守一条分支。
这里的导光结构也叫波导,它让光在透明材料里传播;
接收器再把收到的光转成电信号。
如果光在里面四处散开,分支就很难分工。
外界光线、表面粗糙度和微小气泡,也可能干扰读数。
已有研究通过涂层或包覆材料限制光路,但这些做法通常增加材料界面和制造步骤。
SOLen在光源前方加入透镜,把光聚到两条分支之间。
未转动时,两边分到的光大致平衡;
透镜随结构转动后,焦点移向一条分支,那边收到更多光,另一边收到更少光。
方向由两路信号的相对变化而体现出来。
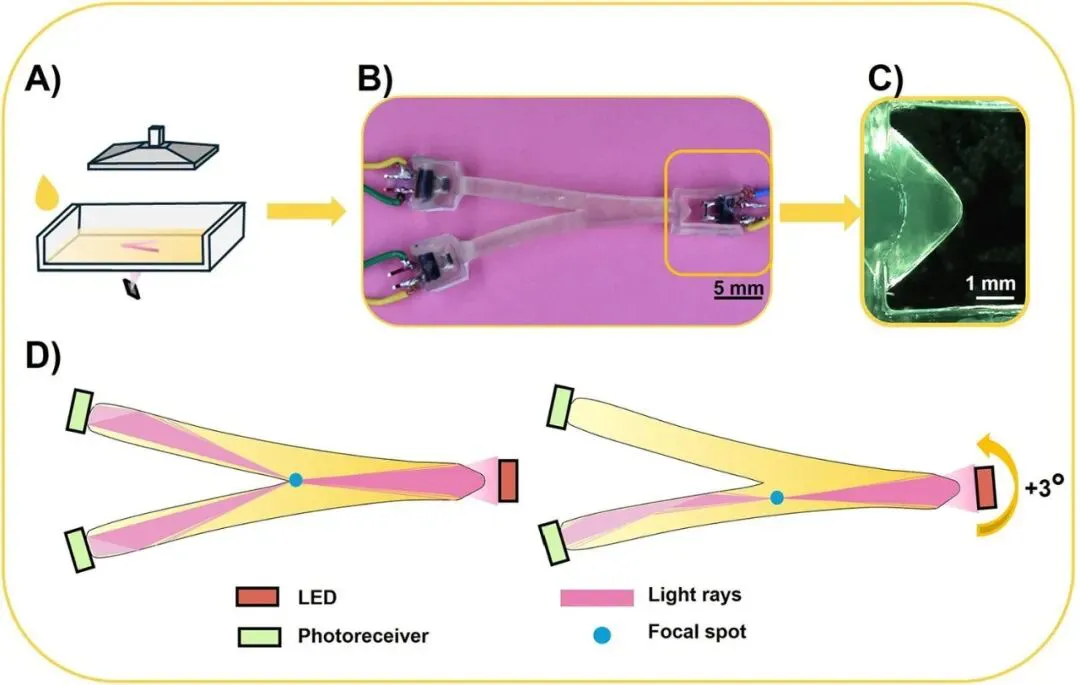
图1|中间是打印后的Y形传感器,右上是透镜的显微照片。下方示意透镜转动后,焦点如何偏向一条分支。
图源:Cafiso等,Materials & Design,2026。
先看材料:透明、柔软,还得能够稳定3D打印
普通硬透镜可以聚光,却未必适合随软结构一起变形。
团队在丙烯酸酯聚氨酯树脂中加入质量分数25%的丙烯酸月桂酯,得到适合此次实验的改性配方。
压缩模量从0.65MPa降到0.34MPa,说明材料在压缩时更容易变形。
接下来要确认光能否穿的过去。
论文测到,改性树脂的单层试样在450至900nm波段的透过率超过85%。
这个数字只描述所测单层试样,不能直接当作整件多层打印传感器的透光效率。
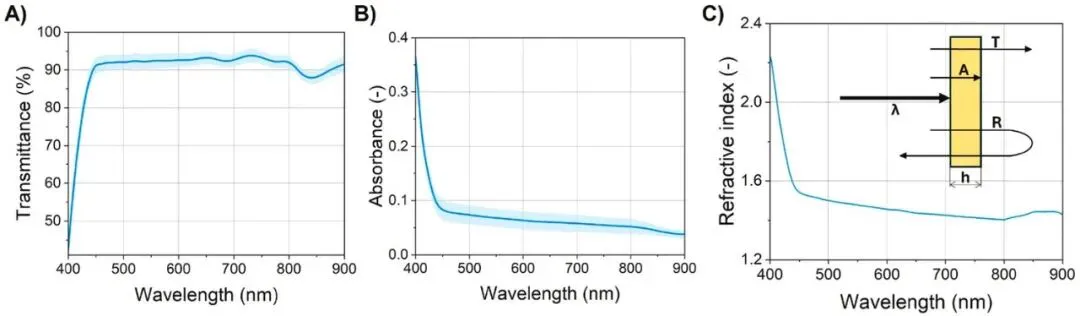
图2|左边看透过率,右边看折射率随波长的变化。这里测的是单层试样,目的是尽量减少打印层界面对材料光学参数的干扰。
图源:Cafiso等,Materials & Design,2026。
透光还不够,透镜要把光送到指定位置,就得知道材料会让光偏折多少。
这个性质用折射率描述,而且会随光的波长变化。
因此,换光源或换树脂后,透镜轮廓可能也要重算。
轮廓从哪来:3D打印把光路设计变成实体
团队先测材料,再计算透镜。
设计中,光源与透镜相距1mm,目标焦点位于透镜后方20mm的材料内部。
研究人员用笛卡尔卵形曲线确定透镜轮廓,这条曲线用于把来自光源的光折射到目标位置。
从材料参数到感知结构:测量、计算、打印、装配
- 先测材料的光学性质
单层试样测量透过率,再求折射率。单层试样减少层界面的干扰。
- 按光源计算透镜轮廓
光源、目标焦点,非等比例示意:光源距透镜1mm。目标焦点位于材料内部20mm处。
- 透镜和导光结构一起打印
逐层光固化DLP打印,层厚25μm。检查实体曲面与设计的偏差。
- 装配光源与接收器
电子元件在打印后装配。保留光源前方的空气间隙。接上电路,再验证两路响应。
他们选取860nm、500nm和450nm三个波长,对应的折射率分别为1.44、1.49和1.54,据此模拟并3D打印了三种轮廓。
显微照片与设计曲线的对照显示,三种表面形状能够区分,也存在实际3D打印与设计之间的小幅偏差。
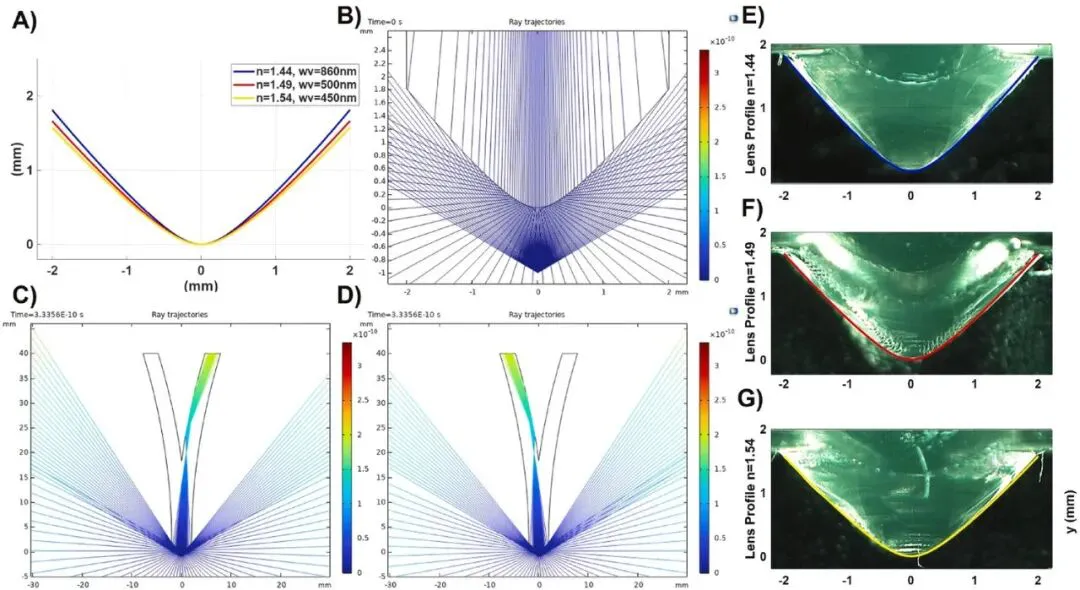
图3|左上比较三种透镜轮廓,右侧将显微照片与设计曲线叠放。下方两幅光路模拟显示,向相反方向转动会把光引向不同分支。
图源:Cafiso等,Materials & Design,2026。
样品采用DLP光固化3D打印,逐层投影紫外图案使树脂固化,层厚为25μm。
这个层厚描述竖直方向的分层,不能直接等同于透镜所有方向的尺寸精度。
真正需要核对的是3D打印后曲面能否接近设计轮廓,以及最终光学响应是否成立。
一体3D打印也有装配问题需要考虑。
光源与透镜之间需要保留空气间隙,作者没有用树脂填满光源前方;
接收器、导线和定制电路仍需安装。
3D打印整合了柔软的光学主体,完整传感系统还包含这些后装部件。
看实验:加上透镜,信号改变了多少
验证实验使用860nm红外光源。
旋转台让光源与透镜组件向两侧各转动3°,同时记录两路接收器的响应。三个传感器样品出现了随方向切换的信号分离,无透镜对照的变化则很小。
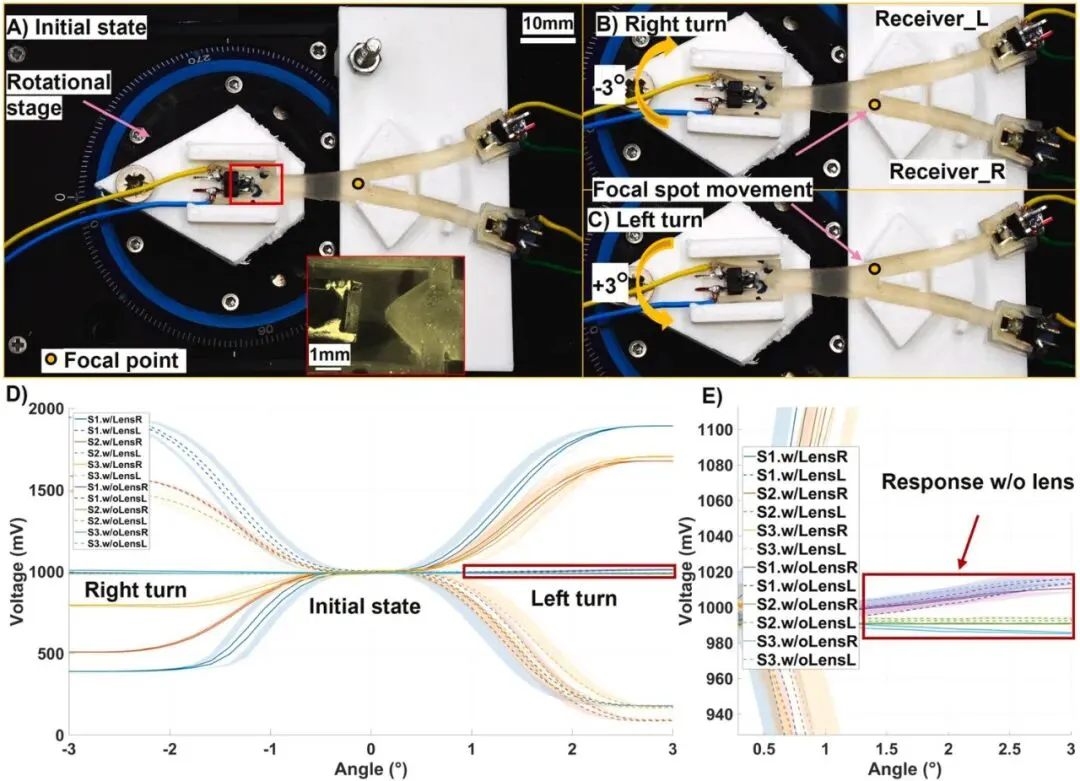
图4|上方是旋转测试与两侧转动状态,下方比较有透镜和无透镜的电压响应。该电路中,收到更多光的一路反而输出更低电压,读图时不能把电压升高等同于光变强。
图源:Cafiso等,Materials & Design,2026。
灵敏度可以理解为每转动1°,输出电压改变多少。
表1给出的平均值,有透镜时为223±52mV/°,无透镜时为3.3±1.4mV/°,提升约67倍。
同一旋转测试的对照
| 样品 | 平均角度灵敏度 | 角度分辨率估算 |
|---|---|---|
| 带透镜 | 223mV/°;223±52mV/°,约为对照的67倍 | 0.007° |
| 无透镜 | 3.3mV/°;3.3±1.4mV/° | 0.3° |
实验范围±3°,数据见表1。分辨率不等于绝对测量误差。
这些结果来自±3°的实验范围和有限样品。
作者提到补充材料包含100次循环结果,但用户提供的正文没有完整展示这些数据,不能据此推断长期疲劳寿命。
应用往哪走:晶格的杆件,也可能承担感知
对于3D打印,最值得继续验证的应用藏在论文最后一张图里。
一件柔软晶格的部分杆件,既是支撑结构,也充当光的通道。
透镜把光引向选定路径,结构不同位置的形变,就可能通过分布在其中的光路被读出。

图5|右上放大图展示晶格杆件内的导光路径。整张图是作者提出的一体式软机器人概念示意,论文没有展示这件晶格机器人的完整制造与感知验证。
图源:Cafiso等,Materials & Design,2026。
这为柔软夹爪、连续弯曲的机械臂或需要感知形变的晶格结构提供了设计思路。
这些我们是依据论文原理推演的潜在应用方向。
AM易道的判断是,这项研究值得增材制造从业者关注,因为传感功能可以提前融入结构设计。
设计者在安排哪些部位变形、哪些杆件承载时,也可以计算光在其中怎样传播,再用同一套3D打印过程形成这些几何特征。
不过工程上的难题会随结构增加而增加。
更长的光路会损失多少信号,不同感知路径是否串扰,反复弯曲后曲面和标定是否稳定,都需要后续证据。更换透明树脂时,也仍要重测光学参数并重新验证打印条件。
回到那根向左或向右弯曲的软手指,SOLen提供了一条值得尝试的新应用路径。
把能随形变改变光路的透镜,直接设计进3D打印结构。
它在小角度实验里已经分开了两侧信号,要想判断能否用在机器人上,下一步得看复杂形变中的光路是否仍然可读。
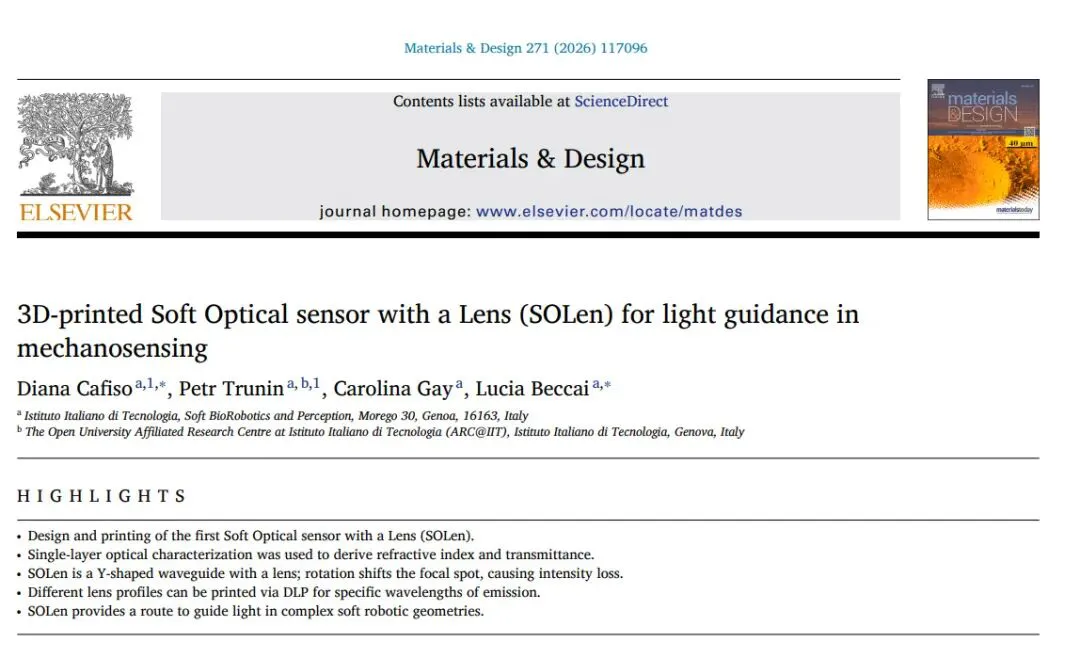
图6|论文首页
AM易道判断:感知功能进入结构设计
透镜与导光结构能一起打印。晶格内分布式感知仍待验证。
 点赞
 反对
 收藏
 分享

AM易道
读懂3D打印卓越与演变之道
 标签




 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉