

 发布内容








仿生壁虎足部的3D打印晶圆软夹持器诞生!过度光固化竟成了结构创新?
AM易道导语:当失误成为3D打印的隐藏宝藏
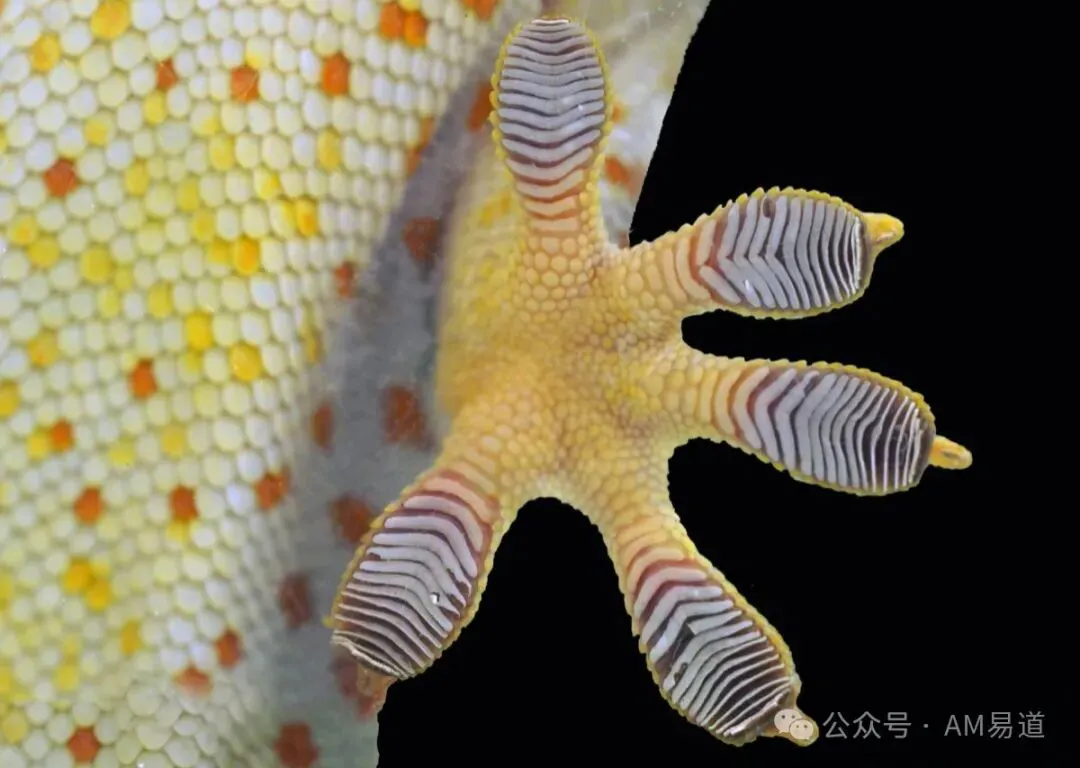
你是否曾见过壁虎在墙壁和天花板上自由行走,可以随意粘附和脱离?
这种优秀的能力以及对应的结构正是本研究的灵感来源。
传统的硬质夹持器虽然在重复性和握力方面表现不俗,但在处理形状不规则或易碎的物体(如硅晶圆)时常常力不从心。
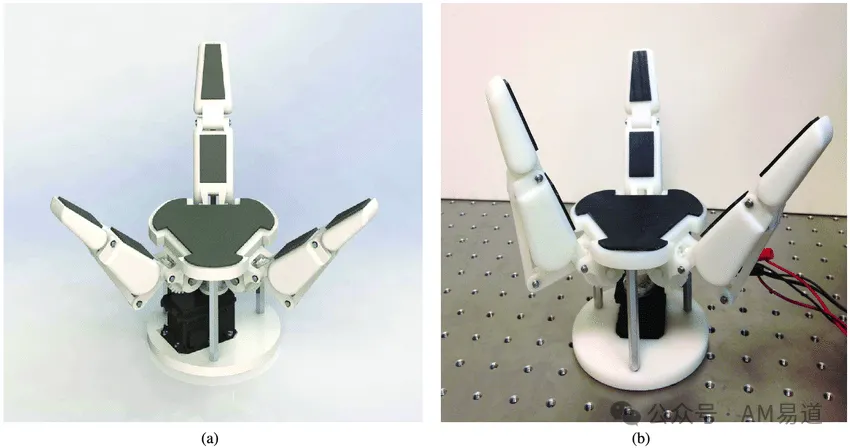
硬质夹持器产生的局部力容易导致损坏和缺陷,而受到壁虎启发的软质夹持器则提供了一个优雅的解决方案。
但这个软夹持器的结构是如何3D打印实现的呢?并不是通过常规建模,而是通过一个错误的放大。
在光固化3D打印的世界里,过度固化一直被视为技术人员的噩梦,导致尺寸偏差、结构变形、精度下降的元凶。
但韩国汉阳大学的研究团队却逆向思维,将这个被行业视为必须消除的缺陷转化为创造奇迹的工具。
他们巧妙利用DLP(数字光处理)3D打印中的光线穿透特性,精确控制树脂过度固化,成功仿生出壁虎足部的微观刚毛结构,开发出具有方向性粘附能力的新型晶圆软夹持系统。
这一研究成果为解决半导体制造中的精密元件处理难题提供了全新的3D打印技术方案。
自然的绝妙设计:壁虎足部微观结构解密
壁虎能在垂直墙面甚至天花板上自如行走的奥秘,长期吸引着科学家和工程师的目光。
图1a详细展示了壁虎足部的微观结构:足底覆盖着数以万计的微观刚毛,每根刚毛长约30-130微米,顶端又分支成约100-1000个匙状微结构。
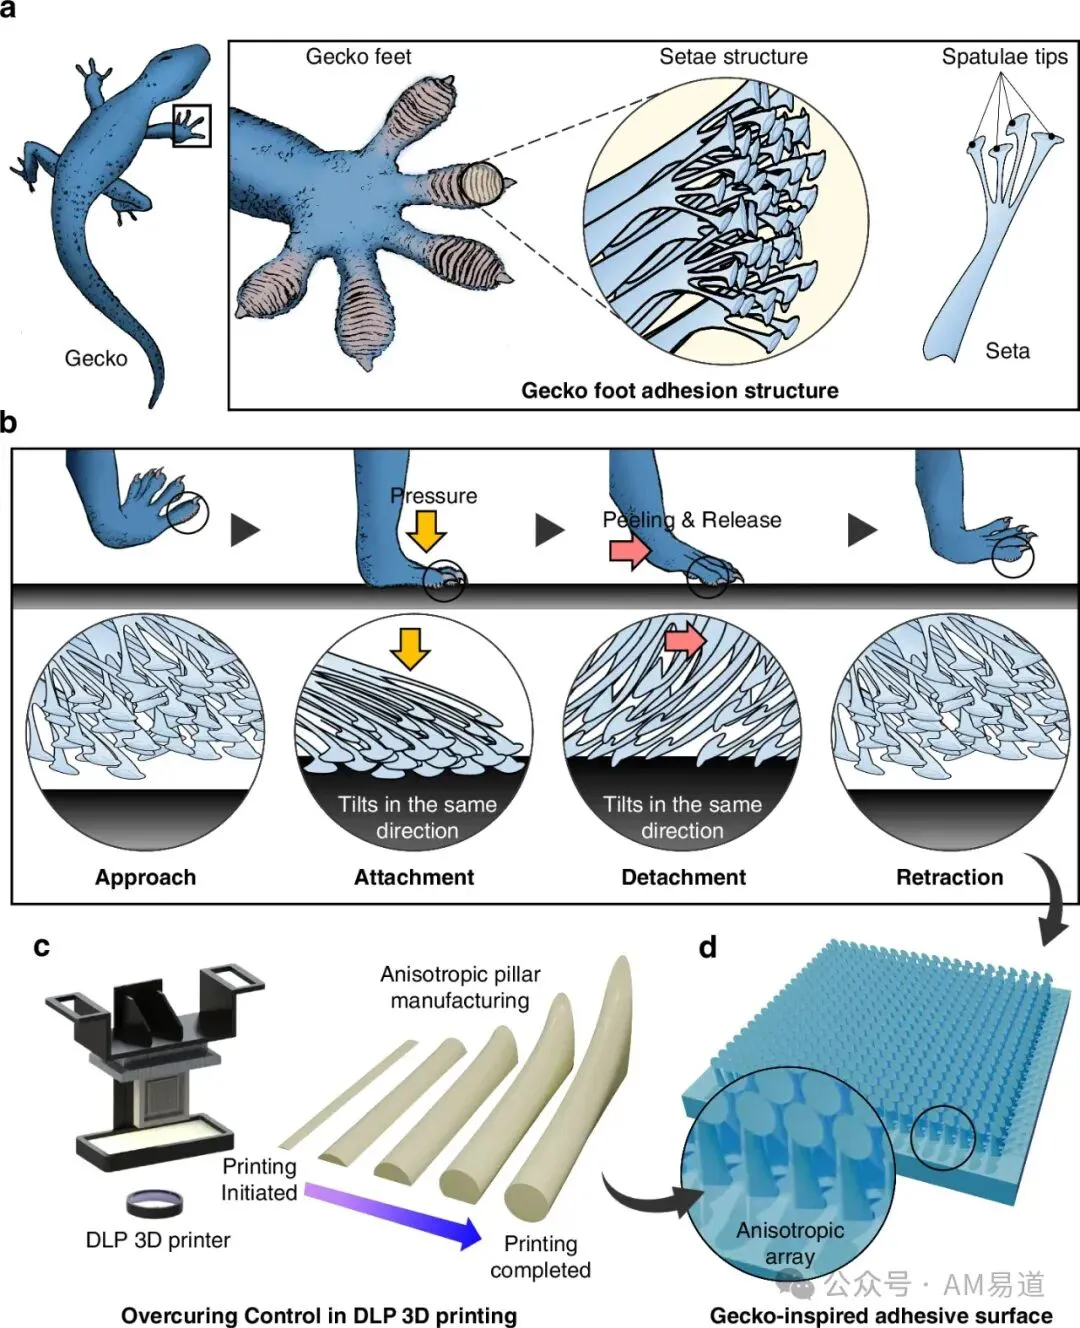
这种精妙的层级结构使壁虎能够主要通过范德华力牢固地附着于各种表面,无需依赖液体、粘合剂或真空吸力。
最引人注目的是刚毛的倾斜排列方式。
如图1b所示,这种倾斜结构是壁虎动态附着-脱离能力的关键:
附着时,足部压向表面,刚毛顶端的匙状结构与表面紧密接触,产生强大粘附力;
而当需要脱离时,足部轻微扭转,以特定角度将刚毛剥离,瞬间摆脱粘附状态。
这种各向异性结构赋予壁虎同时具备「强力附着」和「轻松脱离」的能力,是仿生设计的理想目标。
技术突破:DLP 3D打印中过度固化的战略利用
传统上,DLP 3D打印过程中的过度固化一直被视为必须克服的缺陷。
当紫外光照射光敏树脂时,光线往往会扩散到目标区域之外或穿透材料,导致精细结构变形、细节丢失。
图2a详细展示了DLP打印的基本原理:通过数字微镜设备(DMD)将紫外光选择性地投影到光敏树脂上,逐层固化堆叠形成3D结构。
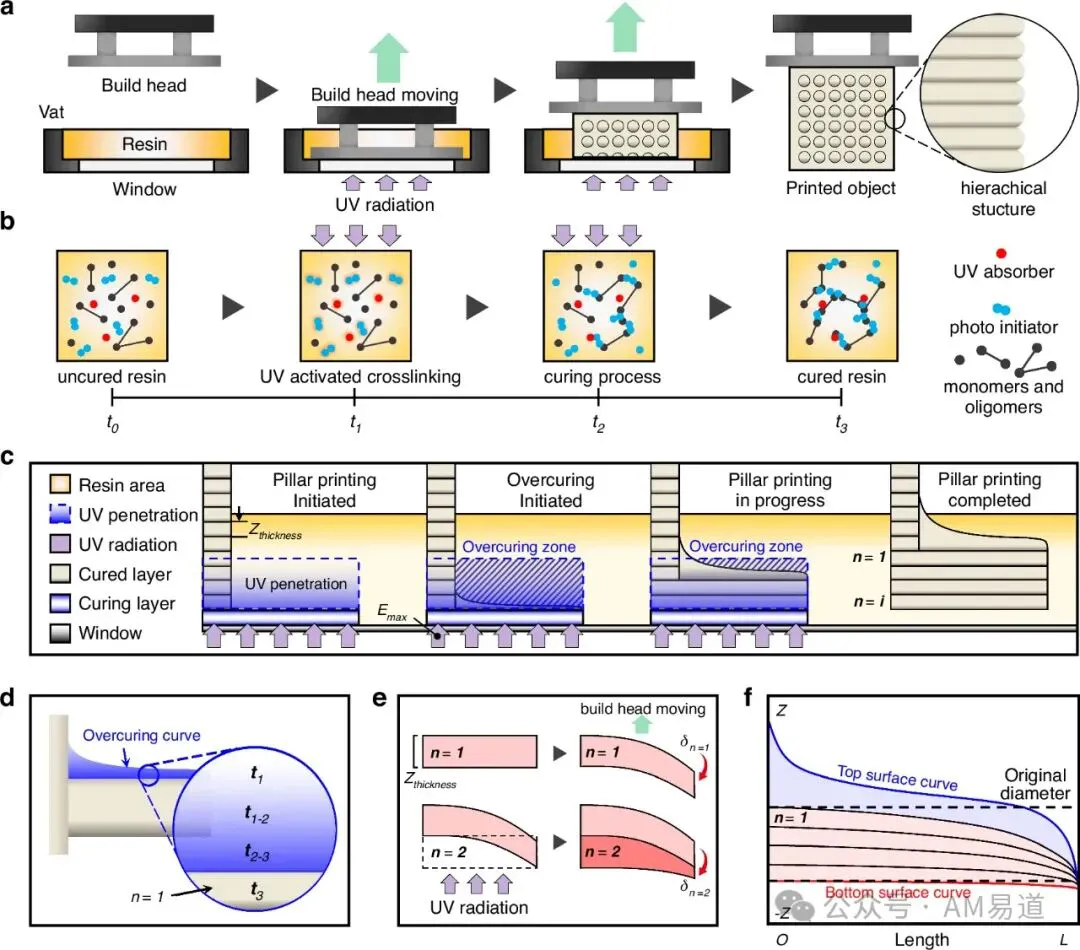
研究团队的创新在于,他们没有视过度固化为敌人,而是将其作为设计参数进行精确控制。
如图2c-f所示,研究人员分析了UV光穿透树脂时的行为规律,发现当光线在顶层(没有构建头的位置)穿透时,过度固化会从顶层表面逐渐向外扩展。
通过调整光照强度和曝光时间,可以精确控制过度固化的深度和形态。
研究团队系统研究了不同参数对过度固化的影响。
图5展示了在不同角度(60°-90°)、不同高度(1-2.5mm)和不同曝光时间(2-10秒)条件下形成的各向异性结构。
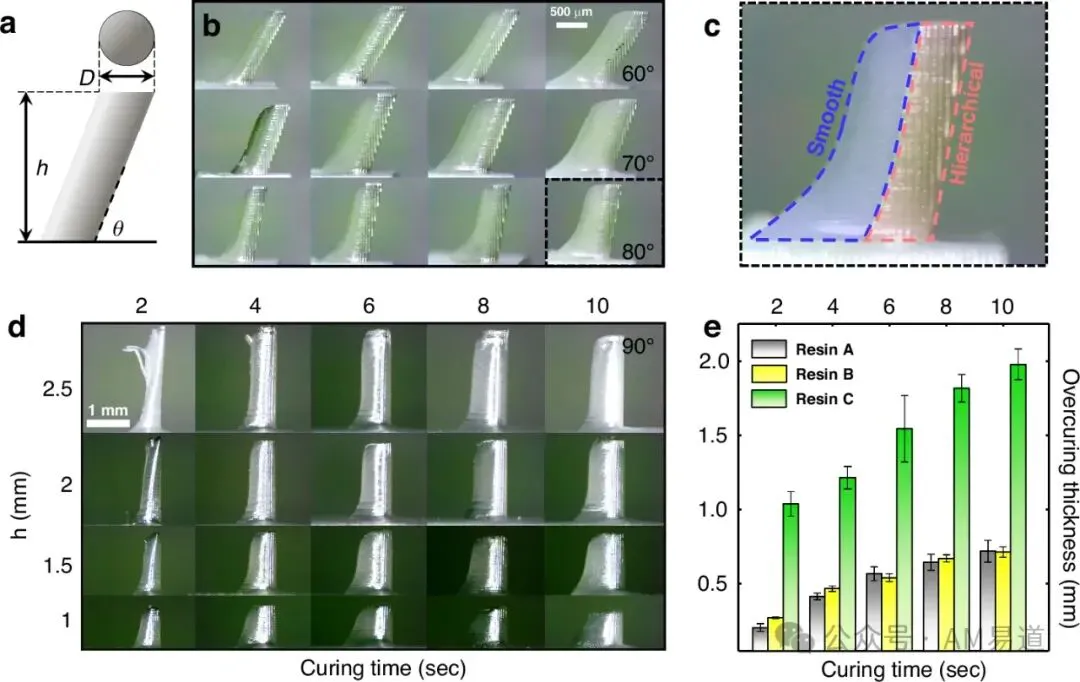
实验结果表明,过度3D打印固化不仅能够一致地产生所需的倾斜结构,还具有显著的表面平滑化效果,减少了传统3D打印中常见的分层痕迹。
图5c特别对比了传统打印和过度3D打印固化打印形成的表面特性,后者明显减少了分层导致的凹凸不平,创造出更为光滑连续的表面。
这一特性对于提高结构稳定性和功能性至关重要。
从概念到实用:软质夹持器的制造工艺与性能验证
将3D打印的各向异性结构转化为功能性软夹持器,需要一系列精密的后处理工艺。
图3详细记录了这一过程:首先利用过度3D打印固化技术打印出主模具,然后通过双重浇注法将结构转移到PDMS材料中。
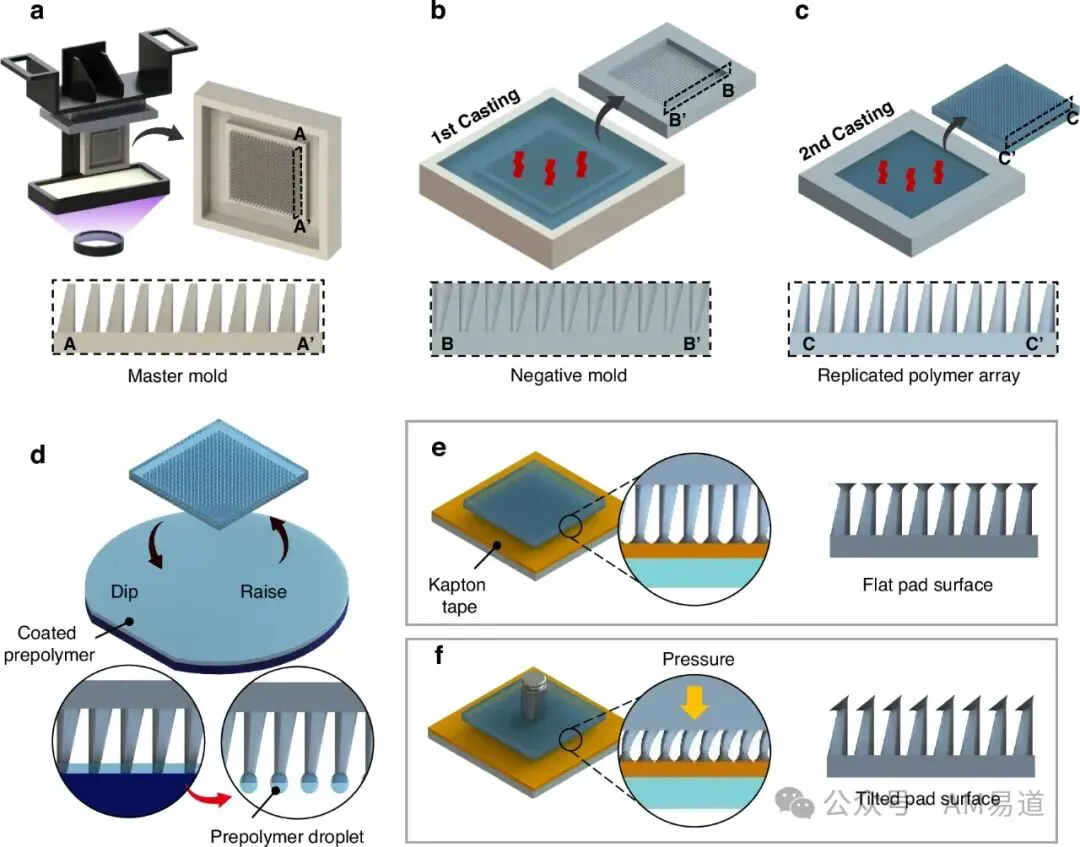
具体步骤包括:将PDMS预聚物(Sylgard 184,与固化剂按1:10比例混合)倒入主模具并在50°C下固化5小时形成阴模;
随后对阴模进行等离子处理(O2气体,100瓦,60秒)并涂覆乙醇,在真空环境下存放10分钟;
乙醇蒸发后进行第二次浇注,最终得到具有各向异性柱阵列的PDMS结构。
为了增强粘附性能,研究团队还在柱尖端形成了粘附垫:
通过旋涂在硅晶圆上制备均匀的PDMS层,将复制的柱尖端与涂层接触1分钟,使预聚物粘附到尖端,然后在120°C下热固化10分钟形成粘附垫。
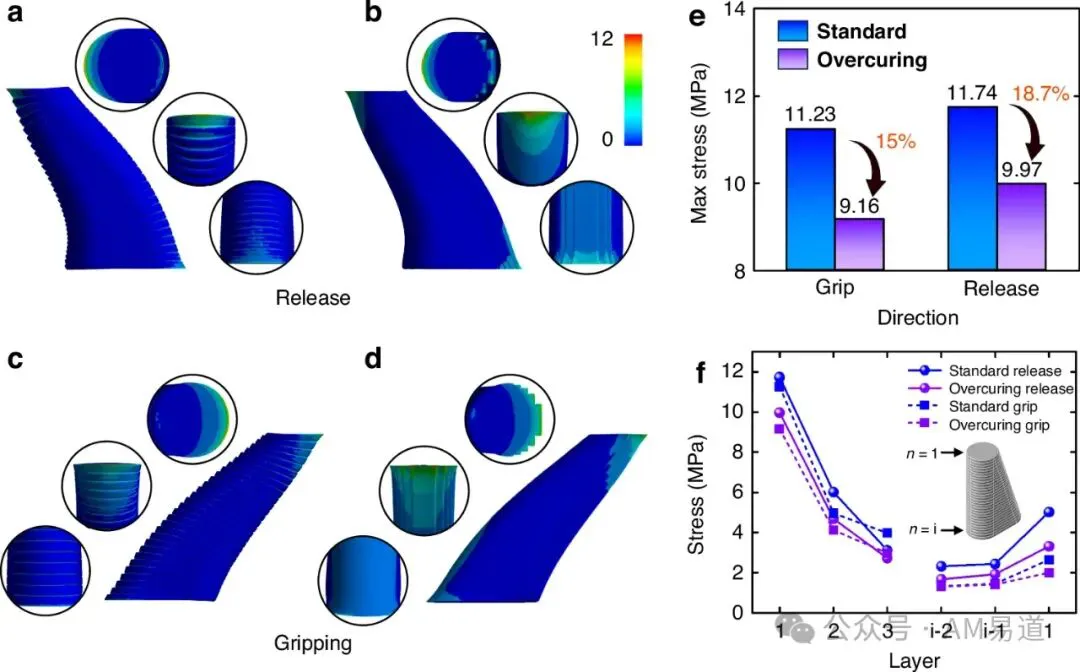
有限元分析证实了过度固化方法的结构优势。
图6展示,与传统方法相比,过度固化方法产生的光滑表面显著降低了应力集中,在抓握和释放方向上分别减少了15%和18.7%的应力,提高了结构的稳定性和耐久性。
性能测试:从理论到实践的验证
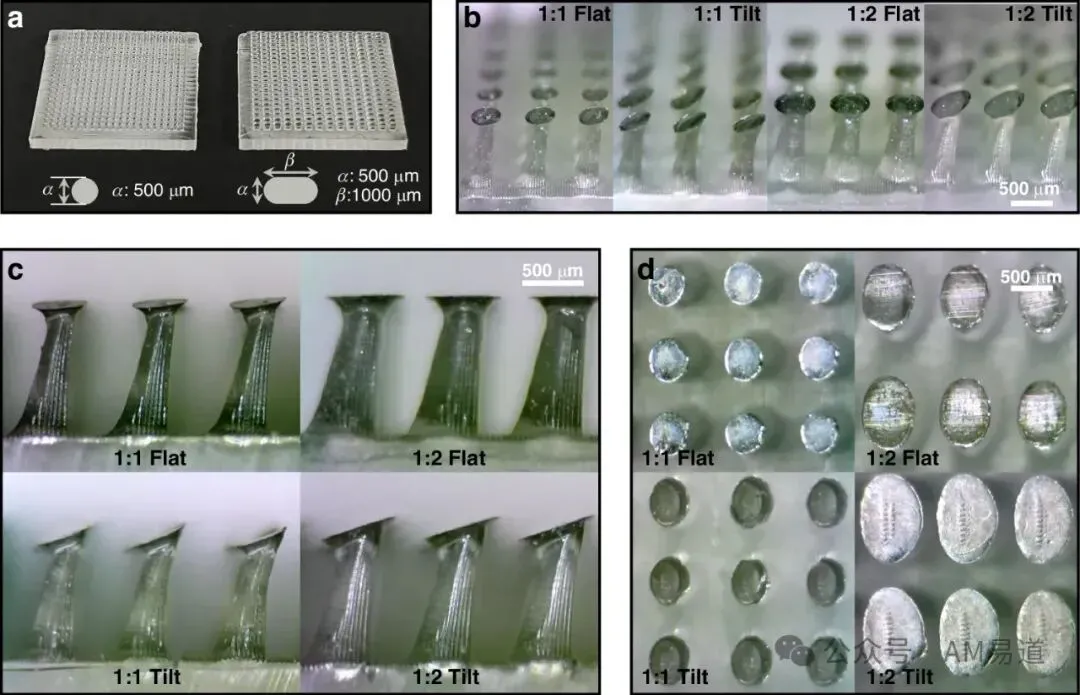
研究团队制造了四种不同结构的粘附表面(1:1和1:2截面比的平面和倾斜垫),如图7所示,并通过万能试验机(UTM,MCT-2150,A&D公司)系统评估其粘附性能。
测试结果(图8)显示:
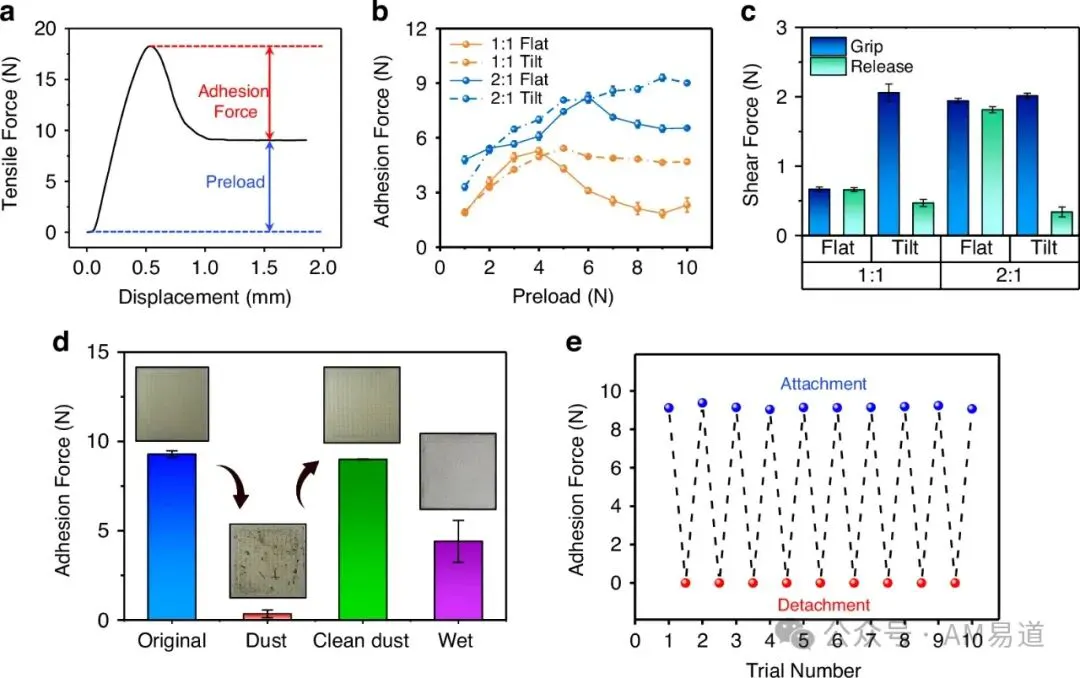
随着预加载力的增加(从1N到10N),粘附强度先增加后趋于稳定;
1:2截面比的结构始终表现出更高的粘附强度,归功于更大的接触面积;
倾斜垫比平面垫展现出更稳定的粘附性能,尤其在高预载条件下。
最引人注目的是各向异性行为测试:
平面垫在抓握和释放方向上表现出相似的剪切力(方向比率约为1.01:1和1.07:1),而倾斜垫则展现出明显的方向性,抓握力与释放力的比率高达4.4:1和5.9:1,完美模拟了壁虎足部的方向性粘附特性。
耐久性和污染恢复测试同样令人印象深刻:
即使在灰尘污染后,简单清洁就能恢复96.78%的初始粘附强度;
重复使用10次,粘附性能保持一致,验证了这一技术在实际应用中的可靠性。
实际应用展示:晶圆处理的精准操作
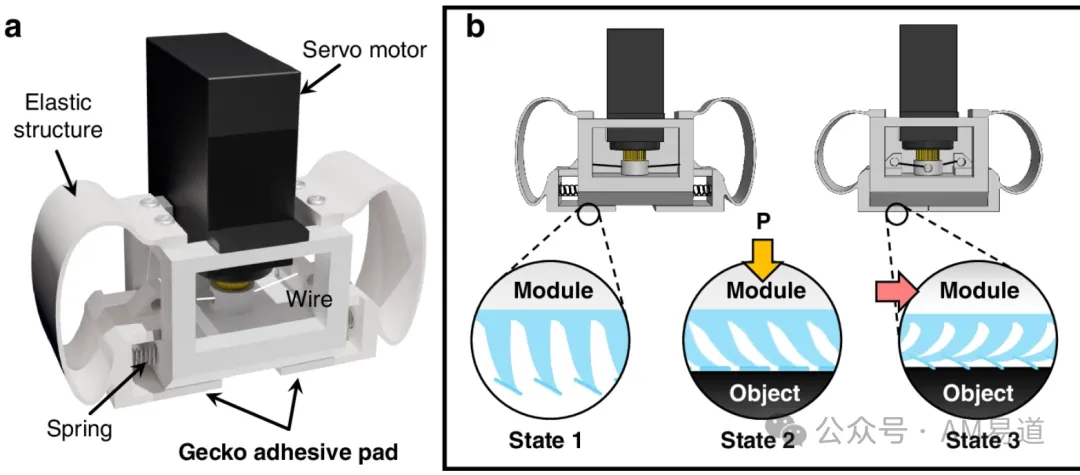
为了展示技术的实用性,研究团队开发了一个简易操作模块(图4),包含伺服电机、导线、弹簧和由各向异性结构制成的壁虎启发粘附垫。
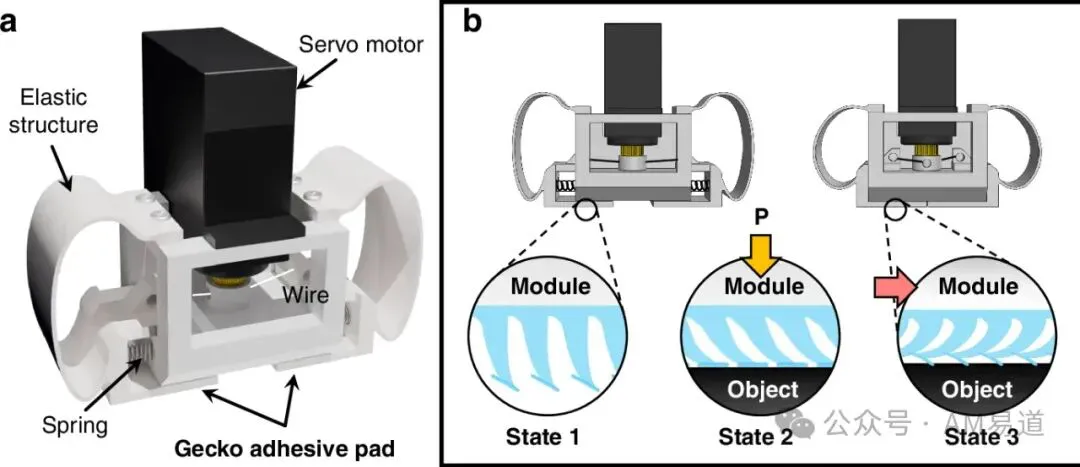
这一模块能够通过控制粘附垫的各向异性行为,实现物体的精准抓取与释放。
图9展示了系统成功操作各种物体的过程,包括相当于4英寸和8英寸晶圆的玻璃板(分别重9.67克和52.98克)以及重达165克的玻璃器皿。
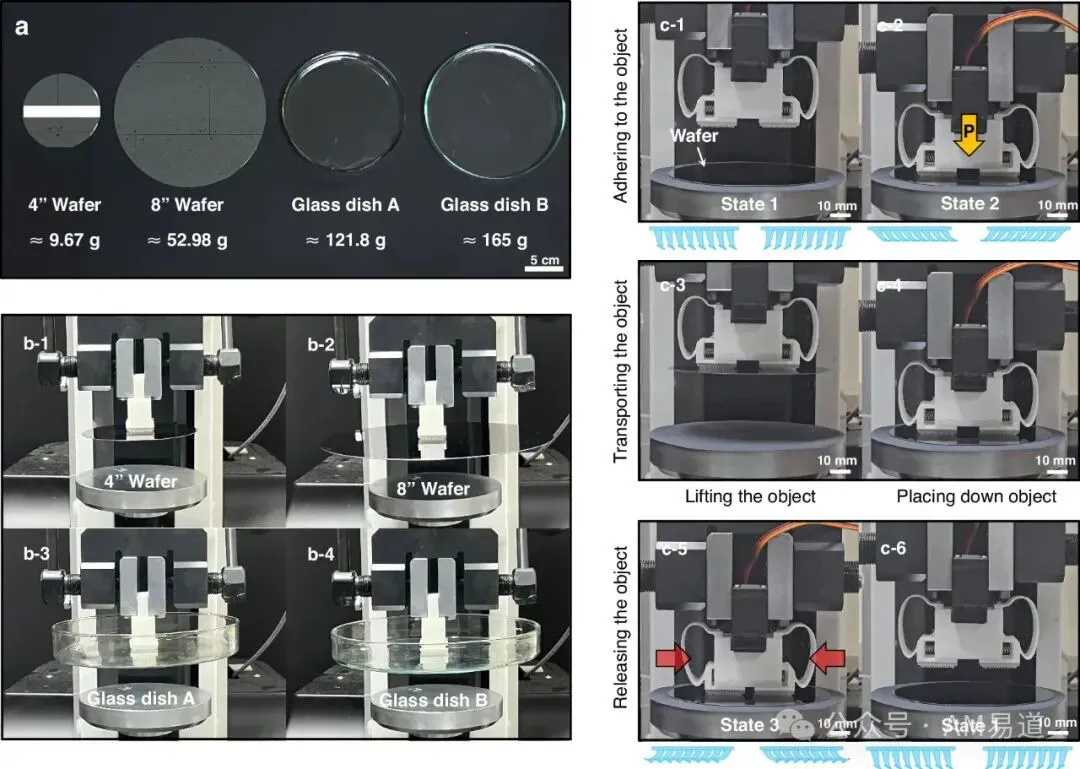
整个过程分为三个状态:
初始状态下粘附垫处于静止状态;
当模块下降接触物体时,各向异性结构以相同方向倾斜,产生粘附力;
当通过伺服电机施加力时,连接线缩短,引起底部结构因各向异性结构的反向行为而发生屈曲,实现脱离。
这一演示充分验证了仿生夹持器在精密元件处理中的应用潜力,尤其适合对易碎或敏感元件的无损操作。
商业前景:从实验室创新到产业应用
AM易道认为,这项技术的商业前景十分广阔。
首先在半导体制造领域这个大赛道的应用,传统硬质夹持器容易对晶圆造成损伤或缺陷,而本研究提供的软夹持解决方案可显著降低损伤率,提高生产良率。
与传统真空吸盘相比,这种仿生夹持器不需要外部气源,能耗更低,适应性更强,特别适合集成到新一代自动化晶圆处理设备中。
其次,这一技术的应用远不止于半导体行业。
在电子制造、医疗设备、光学元件、显示面板以及其他精密零部件处理领域,这种能够实现「强力抓取、轻松释放」的夹持解决方案都有巨大市场潜力。
特别是对于高价值、易碎或表面敏感的组件,软夹持器的无损处理能力可以直接转化为生产效率和成本优势。
从制造技术角度看,这项研究开创的「过度固化控制」方法为DLP 3D打印开辟了新应用方向。
通过将之前被视为缺陷的现象转化为可控设计参数,不仅扩展了现有设备的能力边界,还降低了制造复杂功能结构的工艺难度和成本。
这对于3D打印服务提供商、设备制造商和材料供应商都创造了新的商业机会。
未来技术拓展:从单一应用到技术平台
从技术发展角度,这项研究还有几个值得进一步探索的方向:
首先,对不同配方树脂的系统研究,特别是UV吸收剂浓度对过度固化特性的影响,将有助于建立更精确的工艺模型,实现各向异性结构的精确设计和预测。
其次,将这一技术与多材料打印相结合,有望创造出具有梯度刚度或功能梯度的复合各向异性结构,进一步提升仿生结构的性能和适应性。
第三,通过精确控制过度固化,可能开发出微流控系统、智能过滤器或梯度多孔性膜等更复杂的功能结构,扩展这一技术在生物医学、环境科学和能源领域的应用前景。
此外,通过与表面修饰技术结合,可以进一步调控粘附表面的化学特性,实现对特定材料的选择性粘附或在特定环境(如湿润、高温、低温)下的稳定性能,开拓更广泛的应用场景。
AM易道结语思考:当缺陷成为创新的源泉
当我们回顾这项研究时,不禁要反思:技术进步的本质是什么?
也许并非总是消除所有缺陷,而是重新理解这些现象,将它们纳入设计工具箱。
自然经过漫长进化创造了壁虎足部这样的精妙结构,而人类工程师则需要转变思维,看到问题背后的机遇。
从更广阔的角度看,这项研究代表了一种创新思维模式的转变—不是与材料和工艺特性对抗,而是顺势而为,充分利用这些特性创造新的可能性。
也许在其他技术领域,还有更多被视为「问题」的现象,等待被重新定义和利用,成为下一个突破创新的源泉。
文章信息:
https://doi.org/10.1038/s41378-025-00920-8
 点赞
 反对
 收藏
 分享

AM易道
读懂3D打印卓越与演变之道
 标签
 近期热门




 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉