

 发布内容








重磅!宇树全开源3D打印双足机器人来了!保姆级复刻教程分享
彻底炸锅!那个让机器狗在春晚舞台上翩翩起舞、在冬奥开幕式惊艳全球的宇树科技,已将双足机器人完全开源,主体均用3D打印制造!
宇树科技是谁?
这是中国机器人界的当红炸子鸡!
作为全球最早公开零售高性能四足机器人的公司之一,宇树不仅多次登上央视新闻联播,更是稳坐全球四足机器人销量冠军宝座。
在过去宇树的每一款产品都在刷新着业界对中国智造的认知。
但这次,他们玩了个更大的!还和3D打印有关!
就在两周前,迷你版的双足机器人,宇树竟然毫无保留地开源了!
更不可思议的是,这个叫Qmini的机器人,整套方案完全基于3D打印制造,任何拥有普通FDM打印机的朋友都能在家复刻。
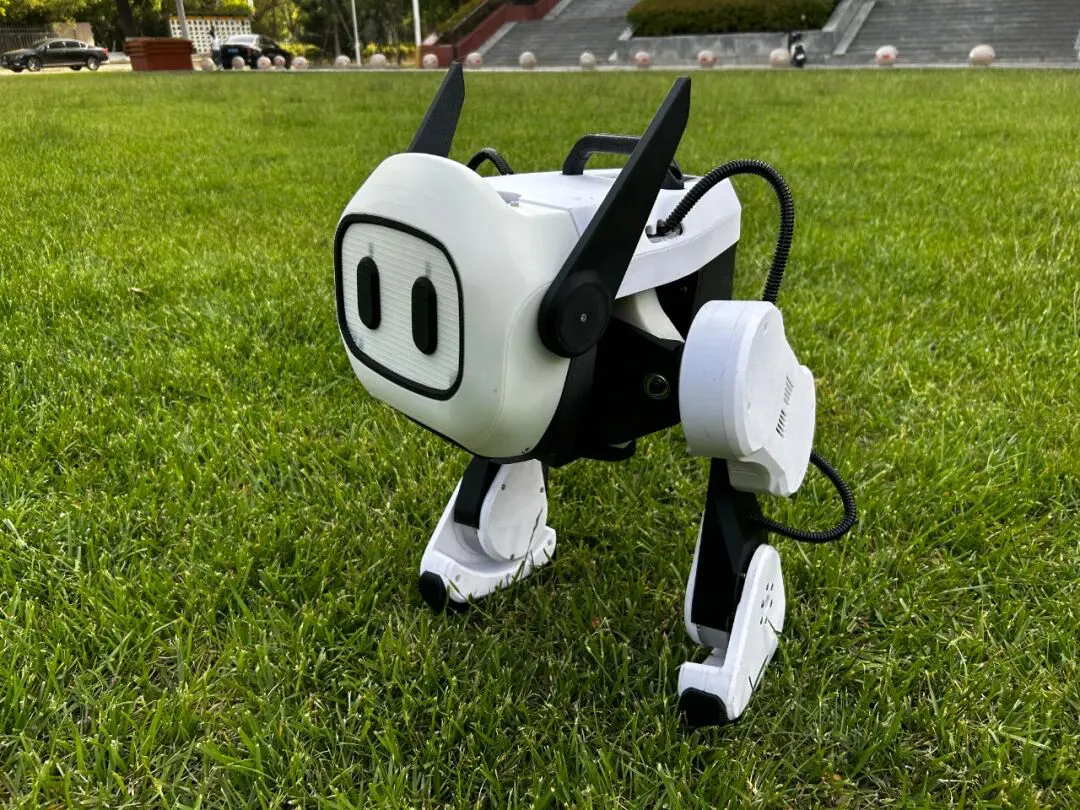
这是向机器人行业投下的一枚震撼弹!
Qmini项目核心爆点:
最主要是机器人可以完全3D打印制造,告别复杂机械加工 ;另外最关键的是开源的较为彻底从机械到算法全公开;技术门槛有一些,但相较于其他开源项目,比较友好。
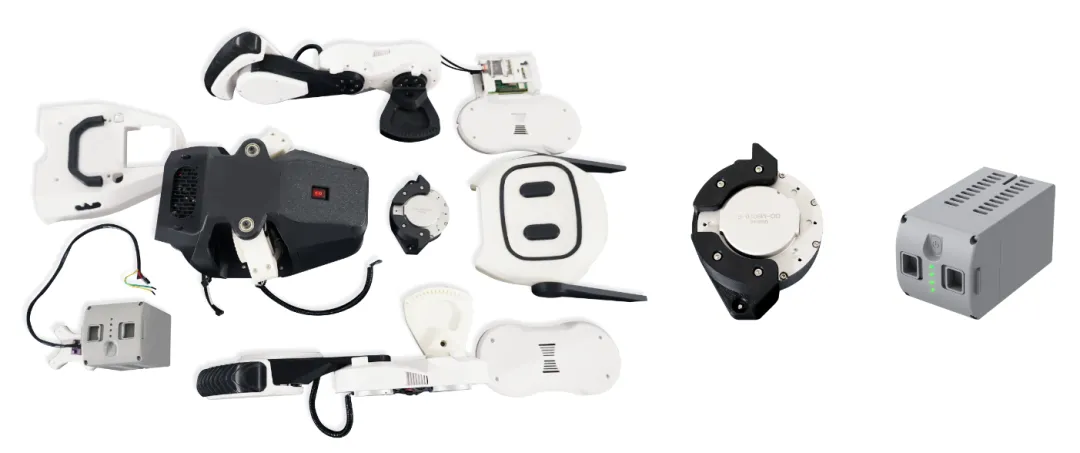
AM易道认为,Qmini把双足机器人从高不可攀的象牙塔拉到了每个3D打印创客的工作台上。
GitHub仓库一经发布,AM易道兴奋了,目前项目只有59个star!读者们请星标起来,开始自己的复刻!
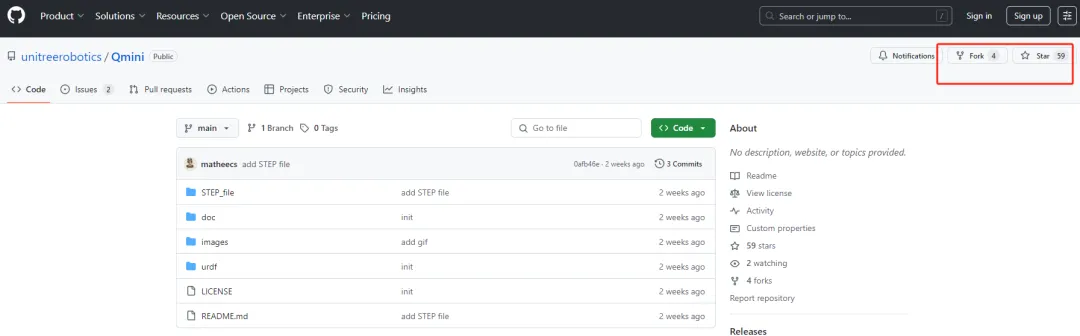
请跟随AM易道的保姆级教程,让我们一起揭开这个项目的面纱,手把手复刻这台3D打印智能伙伴。
AM易道本教程完整链接资源清单也全部列在了文末。
保姆级复刻教程:从零到会走路
第一阶段:准备工作
俗话说磨刀不误砍柴工,复刻机器人这种精密项目,前期准备工作做得好,后面就能事半功倍。
这个阶段我们要确认你的设备能力、准备齐全工具、规划好预算,让整个项目进行得顺顺利利。
根据官方DIY手册,Qmini完全基于FDM 3D打印制造,对设备要求相对宽松。(但得确保能打印PLA\PETG\TPU材料)
AM易道整理必备工具清单:
基础工具:
- 十字螺丝刀
- 内六角扳手套装
- 尖嘴钳、剥线钳
- 万用表
- 热风枪或吹风机
电子工具:
- 电烙铁
- 焊锡丝
- 助焊剂
- 杜邦线若干
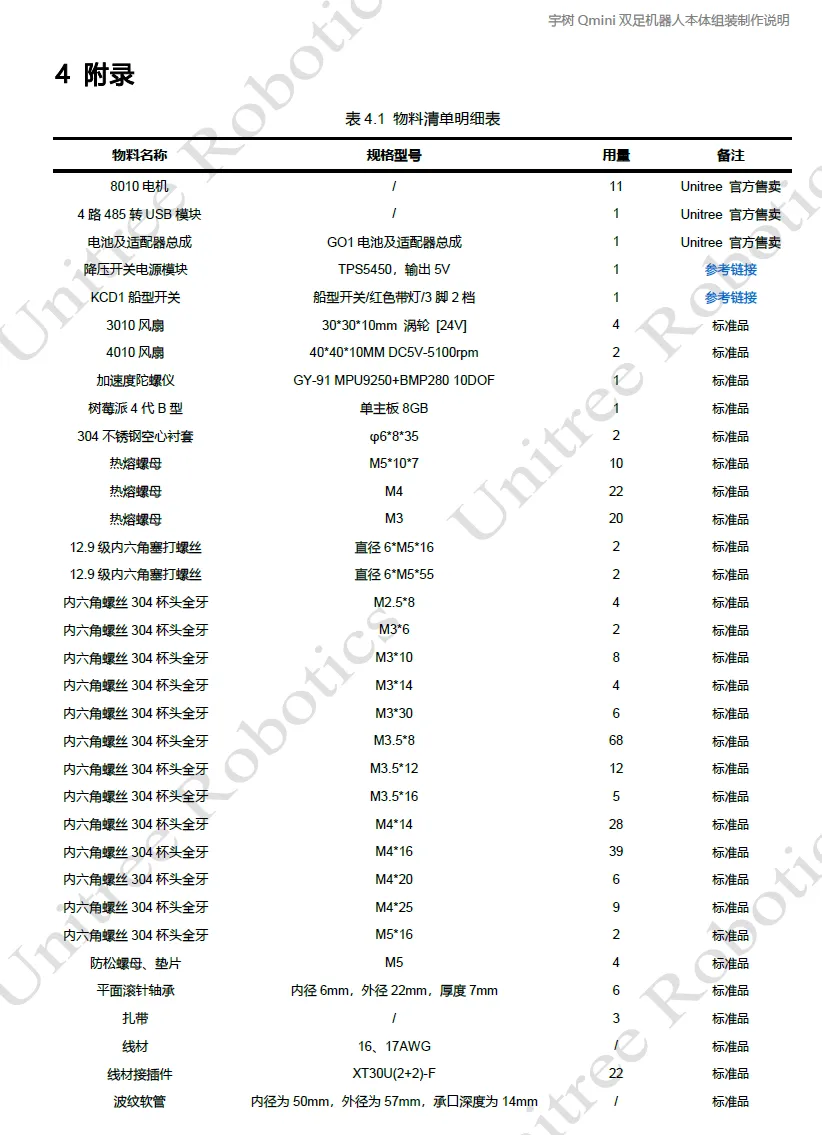
宇树为Qmini提供了完整的官方物料清单,核心包括11个宇树自研8010电机,树莓派4B搭配GY-91十自由度传感器模块(集成MPU9250九轴IMU和BMP280气压传感器),以及Go1同款电池系统。
完整BOM包含200多个零部件,从精密轴承到各规格螺丝。
具体请直接查看官方BOM表。
AM易道算了算总预算估算约1万元(主要成本在宇树的电机,没办法省)
第二阶段:3D打印零件(细节决定成败)
机器人身上每一个零件都是精心设计的艺术品,3D打印这些部件可不是随便打打就行的。
首先从GitHub下载完整文件包:
- 访问:https://github.com/unitreerobotics/Qmini
- 下载:STEP/Qmini_v1_0.STEP.zip
- 解压并用CAD软件打开STEP文件
- 导出为STL格式
打印参数设置:
材料选择策略:
主体框架和外壳装饰件都用PLA即可(强度够用,打印简单,便于植入热熔螺母);
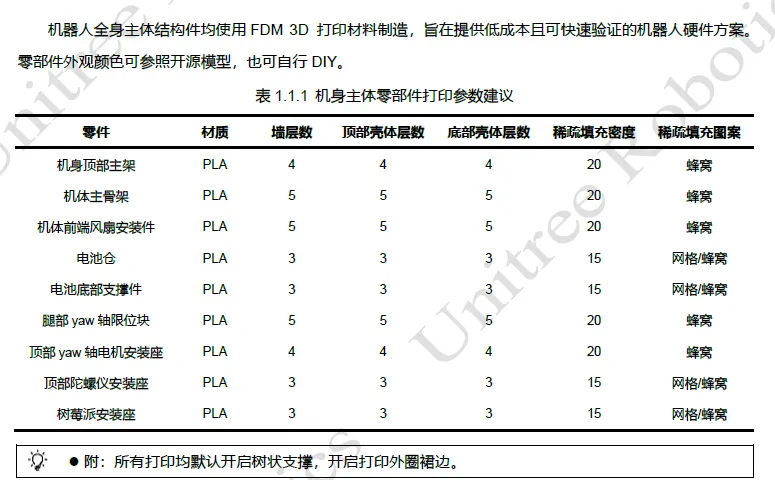

关键连接件建议用PETG(韧性好,不易断裂)

足底用的是TPU打印, 柔软缓震!
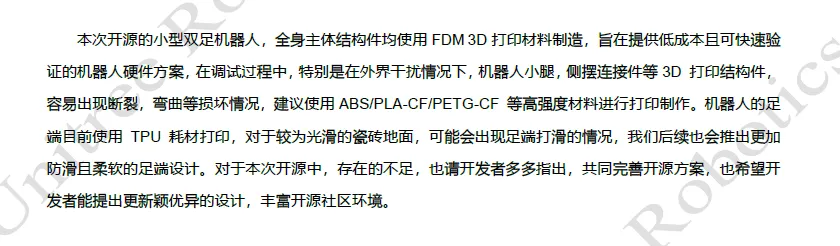
FDM3D打印的填充密度、填充模式、墙层数、课题层数宇树在文件中也给了建议。
分批打印建议:
考虑到大部分家用3D打印机的打印床尺寸限制,建议将零件分成三批进行打印。
第一批优先打印腿部的主要结构件,包括大腿主体、小腿组件、足部外壳和各种关节连接件,这些是机器人最复杂的部分,需要高打印精度。
第二批处理躯干框架部分,包括胸部前后外壳、腰部连接框架和电池仓外壳,这些相对简单但体积较大。
前两批顺序无所谓。
最后一批打印头部外壳和各种小配件,同时建议多打印几个容易损坏的关键零件作为备用。
或者先打几个普通结构练习下植入热熔螺母的手法,连熟之后再进行正式打印组装。
根据官方手册,Qmini的结构强度很大程度依赖于这些螺母的正确安装。
机身顶部主架需要植入M4和M5规格的热熔螺母,机体主骨架则需要M3、M4两种规格。
关于如何植入热熔螺母的视频:

第三阶段:电机系统装配(机器人的肌肉)
如果说3D打印件是机器人的骨骼,那么电机系统就是它的肌肉。
这些小小的马达决定了你的机器人能不能站起来、会不会摔跤、走路是优雅还是像醉汉。
宇树8010电机是明星产品,装配时每一个细节都不能马虎。
这也是整个项目最贵的部分,每个电机的售价AM易道查了查,大约在900元左右:
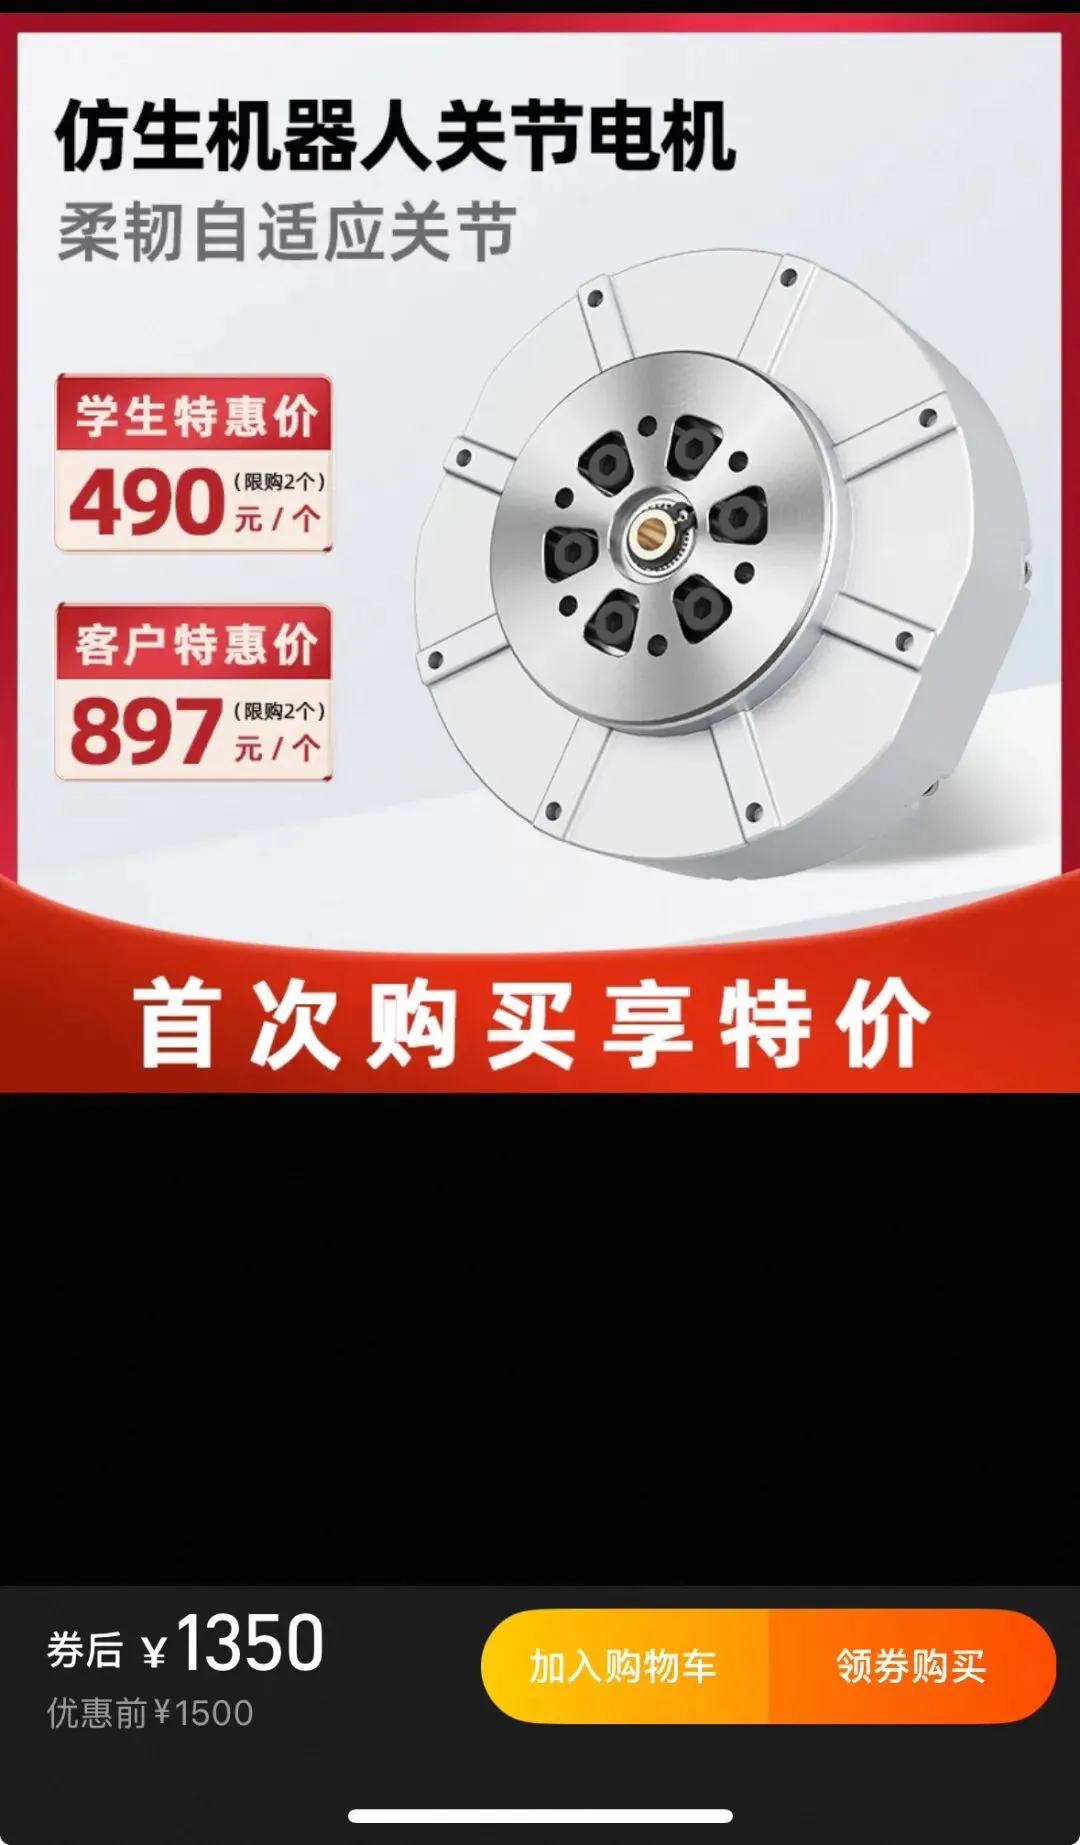
宇树8010电机特点解析:这是宇树自研的高性能无刷电机,总结下来特点是:
内置编码器(知道转了多少度);CAN总线通信(一根线控制多个电机)以及扭矩大精度高(专业级水准)
电机安装步骤:
电机固定方式:
每个关节安装建议:
- 将电机放入3D打印的电机座
- 按对角线顺序拧紧螺丝
- 手动转动检查是否卡死
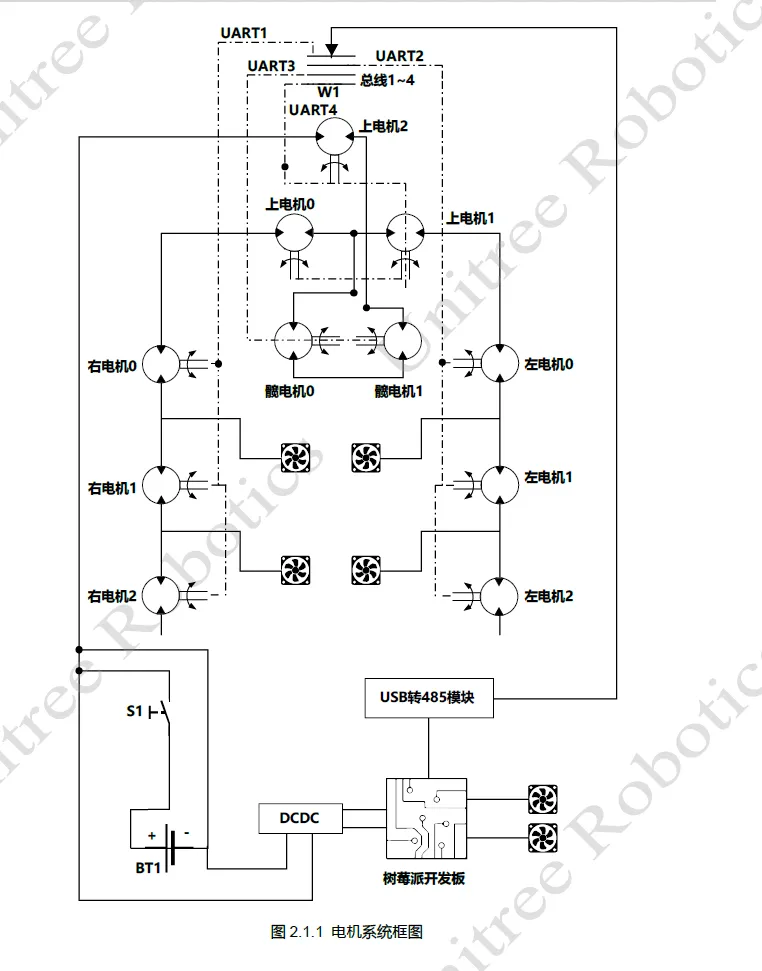
关节位置分配:
腿部电机配置(每条腿5个):
- 髋关节侧摆:1个电机
- 髋关节前后:1个电机
- 髋关节旋转:1个电机
- 膝关节:1个电机
- 踝关节:1个电机
颈部扩展:1个电机(预留功能)
传动系统连接:
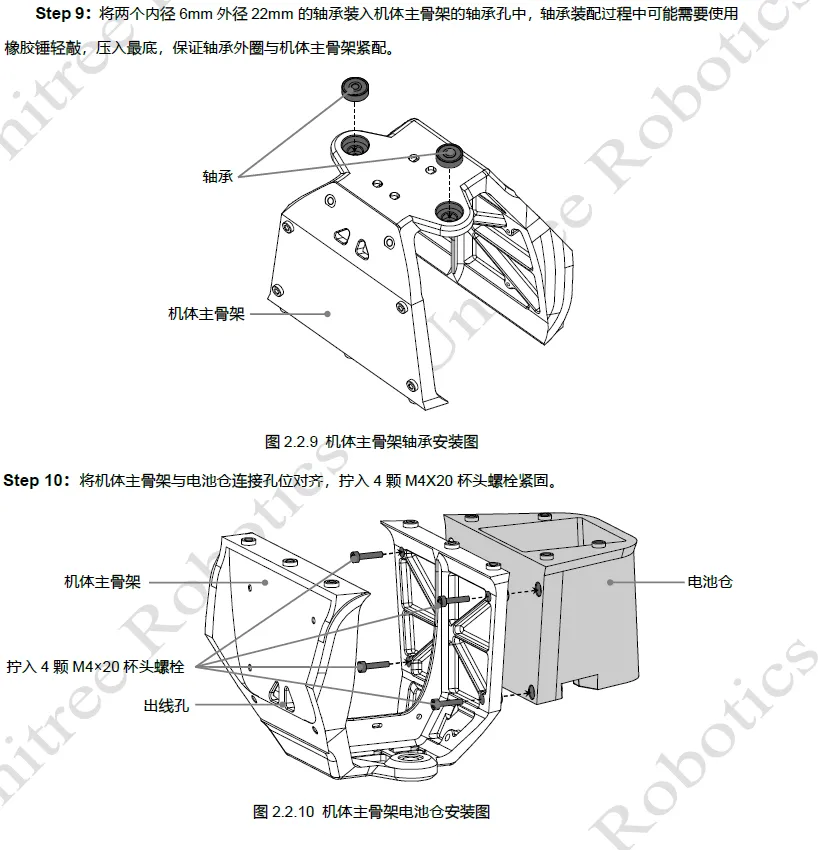
大部分关节采用直驱方式(电机直接连接),装配时要确保轴承对齐无偏心,螺丝长度准确,活动范围无干涉。
特别要注意轴承的安装质量。
项目中使用了6个内径6mm、外径22mm、厚7mm的平面滚针轴承,这些是关键的运动部件。
安装时可能需要使用橡胶锤轻敲压入,确保轴承外圈与3D打印件紧配。
轴承必须压入到底,外圈应与安装面完全贴合,否则会影响关节的运动精度。
第四阶段:电气系统搭建(机器人的神经)
现在到了最让3D打印玩家头疼的部分了—电路连接。
别慌!虽然看起来复杂,但我们把它拆解成一个个小步骤,每一步都讲清楚原理,保证你能轻松搞定。
Qmini采用了非常巧妙的分组通信方案,树莓派通过USB-4×485模块实现与所有电机的通信,整套系统共11个电机按功能分成四组:
UART1控制右腿三个电机,UART2控制左腿三个电机,UART3控制两个髋关节电机,UART4控制上身三个电机。


这种设计不仅降低了总线负载,还提高了可靠性—即使某一路通信出现问题,也不会影响其他部位的正常工作。
什么是CAN总线?
简单理解:就像一条数据高速公路,所有电机都连在这条路上,树莓派通过这条路给每个电机发指令。
好处是只需要4根线就能控制11个电机!
CAN总线布线:
总线拓扑:
树莓派 → CAN转换器 → 电机1 → 电机2 → ... → 电机11
每段连接需要4根线:
- CAN_H(黄色)
- CAN_L(绿色)
- 12V电源(红色)
- 地线(黑色)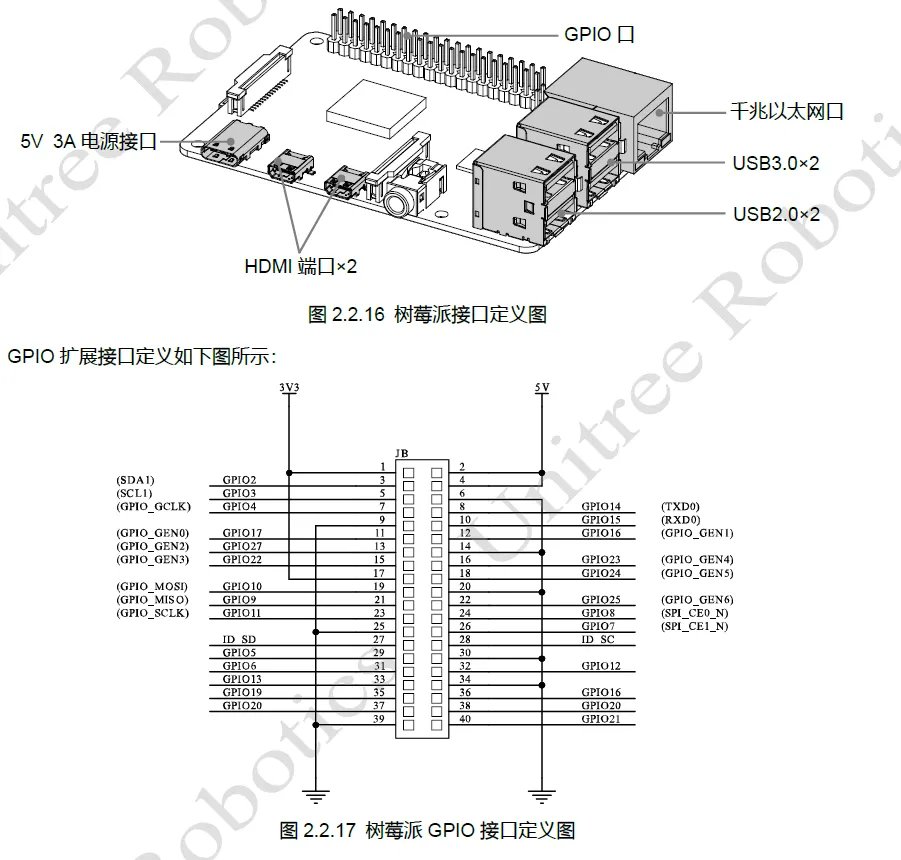
第五阶段:软件系统配置(机器人的大脑)
硬件装好了,现在该给机器人装上大脑了!这个阶段我们要让树莓派这个小电脑变成机器人的控制中心。不用担心代码太复杂,宇树已经帮我们准备好了现成的程序,我们只需要按步骤配置就行。就像给电脑装系统一样简单,但结果却是让你的机器人活过来!
树莓派系统准备:
烧录系统镜像:
# 下载Raspberry Pi OS Lite
# 使用Raspberry Pi Imager烧录到SD卡
# 启动前在boot分区创建ssh文件(开启SSH)
基础环境配置:
# 更新系统
sudo apt update && sudo apt upgrade -y
# 安装Python依赖
sudo apt install python3-pip python3-numpy python3-scipy -y
# 安装开发工具
sudo apt install git cmake build-essential -y
下载控制程序:
# 克隆官方控制代码
git clone https://github.com/vsislab/RoboTamer4Qmini.git
cd RoboTamer4Qmini
# 安装Python依赖包
pip3 install -r requirements.txt
控制程序结构解析:
AM易道理解项目包含几个核心模块:
主要由运动学计算(计算每个关节应该转多少度)、步态生成(规划走路的动作序列)、平衡控制(保持机器人不摔倒)组成。
URDF模型加载:
# URDF文件定义了机器人的结构
# 从GitHub下载:urdf/Qmini.urdf
# 这个文件描述了每个关节的位置和运动范围
cp urdf/Qmini.urdf ~/robot_ws/src/qmini_description/urdf/
第六阶段:调试与测试(让机器人活起来)
终于到了最激动人心的时刻!
前面所有的努力都是为了这一刻,看着你亲手组装的机器人第一次站起来!
但别急着庆祝,这个阶段我们要深入现代机器人控制的核心技术领域,体验从传统工程到AI驱动的飞跃。
Qmini采用了VSISLab团队开发的先进控制框架—RoboTamer4Qmini项目。
这套系统基于Isaac Gym仿真环境,使用PPO深度强化学习算法训练机器人步态控制策略。
相比传统的手工编程方式,这种AI驱动的方法让机器人能够自主学习优化的行走模式。
从官方URDF模型可以看出技术设计的精妙之处。
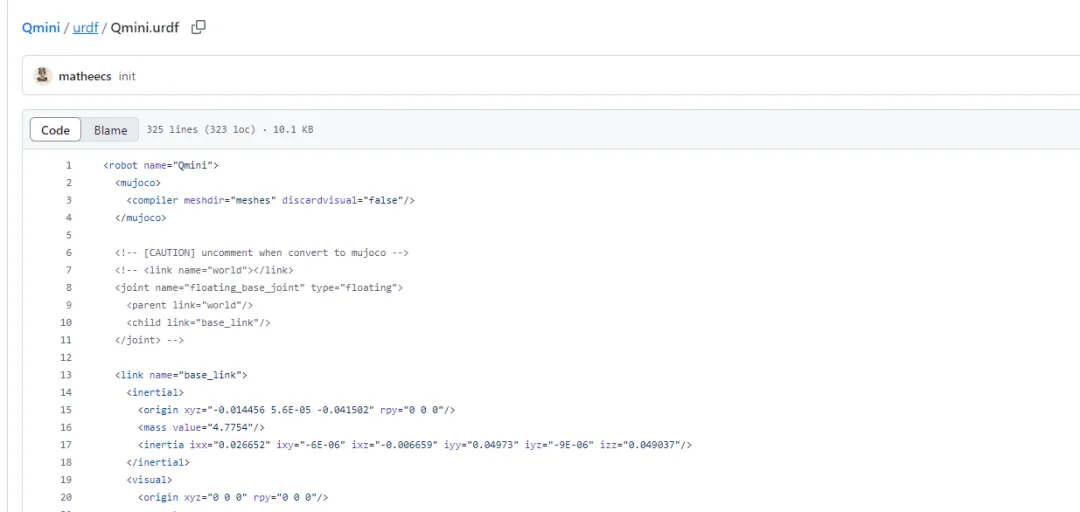
每条腿的5个关节都经过精确建模,比如髋关节yaw轴的活动范围设定为-0.349到0.525弧度,这个数值既保证步态灵活性,又避免机械干涉。
实际部署的技术流程:
项目提供了完整的开发工具链,虽然环境配置相对复杂(需要Ubuntu、CUDA 11.4+、Isaac Gym等),但一旦搭建完成,训练和部署过程非常直观:
# 训练新的控制策略
python train.py --config BIRL --name qmini_experiment
# 评估训练效果
python play.py --render --name qmini_experiment --time 10
# 导出部署模型
python export_pt2onnx.py --name qmini_experiment
工程调优的实际考量
虽然核心控制基于深度学习,但底层电机控制仍需要精确的工程调优。
项目提供了PID参数优化工具,帮助减小仿真与实际机器人行为之间的差异:
# 优化底层控制参数
python tune_pid.py --mode real
需要注意的是,RoboTamer4Qmini是一个已经发布但不再维护的研究项目。
这意味着虽然技术方案非常先进,但需要用户具备相当的技术基础来独立解决可能遇到的问题。
项目更适合有深度学习和机器人学背景的开发者进行研究和二次开发。
第七阶段:功能扩展(发挥创意)
基础功能搞定后,真正的挑战才刚刚开始!
Qmini的开源特性为技术探索提供了无限可能,但这需要你具备扎实的机器人学和深度学习基础。
基于RoboTamer4Qmini的深度定制:
项目采用模块化设计,允许开发者在Isaac Gym环境中定制各种功能。
虽然没有现成的高级API,但你可以基于官方框架进行二次开发:
# 基于官方项目结构进行定制
# 需要修改config文件、reward函数等核心模块
python train.py --config custom_config --name your_experiment
颈部电机的扩展潜力:
从URDF模型可以看出,Qmini确实预留了颈部电机接口。
但要实现摄像头云台等功能,需要你自行开发相应的控制逻辑和训练环境,这是一个相当有挑战性的技术任务。
想要实现创新功能可能需要深入理解强化学习算法原理、熟悉Isaac Gym仿真环境、掌握URDF模型修改技巧、具备sim-to-real调优经验
本文不再深入分享这些技术内容。
这些技能确实有门槛,但掌握了这些,你就真正进入了AI时代机器人技术的核心圈层!
Qmini实际应用的延展
根据官方文档的设计思路,Qmini不仅仅是一个展示项目,更是一个创新平台。
教育领域的应用前景尤其广阔,学生们亲手组装自己的机器人,从机械结构到编程控制,每个环节都是最生动的实践课堂。
相比传统教学设备动辄几十万的投入,Qmini让更多学校都能负担得起真正的机器人教育,这种普及化的意义不言而喻。
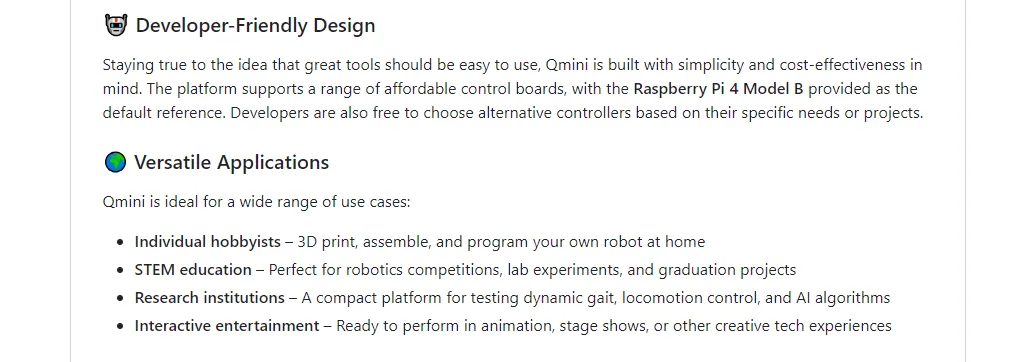
Qmini采用了模块化的软件架构设计,允许开发者定制机器人模型、仿真环境和奖励函数。
这种设计理念为算法研究和技术验证提供了灵活的开发基础,但AM易道提醒,具体应用的实现仍需要开发者具备相应的技术能力进行深度定制。
结语:开源才是未来?
宇树科技的这次完全开源,与众多开源机器人项目一样,打破了机器人技术的壁垒,让原本高不可攀的双足机器人技术真正走进了每一个技术爱好者的世界。
对于我们3D打印玩家来说,这更是一个好玩的机会。
我们的打印机不再只是制造模型和工具,而是能够创造出真正具有生命力的智能体。
当越来越多的核心技术走向开源,当3D打印等数字化制造工具日趋普及,我们正在见证制造的深刻变革。
无论你是学生、老师、工程师,还是纯粹的技术爱好者,类似Qmini的项目都为你提供了一个绝佳的学习和创新平台。
在这里,你可以深入理解机器人的工作原理,可以验证自己的控制算法,可以实现天马行空的创意想法。
技术的边界正在被重新定义,创新的门槛正在被持续降低。
在这个充满可能性的时代,每一个对技术怀有热情的人,都有机会成为推动世界进步的力量。
AM易道希望见证读者用3D打印机和开源精神,创造属于我们这个时代的技术奇迹!
#3D打印 #机器人 #宇树科技 #开源硬件 #双足机器人 #DIY教程 #技术分享 #创客项目 #STEM教育 #机器人编程 #保姆级教程
延伸阅读:
HuggingFace热门开源3D打印机器人:一文掌握项目要点与上手指南
3D打印机「自己收自己的菜」,农场主只负责收钱的开源众筹项目!
剑桥天才少年玩了个大的!全新4轴FDM3D打印设备图纸+代码全开源,打印悬垂角可达90度!
会爬、会滚、会游泳! 清华团队打造多材料3D打印磁控软体机器蜘蛛
3D打印,软体机器人进化之手!Science子刊看不断升级的鳐鱼智能体
磁控软体机器人精准给药+心脏泵血+肠道蠕动:哈工大全新磁场辅助3D打印登陆Nature子刊
本文教程所涉及链接及核心资源:
- GitHub主仓库:https://github.com/unitreerobotics/Qmini
- 控制软件栈:https://github.com/vsislab/RoboTamer4Qmini.git
- 宇树科技官网:https://www.unitree.com
- 宇树中文官网:https://www.unitree.com/cn/
- 官方开源页面:https://www.unitree.com/cn/opensource/
- 技术支持邮箱:support@unitree.cc
- 官方文档下载:https://www.unitree.com/download
- DIY组装手册:/unitreerobotics/Qmini/blob/main/doc/Qmini_DIY.pdf
- 机械结构文件:/unitreerobotics/Qmini/blob/main/STEP/Qmini_v1_0.STEP.zip
- URDF模型文件:/unitreerobotics/Qmini/blob/main/urdf/Qmini.urdf
- 电气系统框图:完整BOM包含在DIY手册中
- Raspberry Pi OS:https://www.raspberrypi.org/software/
- Fusion 360(学生免费):https://www.autodesk.com/products/fusion-360/students-teachers-educators
- FreeCAD开源建模:https://www.freecadweb.org/
- ROS机器人编程:http://wiki.ros.org/
- 降压模块参考:TPS5450相关产品链接(官方手册中提供)
- 船型开关参考:KCD1规格产品链接(官方手册中提供)
- 标准件规格:完整螺丝、轴承规格表见官方BOM
重要提醒:
所有核心硬件(8010电机、485模块、GO1电池)均需通过宇树官方渠道采购,标准件可参考官方BOM规格自行采购。
项目持续更新中,建议关注GitHub仓库获取最新技术动态!
 点赞
 反对
 收藏
 分享

AM易道
读懂3D打印卓越与演变之道
 标签
 近期热门




 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉