
 发布内容






上海交大DLP打印水凝胶后处理破局:拉伸提升超15倍、强度提升5倍,一体打印软体机器人
软体机器人想要在精细又受限的环境里干活,材料得软,得能大幅变形,还得能被打印成复杂的内部形状。
DLP 3D打印能做出这些形状,但用水凝胶打印出来的东西往往又僵又拉不开,做软体执行器很受限制。
上海交通大学团队想到一个办法,打印完以后再加一道后处理,把凝胶内部结构重新调整一遍,这样既保住了形状,又给了材料拉伸性和强度。
他们用这个方案打印了可充气执行器、一个夹爪,还有两台能走能爬的机器人,论文发在《自然·通讯》。
为什么DLP打印的水凝胶难拉伸?
问题出在快速光聚合上。
DLP打印靠的是快速光聚合,每一层都得立刻定型,这个速度会在长而柔韧的链段形成之前就把聚合物网络锁住,留下的是一段段又短又密的交联,所以材料抗拒拉伸。
软体机器人领域的标杆材料是硅酮弹性体,比如PDMS,但PDMS不能光固化,通常只能模塑成型,设计一复杂,脱模和粘接的步骤就多起来了。
也有人试过长链预聚物,柔性链段倒是保住了,可树脂粘度太高,不好均匀涂覆,残留的有机溶剂还有医疗安全风险。
水凝胶用水做介质,绕开了溶剂问题,但机械性能弱,还容易溶胀,一溶胀打印件就翘曲变形。
为了保证打印时形状不塌,DLP水凝胶通常得加高浓度光引发剂和高含量反应性乙烯基,网络致密了,拉伸性能自然就差。
以前的方案也各有各的坑。CLEAR体系靠暗聚合实现链缠结,强度停留在数百千帕的范围,不够用。光可裂解网络能带来延展性,但强度牺牲太多。
这次上海交大把形状固定和机械性能调控分开处理。
打印墨水用的是经邻硝基苄缩醛基团修饰的聚乙烯醇,简称PVANB,交联剂是甲基丙烯酰化透明质酸,再加光引发剂LAP和尿素来降粘度。
光照后邻硝基苄基会形成含酯键的交联,这些酯键在弱碱性条件下能断掉,打印后可以被选择性地切断。
打印在BMF Precision Tech的microArch S140设备上完成,405纳米光源,成型平台加热到60°C,层厚20到70微米,每层曝光5到10秒。
树脂5秒内固化,复杂结构打印大约1到2小时。
后处理分两步。
第一步用十二醛处理,接上疏水性侧链,侧链聚在一起形成增强域。
第二步用氢氧化钠溶液浴切断酯交联,延长交联点之间的有效链长。
这时候疏水簇和链缠结继续撑着凝胶,不让它散架。
性能数据很直观。
原始打印的凝胶在68%应变、0.7兆帕的时候就断了。
疏水处理以后,拉伸强度提到6.3兆帕,更高程度的改性让刚度从1.94兆帕增加到8.9兆帕。
再碱处理6小时,凝胶能达到1100%应变和3.7兆帕强度,分别比没处理的打印件提升超过15倍和5倍,而且在100次加载循环里性能不掉。
处理时间再拉长,拉伸性还能更好,但强度会降。
后处理还带来一个意外好处。
打印件均匀收缩,有效分辨率从55微米提升到37微米,螺旋晶格和空心结构也更接近设计尺寸。
细胞试验里,处理后的凝胶在0.1和0.2 g/mL浓度下分别有95%和89%的细胞活力。
相比PDMS和聚氨酯,它的蛋白吸附更少、摩擦系数更低,强度跟PDMS差不多,拉伸性比PDMS更好。
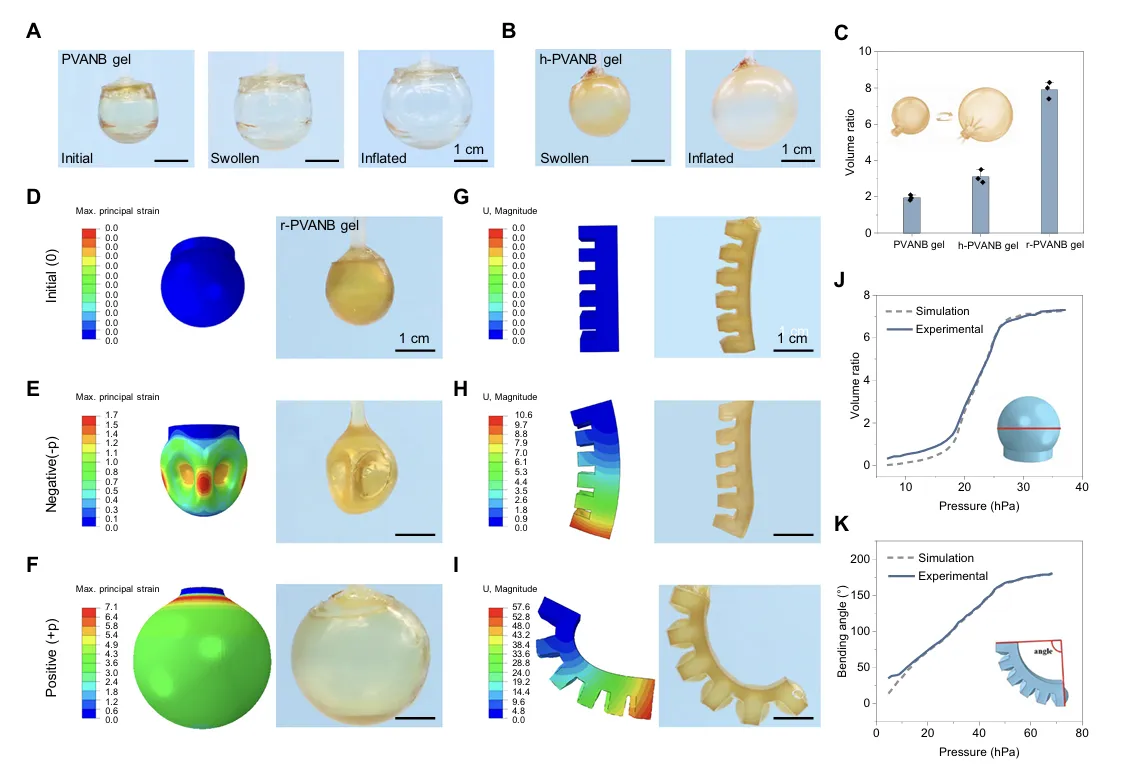
执行器上,团队用的是处理12小时的凝胶,延展性超过12倍。
打印出来的球形腔体可以膨胀到初始体积的约8倍,未处理凝胶只有1.9倍,只做疏水处理的凝胶是3.0倍。
反复充气也没有可见损伤或驱动行程损失。
他们用Abaqus做有限元模拟,用拉伸数据校准,结果和实测变形高度一致,作者说这给软体机器人执行器设计打了个底。
一个重2克的花瓣形执行器能举起25到40克的负载。
气动弯曲执行器是抓取和运动的基本单元,他们直接打印成单件,要是用PDMS做这种设计,得先脱模,再一层层粘起来。
三个这样的执行器组成一个夹爪,成功夹起一颗蛋黄。
两台机器人展示了运动能力。
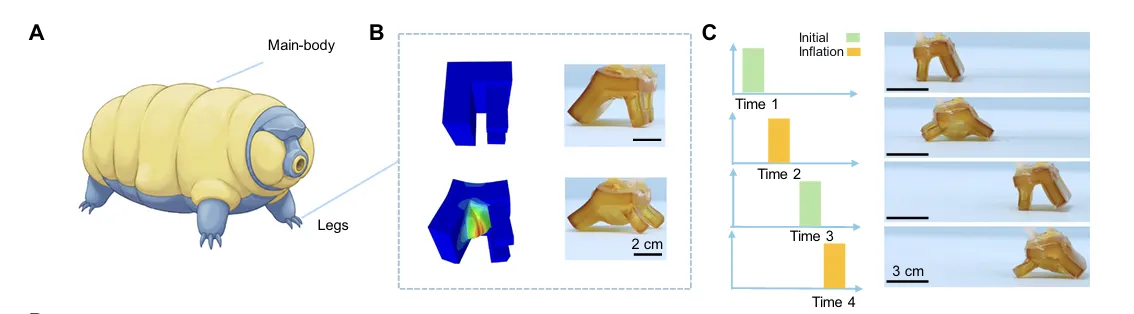
一台仿水熊虫的四足行走机器人,用可充气腿部,腿部角度从约90°变化到140°,脚丫做成不对称结构防止向后打滑,能在覆盖水的斜坡上移动。
另一台是蠕虫状机器人,单件打印,包含一个伸长模块和两个用于锚定的膨胀模块,可以在充满液体的管道里移动,以约0.1牛的推力推动10克的负载。
作者提到,血管导航这类微创手术是潜在应用方向。
更早之前,南方科技大学、新加坡科技设计大学、耶路撒冷希伯来大学等机构的研究者,已经用DLP打印出拉伸率高达1300%的水凝胶晶格。
后来他们用定制DLP打印机和水溶性光引发剂,将一种高拉伸性的PEGDA水凝胶和其他UV固化树脂粘合在一起,做出了集成水凝胶应变传感器的气动执行器。
那个项目跟上海交大这次有重叠,都是把高拉伸性DLP打印水凝胶和气动软体驱动结合起来,但重点放在把水凝胶和其他聚合物拼成混合部件。
在这个背景下,上海交大的研究把高强度和高拉伸性同时塞进一种DLP打印水凝胶里,还做成了气动执行器、行走和爬行机器人。
论文标题是《Controlled crosslink cleavage and phase separation enable highly stretchable and strong 3D-printed hydrogel for soft robotics》。
中文大意是受控交联裂解与相分离实现用于软体机器人的高拉伸性强韧3D打印水凝胶。
作者是赵良深、蔡建荣、钱麒麟、张圣明、王晨豪、陈婷、肖超男、任春玲、曾庆梅、鲍炳坤、林秋宁、廖洪恩、朱麟勇和张博宇。
这套思路把3D打印的成型能力和后处理的设计自由度分开,也许能给软体机器人材料打开一条新路。
 点赞
 反对
 收藏
 分享

海外行业观察

 近期热门


 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉