

 发布内容








打字聊天输入+AI生成优化结构+3D打印制造:24小时打造开源仿生机器人
一句话描述你想要的机器人
你是否曾经幻想过,只需敲几个字就能让一个按你想法设计的机器人从无到有呢?
杜克大学的研究团队最近发表在arXiv上的一篇论文将这个想法变为了现实。
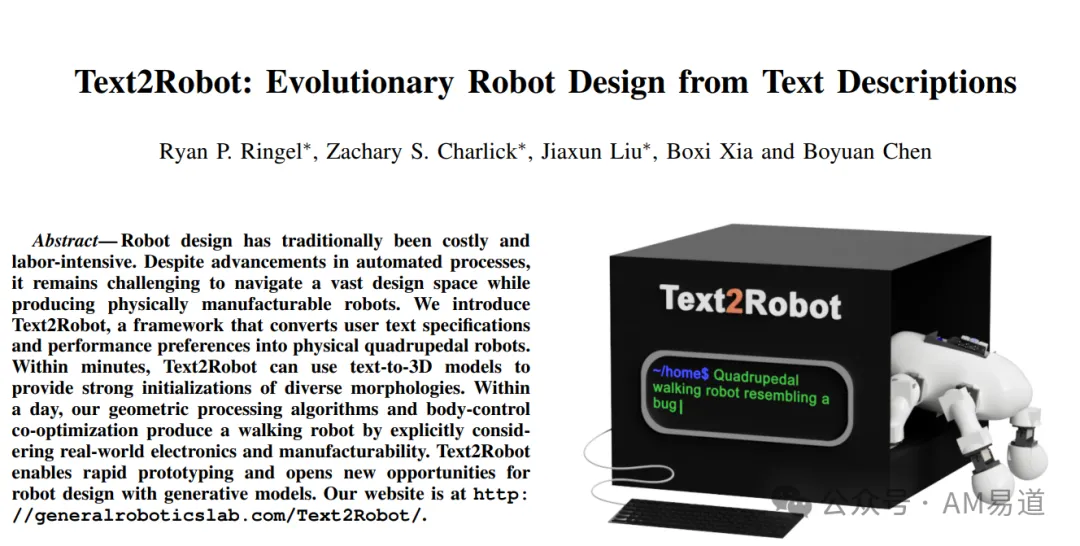
他们开发了名为「Text2Robot」的框架,能够在24小时内将简单的文本描述转化为实体的、可行走的四足机器人。
这套系统不仅能够满足用户对机器人外观的偏好,还能根据性能需求进行优化,比如能源效率或速度追踪精度。
这项技术的核心在于将生成式AI与机器人设计的传统进化算法以及3D打印制造相结合,大幅缩短了从概念到实体的时间,传统上需要几个月的设计过程,现在只需一天。
让我们一起深入探索这个技术突破。
告别繁琐手工设计,文本描述直接转换为3D模型
机器人设计历来是一个耗时耗力的过程,即使是在当下这个自动化技术日益成熟的时代,设计一个物理上可制造的机器人仍然充满挑战。
传统的机器人设计需要从初始草图到详细建模、原型设计、控制器设计、制造和测试等一系列繁杂步骤。
Text2Robot系统则通过结合最新的生成式AI技术,彻底简化了这一流程。
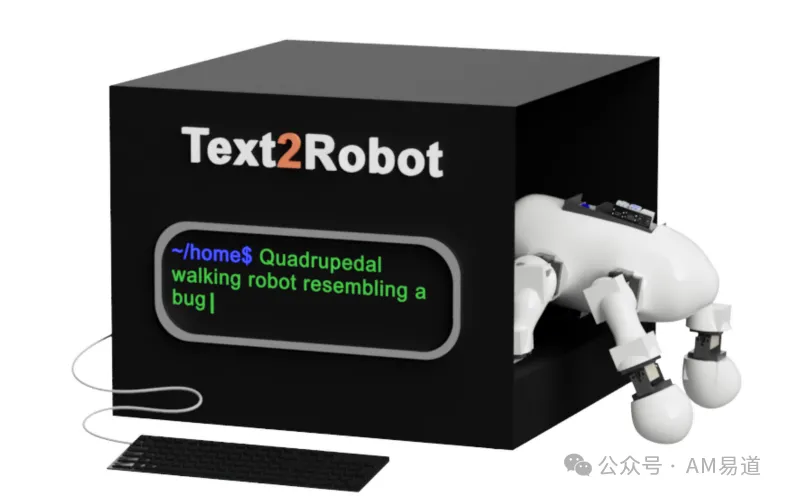
如1所示,Text2Robot能够从用户指定的文本提示和性能偏好创建物理机器人,同时考虑现实世界中的电子设备和可制造性。
Text2Robot的第一步是使用文本到3D生成模型创建机器人的静态网格。
研究团队使用了当前最先进的3D生成模型之一Meshy,它可以接收文本提示并生成多个候选网格。
用户只需提供1-3个词语的简短描述,系统就会将其融入到一个结构化的提示模板中:
Quadrupedal walking robot resembling a "用户提供描述">如图2所示,TextRobot框架包含四个主要步骤:

(1)用户提供文本描述和性能偏好;
(2)文本转3D模型生成静态网格;
(3)几何处理算法将静态网格转换为包含制造必要组件的运动模型;
(4)基于进化算法和强化学习的优化过程根据用户性能偏好进一步优化机器人形态和行走策略。
如图5所示,研究团队测试了6种不同的提示词,包括动物灵感的描述(如狗、青蛙)和更具创意的概念(如面包、罐子、鞋子)。

生成的设计不仅能捕捉输入描述的精髓,还能同时保持四足机器人的基本结构。
此外,通过微调提示,还可以实现在虫、狗和青蛙等特定物种中产生独特的变体。
从静态模型到运动机器人,AI自动完成几何处理
当前的文本到3D模型技术仅能生成用于可视化目的的静态网格,而Text2Robot的一个关键创新在于能够自动将这些静态网格转换为可运动的机器人模型。
更重要的是,与大多数为快速模拟而简化的模型不同,Text2Robot生成的机器人模型考虑了现实世界中的制造因素,如电子组件的放置、线路连接、关节处的物理碰撞以及可制造性。
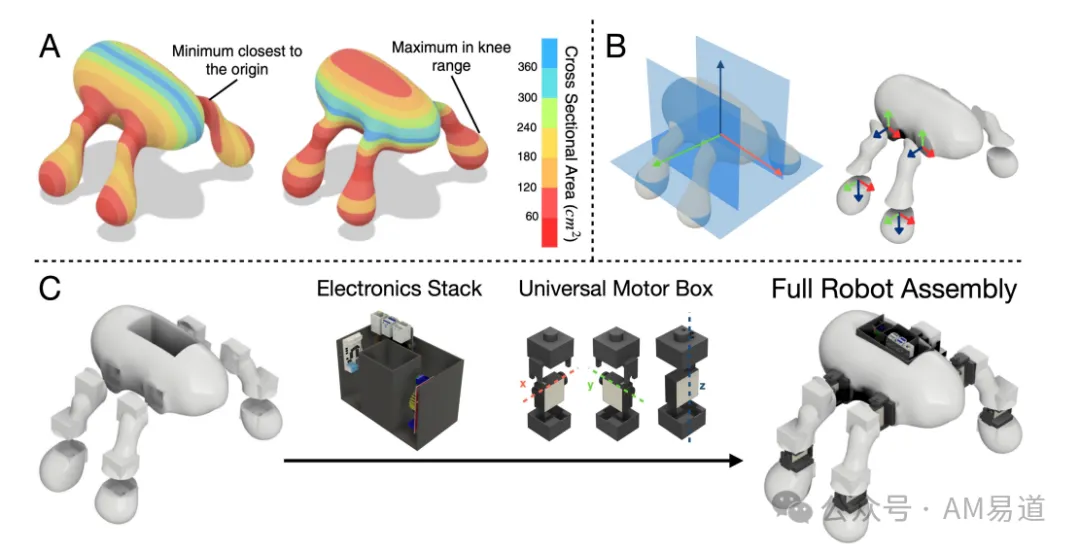
受自然四足动物的启发,研究团队假设机器人有四条腿,每条腿有两个可动关节—四个肩关节和四个膝关节,将每条腿分为上腿和下腿。
如图3所示,系统根据网格模型的几何特征确定每个关节的位置和方向。
3D打印的细节:电子组件自动放置
AM易道认为,Text2Robot在电子组件放置方面的创新对3D打印应用具有启示。
为了创建可行走的实体机器人,系统考虑了电子组件的放置,包括执行器、电池和控制器。
伺服电机被放置在3D打印的盒子中,带有灵感源自积木玩具的卡入式插销,电机可以在其外壳中旋转,以在组装过程中实现所需的旋转轴。
更大的盒子封装了其他必要的电子设备,如电机控制器、树莓派和电池,可以轻松滑入基体中的中央通道。
为了避免自碰撞并为电机和电子模块预留空间,系统将八个肢体偏移4厘米并切割挤出部分。
这种自动化的电子组件规划和集成方法解决了3D打印机器人领域长期存在的一个痛点:如何将电子元件与打印部件无缝结合。
这一突破使得复杂机器人的设计和制造变得更加平民化,不再需要专业的电子集成知识。
形态与控制策略的协同进化,机器人性能提升
Text2Robot最引人注目的部分可能是其形态和行走策略的协同优化框架。
研究团队提出了一种具有双循环架构的进化算法,内循环使用强化学习来评估机器人获取行走策略的能力,外循环利用遗传算子从设计库中进化机器人形态。
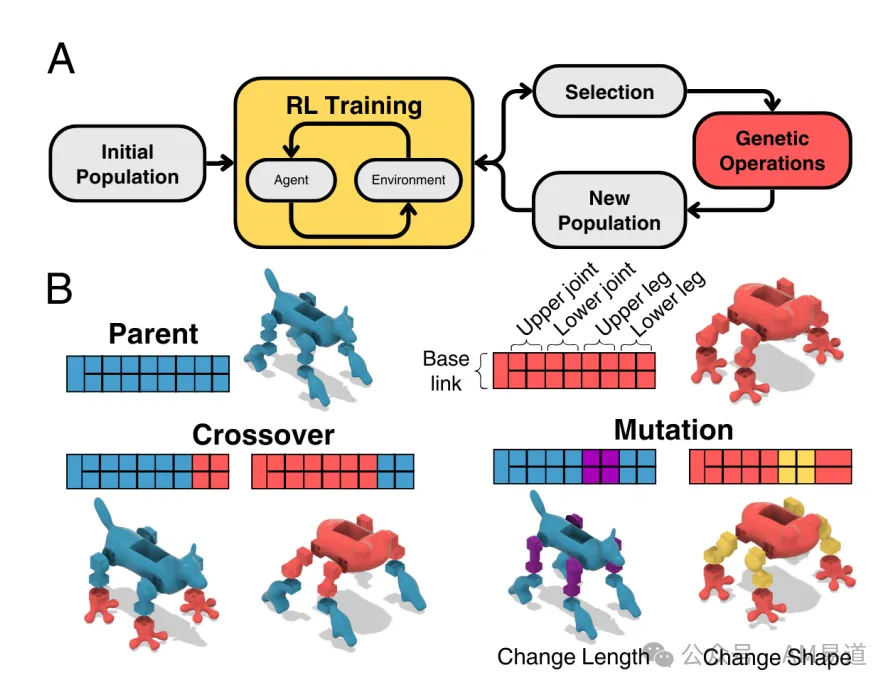
如图4所示,系统首先为初始机器人群体训运动能力,以跟踪沿x-y-偏航方向变化的速度。
每代选择表现最好的100个机器人,并通过遗传操作创建另外100个新机器人。50个新机器人通过变异创建,另外50个通过交叉创建。
机器人可以在肢体长度、肢体形状、身体形状、关节轴或保持不变方面发生变化,概率分别为15%、15%、25%、40%和5%。
基于对自然动物特征的观察和实现的实用性,系统对机器人施加了对称性约束。
单一物种与多样化机器人库的优化比较
研究团队首先对虫子、青蛙和狗等相似形态的机器人进行了形态和控制的协同优化。每个物种包含来自相似提示的五种形态变体。

如图7所示,在每个测试中,他们使用从五个机器扩增的150个机器人作为进化算法中的初始群体,所有机器人都基于通用奖励进行优化。
结果显示,成功的运动在仅仅几代内就出现了,表明该方法在生成行走四足机器人方面的有效性。
研究团队继续将机器人进化了20代,性能随着形态的进化而进一步提高。
随后,研究团队调查了增加机器人库多样性的效果。
他们使用从16个提示和虫子物种中的另外四个提示扩增的600个机器人。
最终选择的机器人比用相似形态优化的机器人获得了更高的奖励,这表明Text2Robot只需扩展文本描述的多样性就能实现更高质量的设计。
性能偏好驱动的设计,能量效率与速度追踪精确选择
Text2Robot不仅能满足用户对机器人外观的要求,还能根据性能偏好优化设计。
研究团队设计了两个用户可以优先考虑的标准:
(1)速度追踪—系统将速度追踪奖励放大20倍并添加到总奖励中;
(2)能源效率—系统将能源惩罚放大10倍并添加到总奖励中。

如图8所示,系统能够根据每代的性能考虑优化机器人性能,同时考虑性能优先级。
结果显示,表现最佳的机器人与目标性能标准之间存在强烈相关性。
研究团队发现,从速度优化中选择的机器人通常具有更长更宽的身体,而从能源优化中选择的机器人具有更低的体重。
多样化机器人库的性能优于单一物种库,表明该方法具有可扩展性。
粗糙地形适应性测试,不同脚部形状各有优势
研究团队还将Text2Robot应用于粗糙地形,并观察到它能有效地影响进化机器人形态中的脚部形状。
研究团队使用图5中的多样化库中的机器人,并应用了VHACD分解以增加足部接触的模拟真实性。
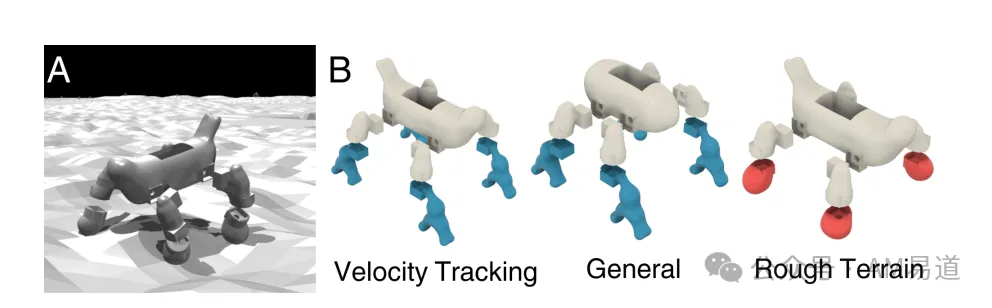
如图9所示,对选定的机器人形态分析揭示了脚部形状与地形类型之间的相关性。
在平坦地形试验中受青睐的拱形脚,由于其曲率提供了增强的稳定性、速度和高效的能量传递。
然而,这种优势取决于可预测的表面接触动力学。
研究团队观察到,拱形脚的大足部尺寸增加了在不平坦地形上绊倒的风险。
相反,为粗糙地形选择的简单圆形脚对不可预测表面的适应性很高,促进了稳定性和平衡。
24小时内完成物理机器人的3D打印制造与测试
Text2Robot系统在3D打印和硬件组装方面也展示了精细的考量。
根据论文详细说明,机器人使用Creality CR-10 Smart Pro 3D打印机进行制造,这款打印机被选中主要是因为其较大的打印床尺寸,能够容纳机器人的完整部件。
研究团队使用Hiwonder HTD-45H高压串行总线伺服电机作为机器人的执行器,每个机器人需要8个这样的伺服电机。
在电子元件方面,每个机器人配备了一个Raspberry Pi 4 Model B作为中央控制单元,一个Povway 5200mA Lipo 3S 11.1V 50C电池作为电源,以及DROK 10A同步降压电压调节器进行电源管理。
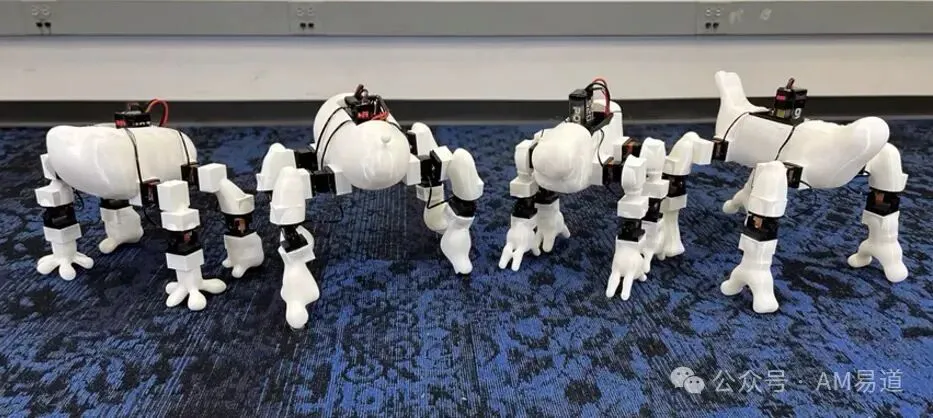
为了验证其设计在现实世界中的可行性,研究团队选择了单一物种优化中表现最佳的虫子和青蛙,以及从多样化库中优化的两个机器人(一个优化速度追踪,一个优化能源效率)进行物理制造。
每个机器人大约需要一天的时间制造,但由于模块化设计和对电子组件放置及可制造性的精心考虑,组装可以在数分钟内完成。
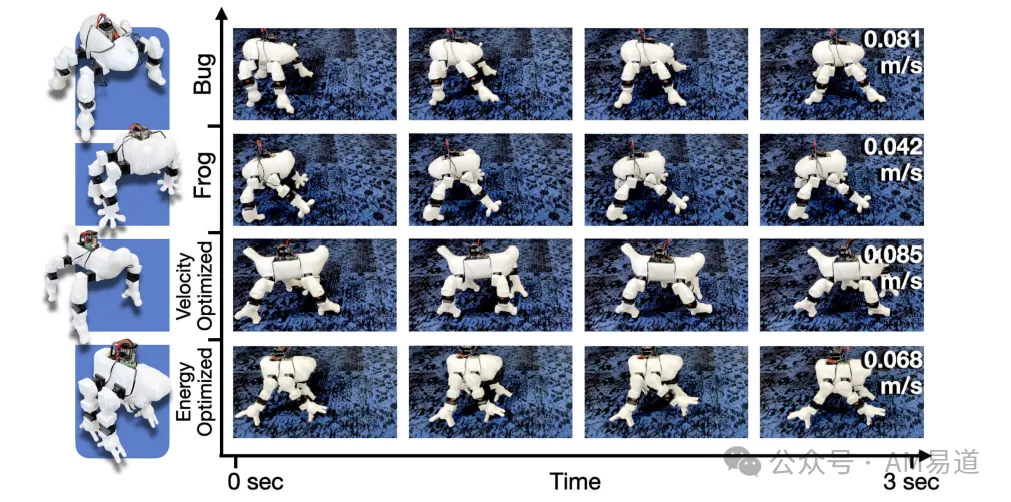
如图10所示,研究团队展示了一个原始的模拟到现实转移,只需在模拟中播放训练好的运动,并直接在真实机器人上执行关节位置。
真实机器人成功地将在模拟中学习的行走策略转移到现实世界,并在运动和速度方面实现了足够的性能。
AM易道结语:AI、3D打印与机器人融合,重塑创造的边界
3D打印技术与AI的结合为机器人带来了全新的可能性,Text2Robot项目正是这一融合的绝佳例证。
通过将生成式AI的创造力与3D打印的制造灵活性相结合,我们看到了从概念到实体的时间被大幅缩短:从传统的数月设计周期压缩至仅需24小时。
AM易道认为,这一技术融合不仅仅是效率的提升,更是创新方式的根本转变。
当我们能够通过简单的文本描述唤起AI对自然世界的理解,并将其转化为功能性机器人时,专业知识的门槛被降低,使得学生、艺术家甚至普通爱好者都能参与到前沿机器人的创造中。
更深远的意义在于,这种技术融合正在模糊物理与数字世界之间的界限。
AI不再只是虚拟助手,它通过3D打印直接介入物理世界的塑造;
而机器人也不再是固定形态的产品,而是能够根据特定任务和环境快速演化的适应性系统。
这种技术三角形,即AI的创造性、3D打印的灵活性、机器人的功能性,共同指向了一个我们可以更加直观、自然地与机器共创的未来。
延伸阅读:
 点赞
 反对
 收藏
 分享

AM易道
读懂3D打印卓越与演变之道
 标签
 近期热门




 读懂3D打印卓越与演变之道
 京公网安备11010802046387号
 AM易道
 粒子熔炉